

Сборка крупного беспилотника — это всегда особый этап, где механическая часть постепенно уступает место электронной настройке. Когда все лучи, крепления и проводка наконец занимают свои места, начинается не менее ответственная фаза: оживление машины. Именно этот момент наступил после завершения сборки гексакоптера «Вампир». Впереди — прошивка полётного контроллера и первый тестовый запуск силовой установки.
Чтобы не превращать процесс в хаотичный набор действий, я решил разбить всю подготовку на логические этапы. Сегодняшняя задача — загрузить корректную прошивку в Pixhawk 6C и убедиться, что все шесть моторов Hobbywing X8 откликаются на команды и вращаются в соответствии с выбранной схемой.
Подключение и выбор прошивки
Первым делом я соединил полётный контроллер с компьютером через USB-кабель и запустил Mission Planner. Здесь есть важный нюанс: для прошивки не нужно нажимать кнопку CONNECT. Достаточно сразу перейти во вкладку SETUP, затем выбрать INSTALL FIRMWARE и указать тип рамы — гексакоптер.
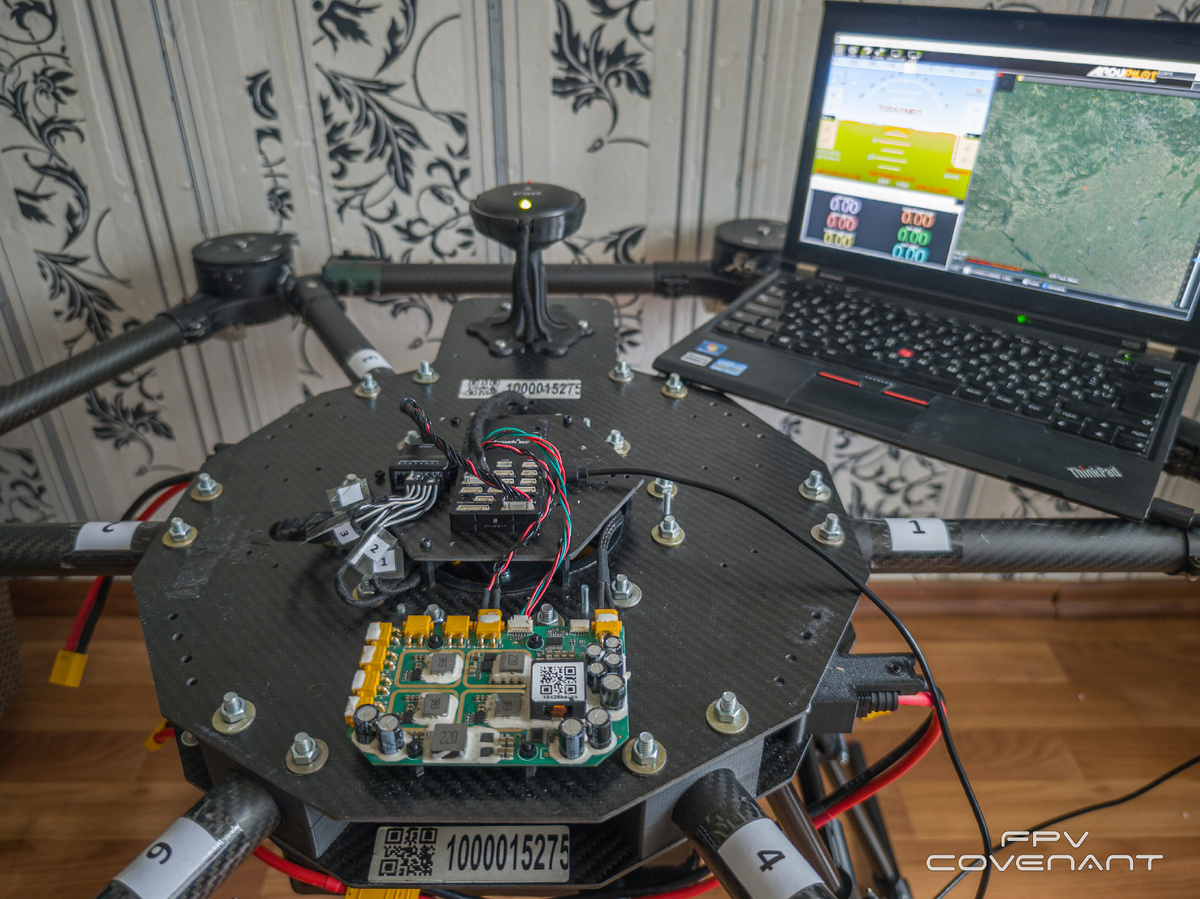 Подключение полётного контроллера через USB перед началом настройки
Программа автоматически определила модель контроллера и предложила последнюю стабильную версию прошивки. В этом же окне можно активировать вариант с поддержкой протокола Dshot, однако для используемых моторов Hobbywing X8 такая опция не требуется. Поэтому я сразу нажал Upload Firmware и перешёл к ожиданию.
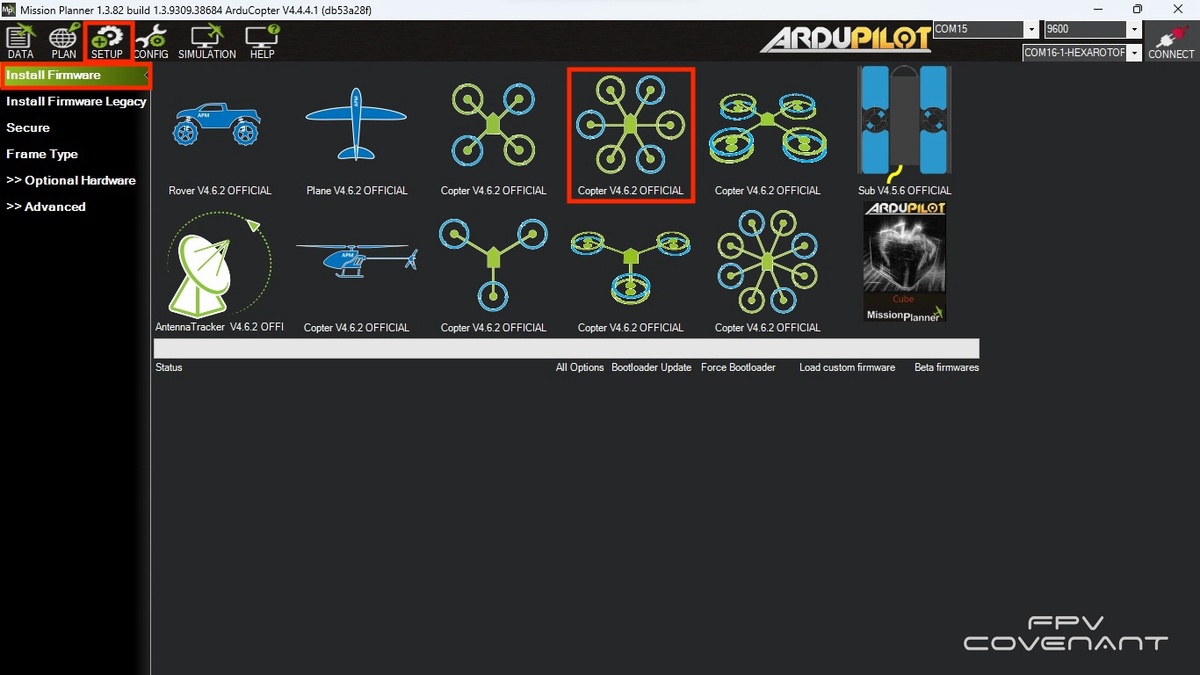 Окно выбора прошивки для гексакоптера
Процесс загрузки занимает некоторое время. Главное — не прерывать соединение и дождаться появления сообщения Upload Done, которое подтверждает успешное завершение операции.
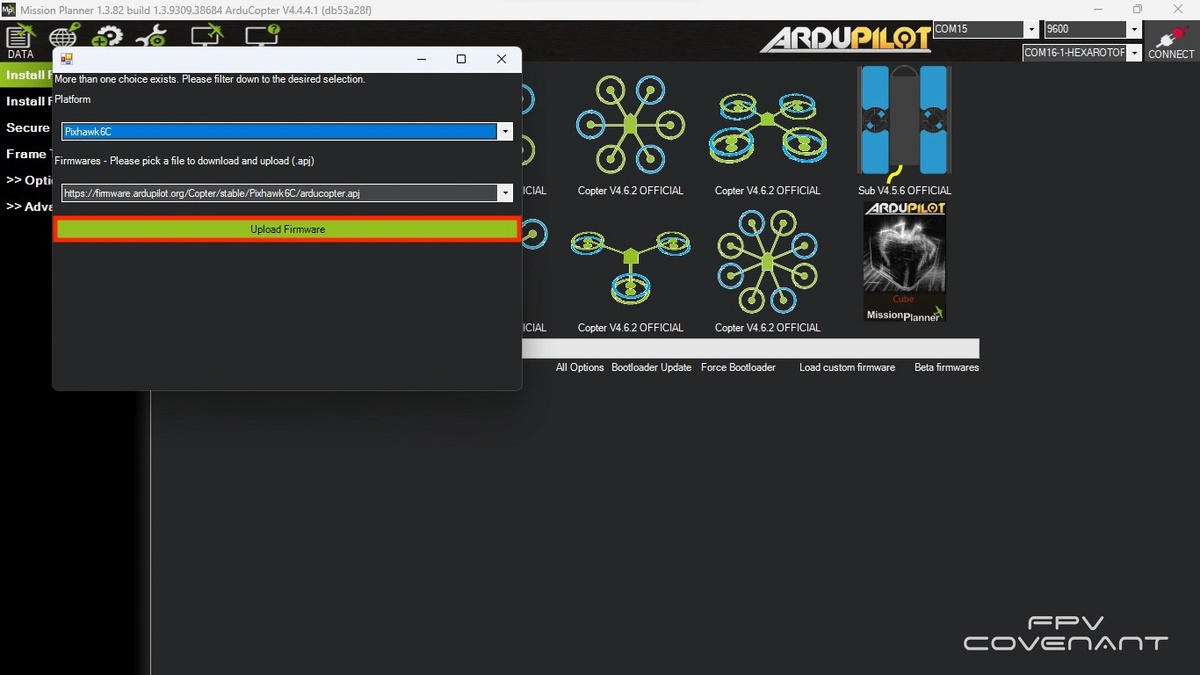 Загрузка выбранной прошивки на полётный контроллер
Отдельно стоит отметить любопытную особенность: обновление прошивки не сбрасывает ранее сохранённые параметры. Если контроллер был снят с другого аппарата, после обновления он может сохранить старые настройки. Чтобы полностью обнулить конфигурацию, я сначала прошиваю контроллер под другой тип транспорта — например, ровер или самолёт, — а затем повторно загружаю прошивку гексакоптера. Только в этом случае параметры возвращаются к заводским значениям для выбранного типа.
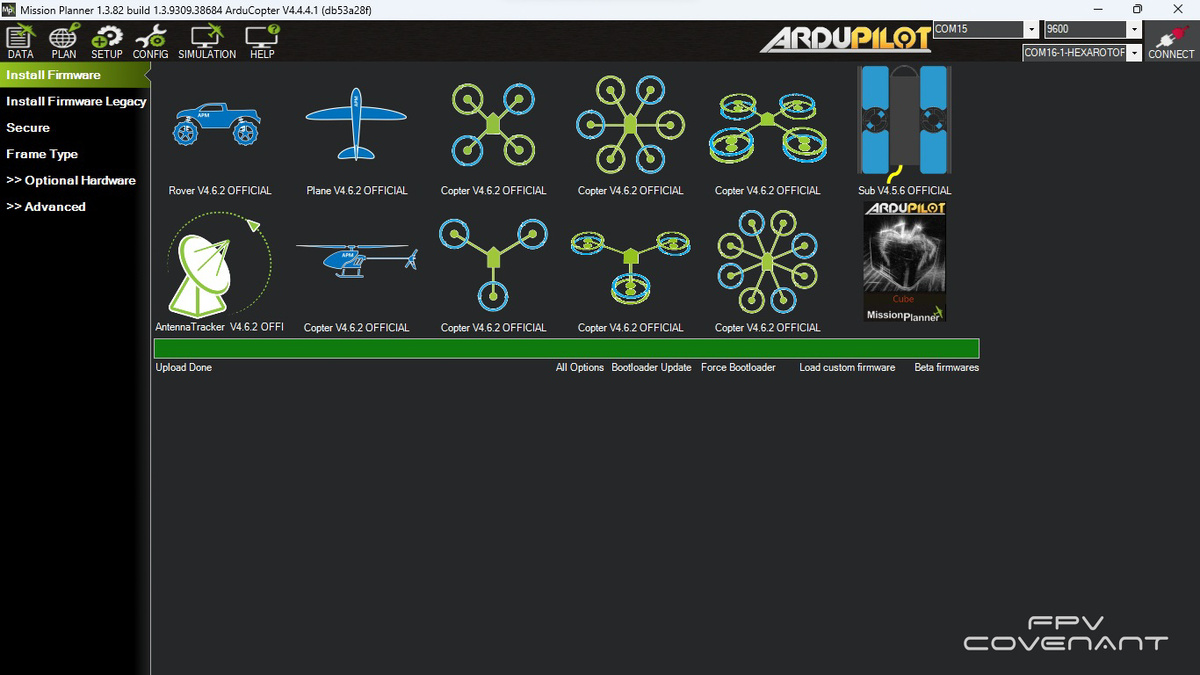 Сообщение об успешном завершении загрузки прошивки
Первичная конфигурация рамы и акселерометра
После прошивки я перешёл в раздел DATA, выбрал автоматическое определение COM-порта и нажал CONNECT. Установив соединение, вернулся в SETUP и открыл FRAME TYPE. Здесь потребовалось указать правильный тип рамы — снова гексакоптер, чтобы контроллер понимал, с какой геометрией ему предстоит работать.
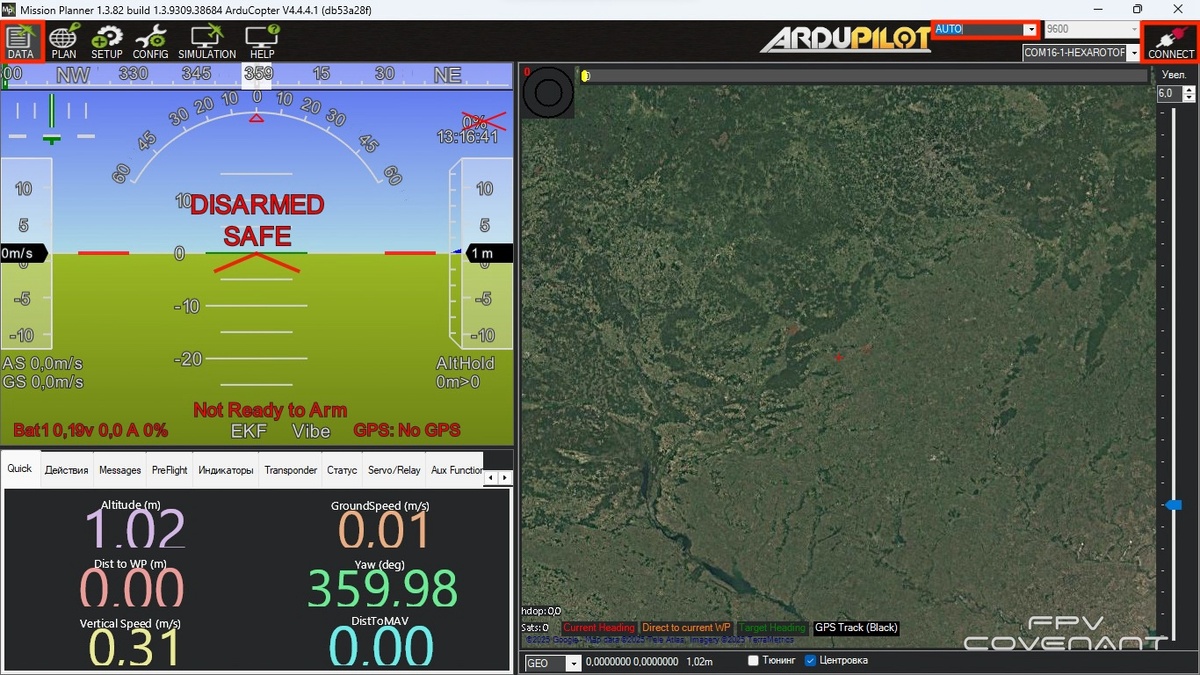 Установка соединения с полётным контроллером
Следующий шаг — вкладка INITIAL TUNE PARAMETERS. Здесь я задал размер рамы в дюймах, тип батареи, количество ячеек, а также минимальное и максимальное напряжение на ячейку. После ввода данных программа сама рассчитывает базовые параметры. Осталось согласиться с предложенными значениями и записать их в контроллер кнопкой WRITE TO FC.
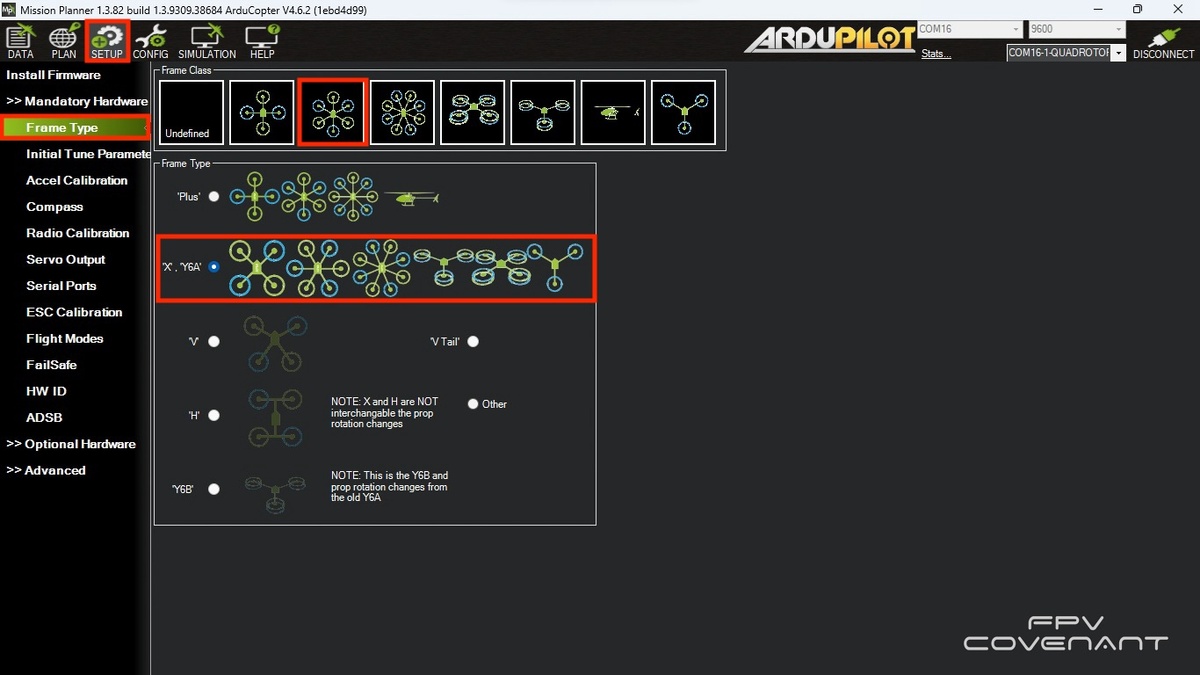 Выбор типа рамы гексакоптера в настройках
Далее — калибровка акселерометра. Первый пункт, предполагающий переворот аппарата вверх ногами, я временно пропустил: из-за габаритов «Вампира» выполнять такие манипуляции неудобно. Вместо этого активировал второй и третий пункты. Последний иногда срабатывает не с первого раза, поэтому потребовалось несколько попыток.
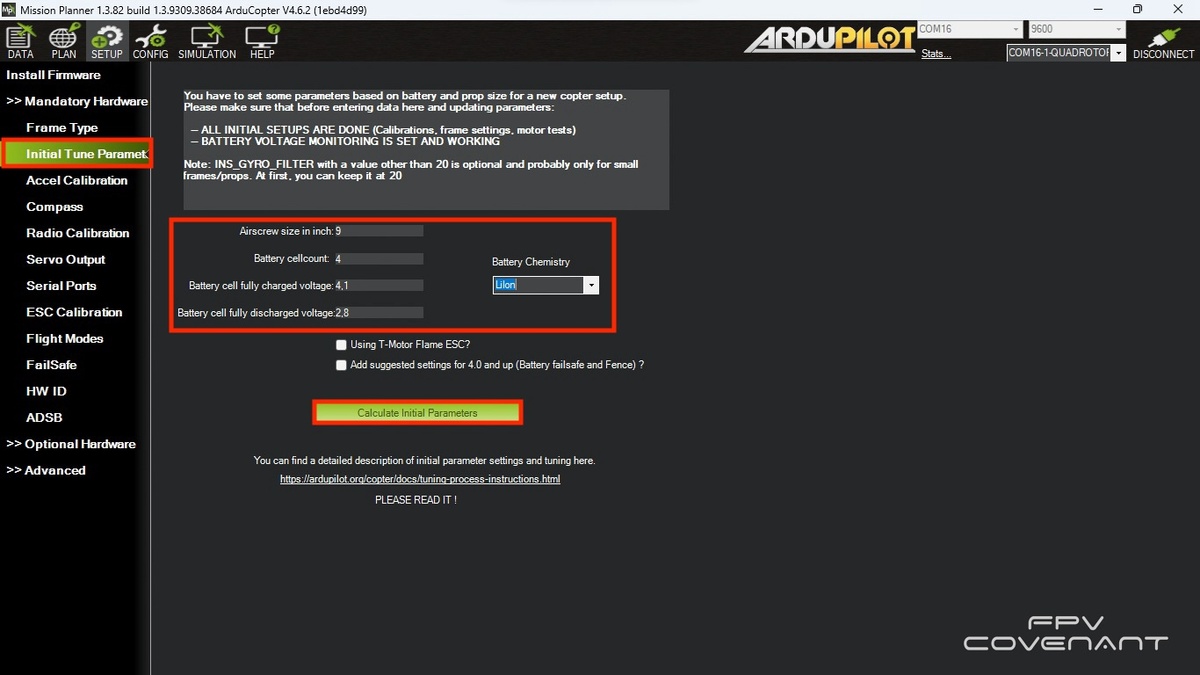 Ввод первоначальных параметров рамы и батареи
Настройка выходов и подключение питания
Поскольку модуль PWM подключён к разъёму I/O PWM OUT, в разделе SERVO OUTPUT меня интересовали первые шесть выходов. Именно на них я прописал моторы с первого по шестой. Если бы использовался разъём FMU PWM OUT, пришлось бы задействовать выходы с девятого по четырнадцатый.
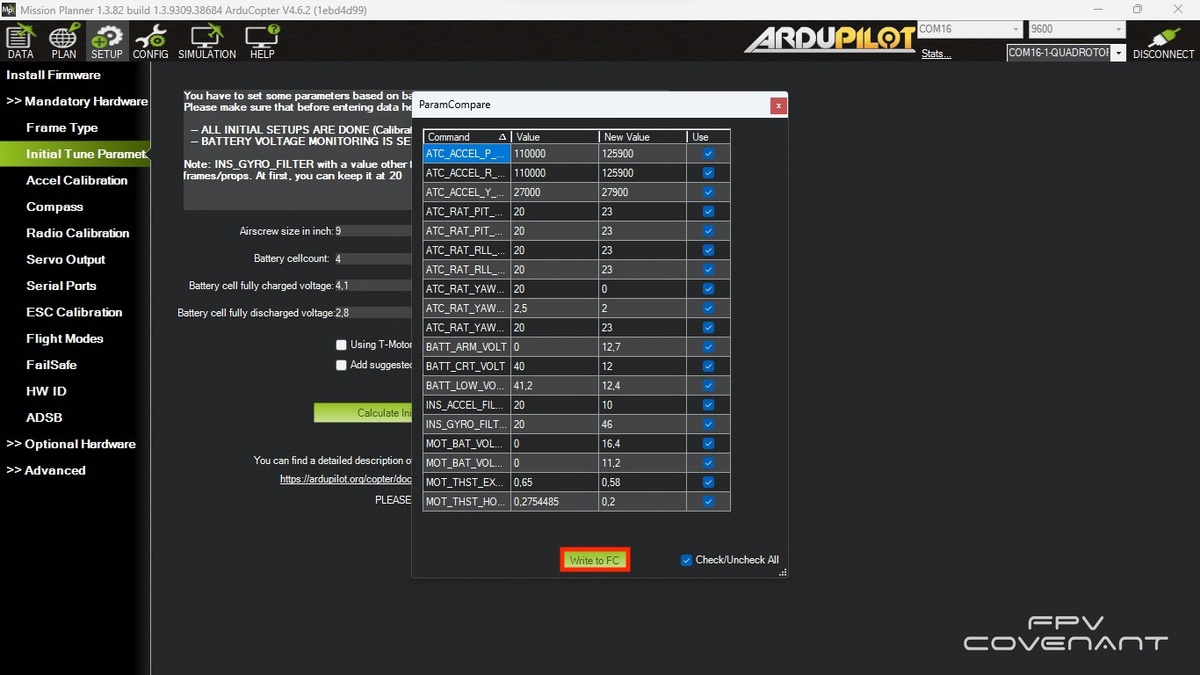 Программа рассчитала первоначальные параметры
После назначения выходов я отключился от Mission Planner и подключил аккумуляторную батарею. Для этого проекта используется специально изготовленный аккумулятор, который отлично подходит для тестовых запусков и дальнейшей настройки.
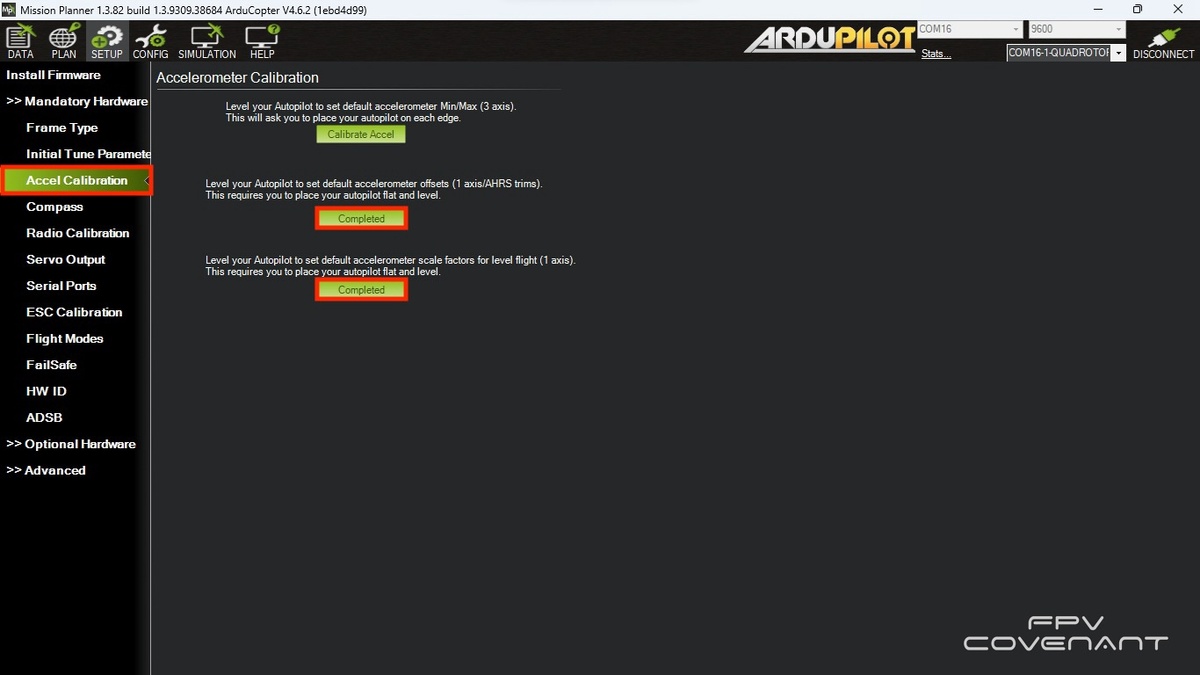 Калибровка акселерометра перед первым запуском
Вернувшись в Mission Planner, я открыл вкладку ESC CALIBRATION. Для моторов X8 требовалось выбрать тип регуляторов NORMAL. Функцию Calibrate ESC я решил не использовать: с некоторыми регуляторами она может вызывать зависание системы, поэтому прибегать к ней стоит только в крайнем случае.
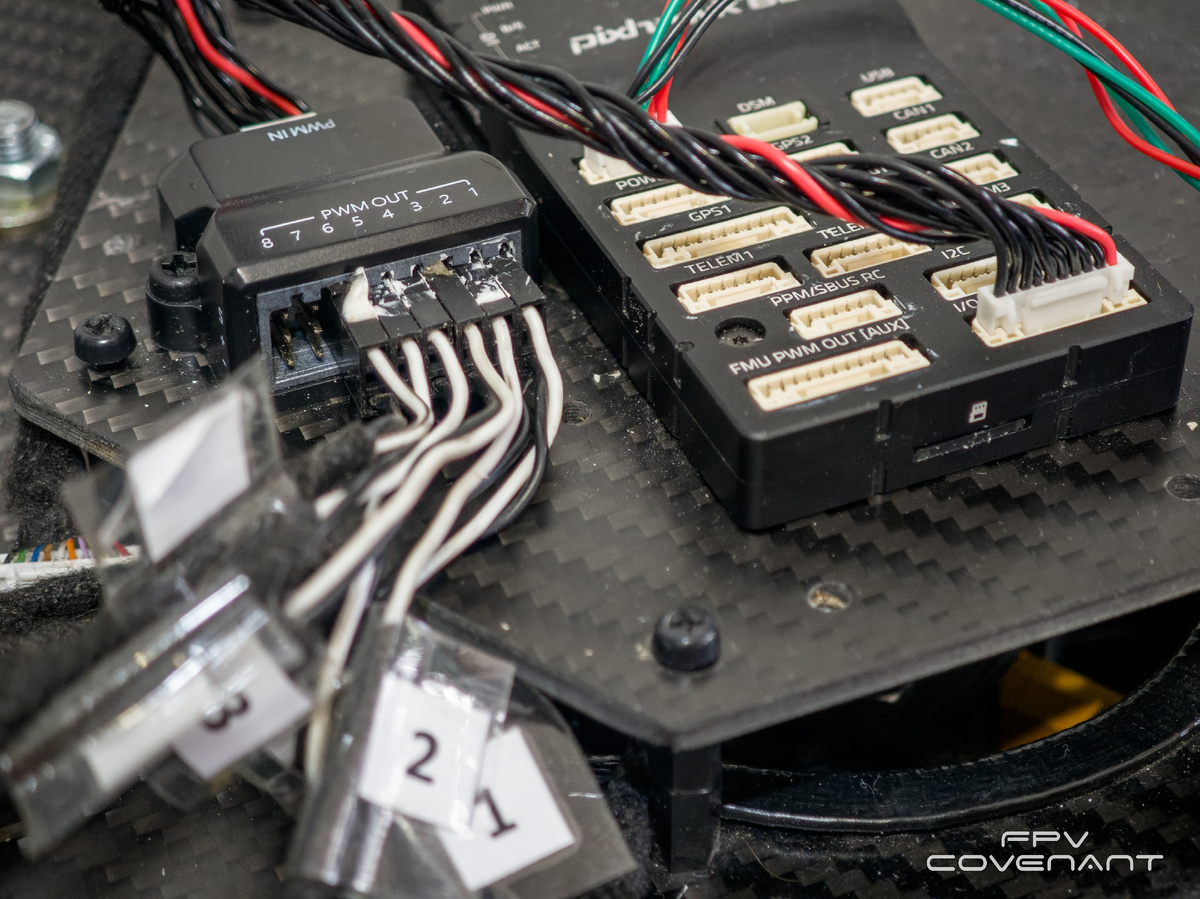 Схема подключения моторов к выходам PWM
Тестовый запуск моторов
Самый волнительный момент — раздел MOTOR TEST. Именно здесь можно вручную запустить каждый мотор и проверить, соответствует ли фактическое подключение выбранной схеме. При нажатии TEST Motor A должен закрутиться мотор под номером пять. Остальные проверяются поочерёдно по схеме подключения.
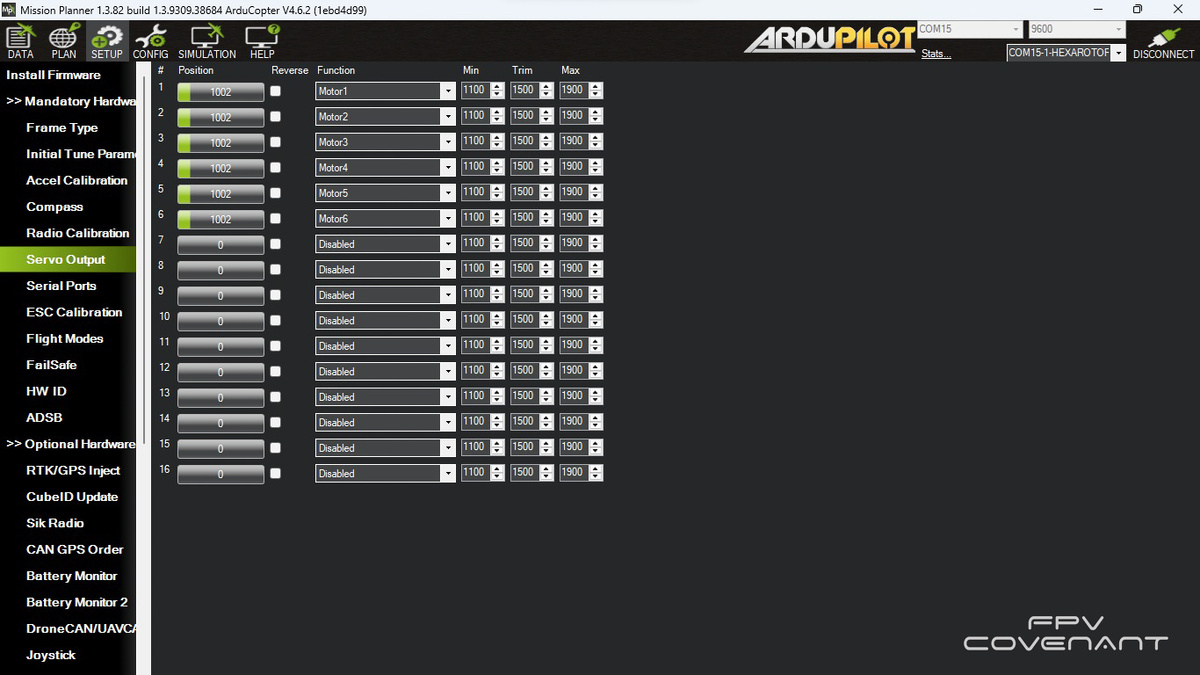 Установка порядка моторов в разделе SERVO OUTPUT
Не обошлось без сюрпризов. При попытке запуска появилась ошибка Command was denied by the autopilot. Решение оказалось простым: нужно нажать кнопку SWITCH на модуле GPS и удерживать её несколько секунд. После этого светодиод загорается постоянным светом, а моторы перестают пищать. Если писк продолжается, только тогда имеет смысл пробовать калибровку регуляторов.
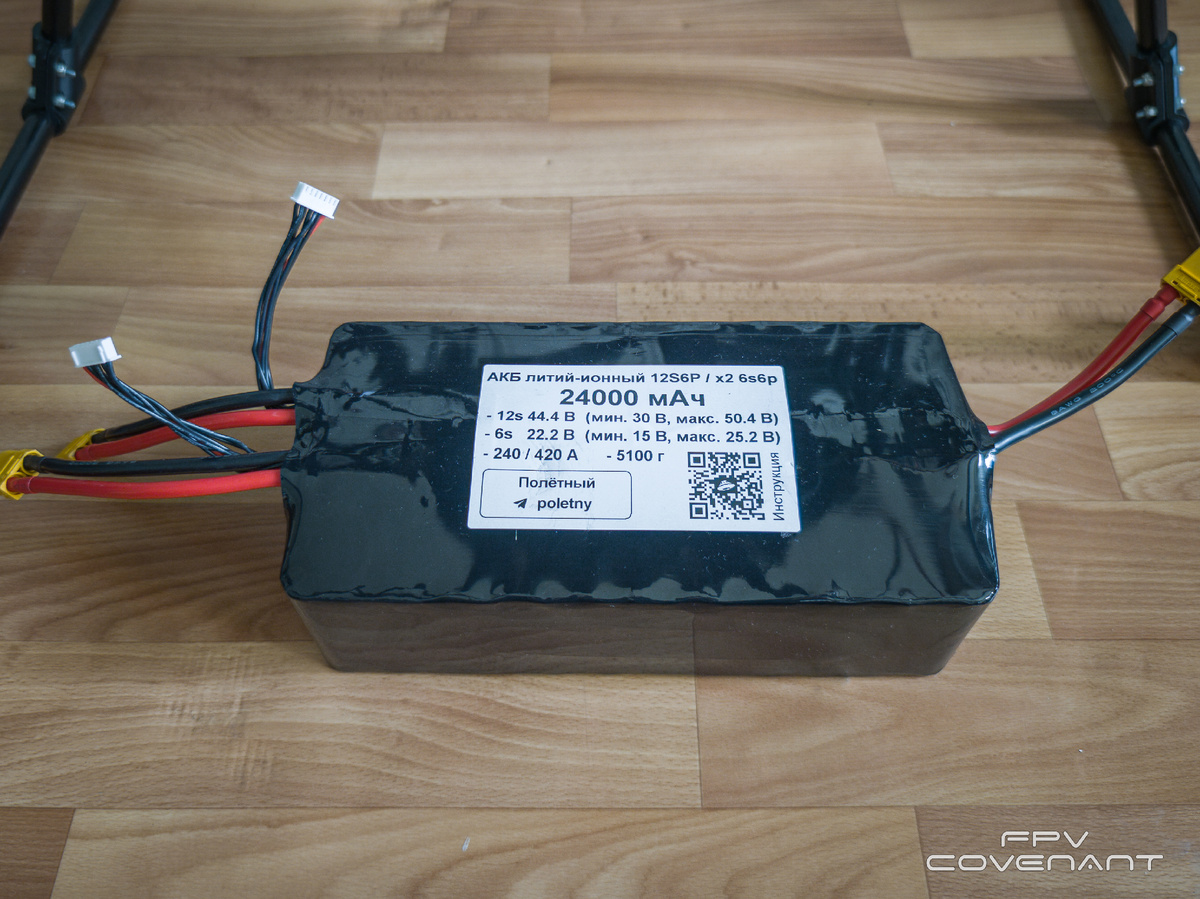 Подключение аккумуляторной батареи перед тестом
Иногда моторам не хватает стартового сигнала. В таком случае я поднял значение Throttle до 15 процентов, чтобы дать регуляторам более уверенный импульс. И наконец все шесть моторов пришли в движение.
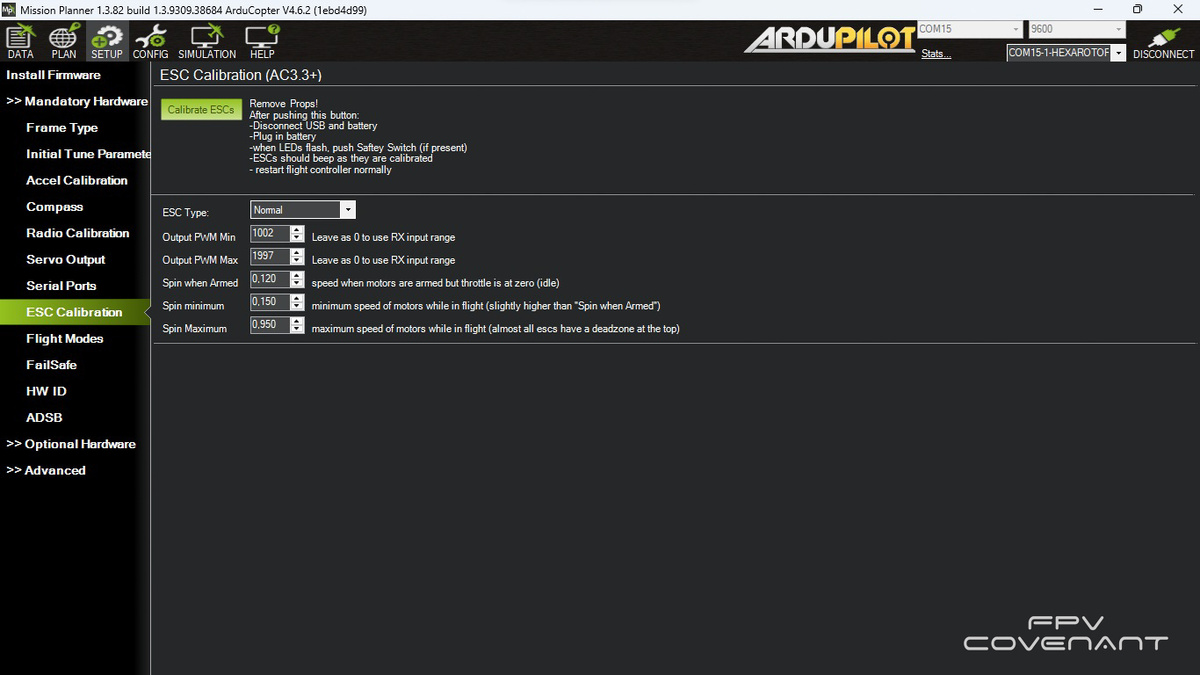 Вкладка калибровки регуляторов оборотов
Отключение предохранителя и финальная проверка
При настройке с нуля может возникнуть ситуация, когда моторы издают редкий регулярный сигнал и не готовы к работе. Причина — включённая функция SAFETY SWITCH. Это своеобразный предохранитель, который требует длительного нажатия на специальную кнопку перед запуском. При удержании кнопки контроллер отправляет регуляторам минимальное и максимальное значения газа, после чего раздаётся длинный писк и наступает тишина — моторы готовы.
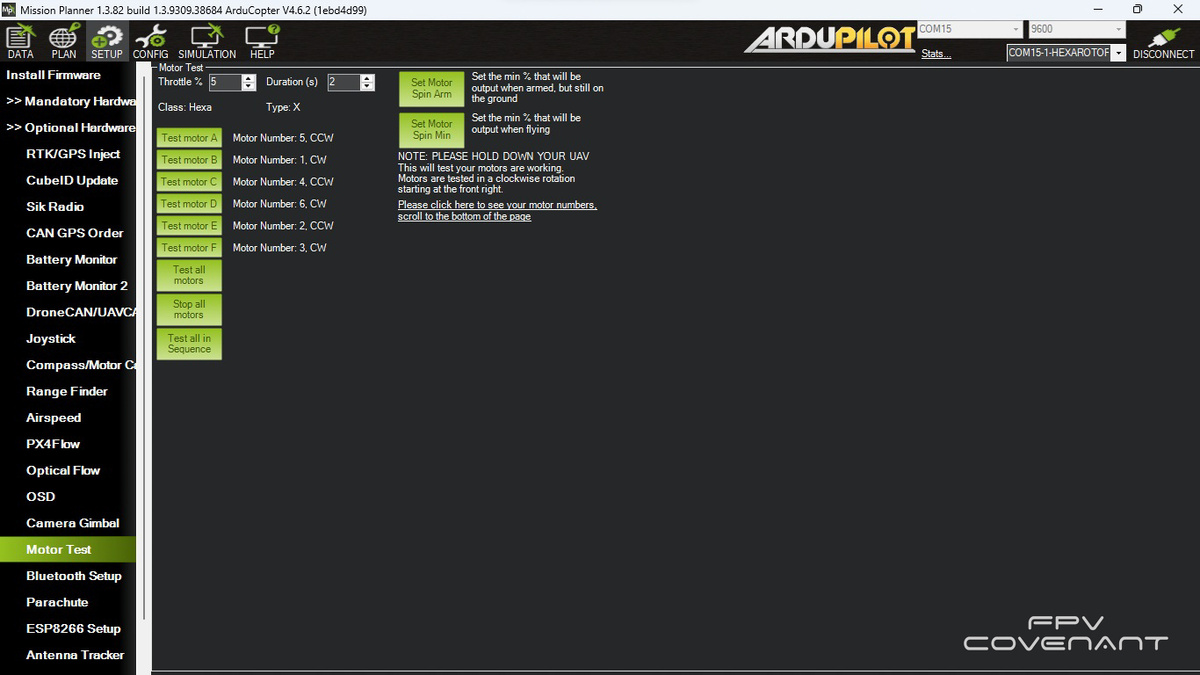 Вкладка теста моторов в Mission Planner
Для удобства дальнейшей калибровки я отключил эту функцию. В полном списке параметров FULL PARAMETER LIST нужно найти ветку BRD и изменить значение BRD_SAFETY_DEFLT на 0, после чего записать изменения кнопкой WRITE PARAMS. После перезапуска с батареей моторы издают несколько коротких сигналов и один длинный — значит, значения получены и система готова.
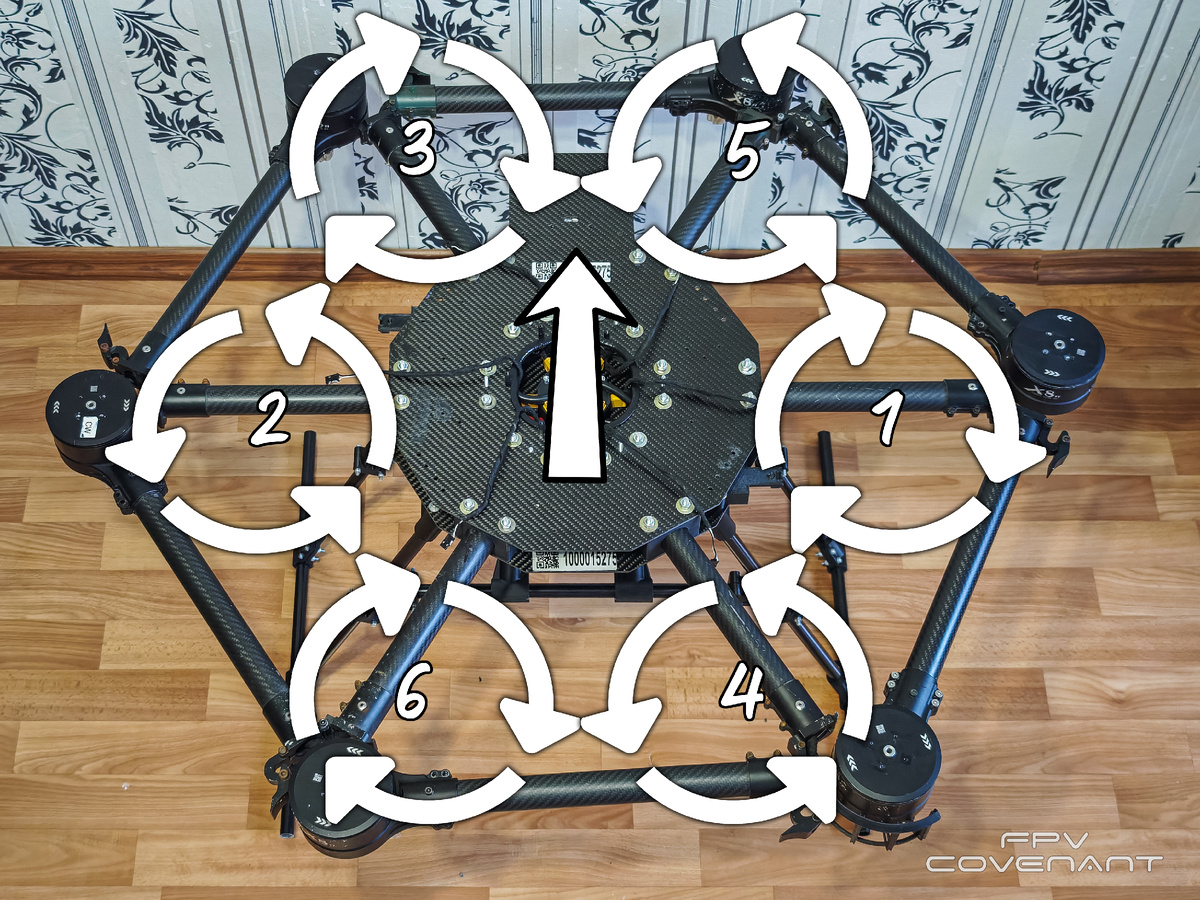 Схема подключения моторов гексакоптера
Чтобы моторы стартовали одновременно и с одинаковой скоростью, я также установил минимальное значение длительности сигнала 1102 — это оптимальный параметр для «Вампира». После перезапуска тест показал ровную и синхронную работу всех шести моторов.
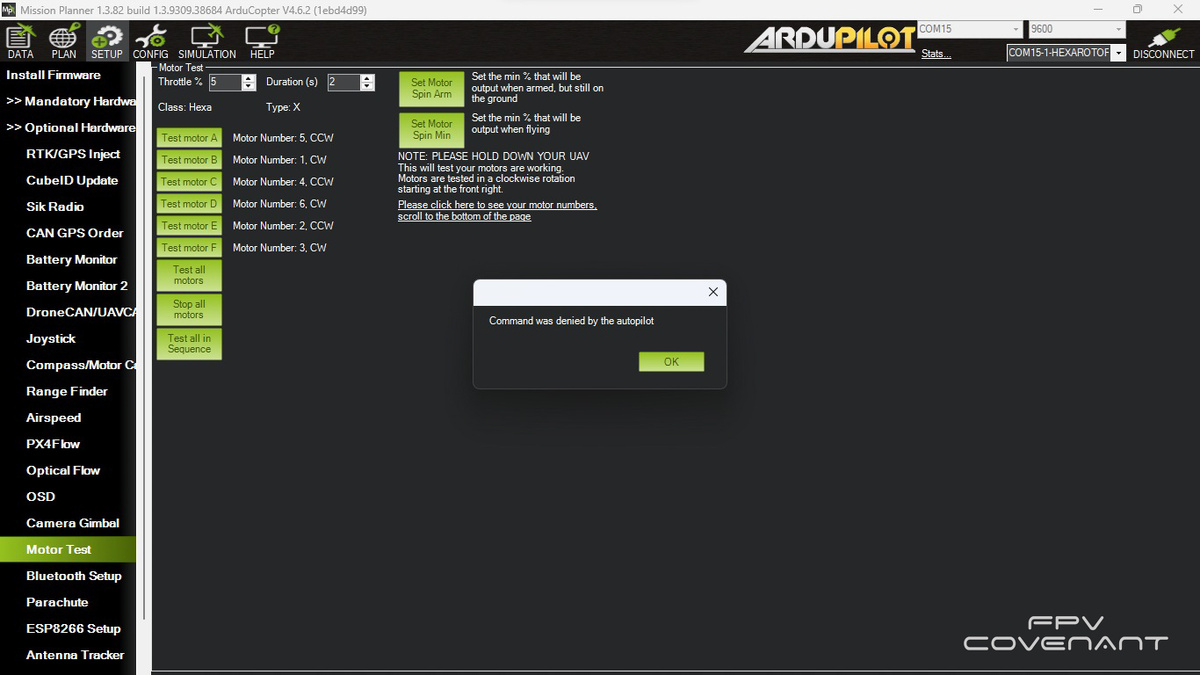 Ошибка Command was denied by the autopilot при тесте
На этом этапе главная задача выполнена: силовая установка ожила и откликается на команды. Впереди — подключение пульта управления, его калибровка и пробный запуск моторов уже с передатчика.
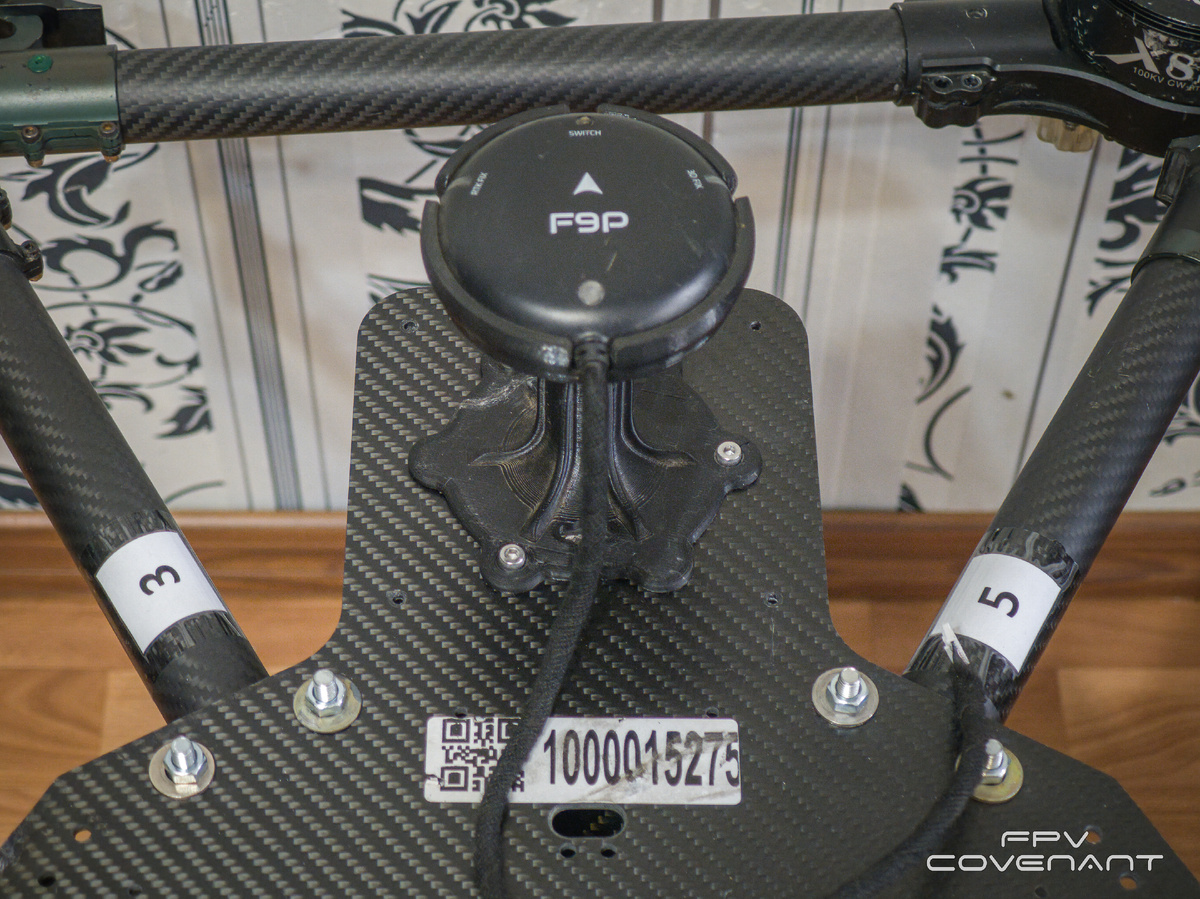 Кнопка предохранителя SWITCH на модуле GPS
Сборка гексакоптера — это испытание, которое даёт колоссальный опыт. После такого проекта даже настройка обычного FPV-дрона начинает казаться значительно проще. Каждый пройденный этап приближает к полноценному полёту, и именно это ощущение прогресса делает процесс по-настоящему увлекательным.
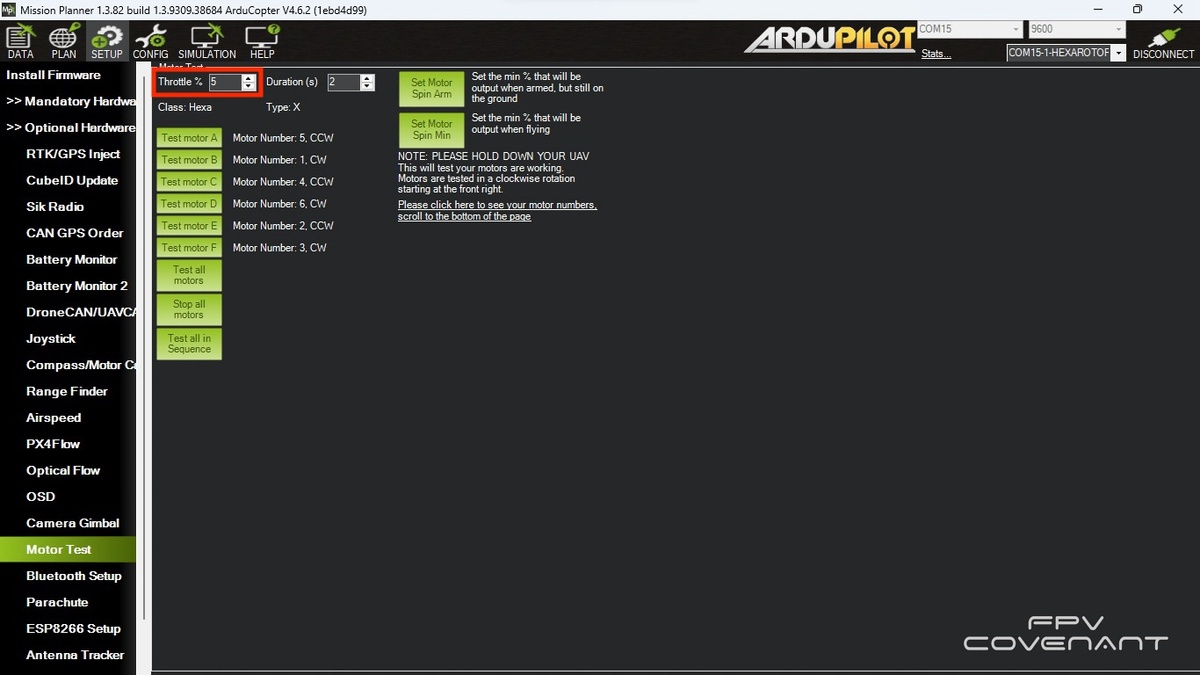 Установка значения газа 15% для уверенного старта моторов
Впереди ещё немало тонких настроек, но первый запуск моторов — это рубеж, после которого аппарат перестаёт быть просто конструкцией и начинает становиться настоящим беспилотником.
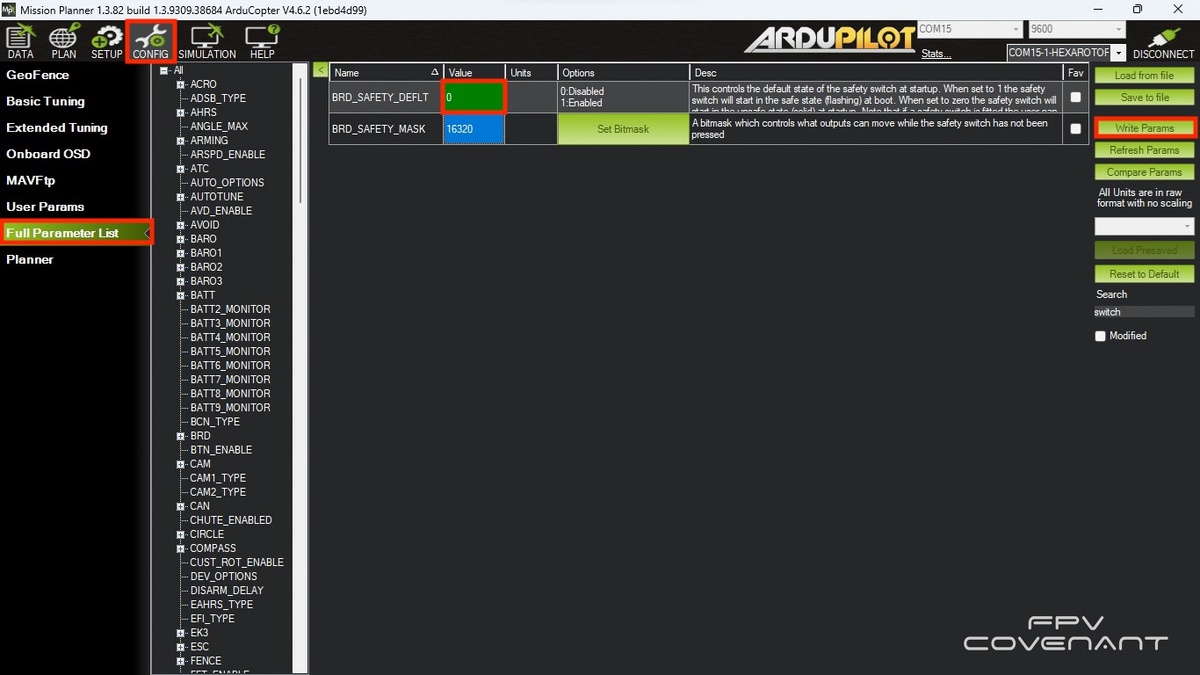 Изменение параметра BRD_SAFETY_DEFLT для отключения предохранителя
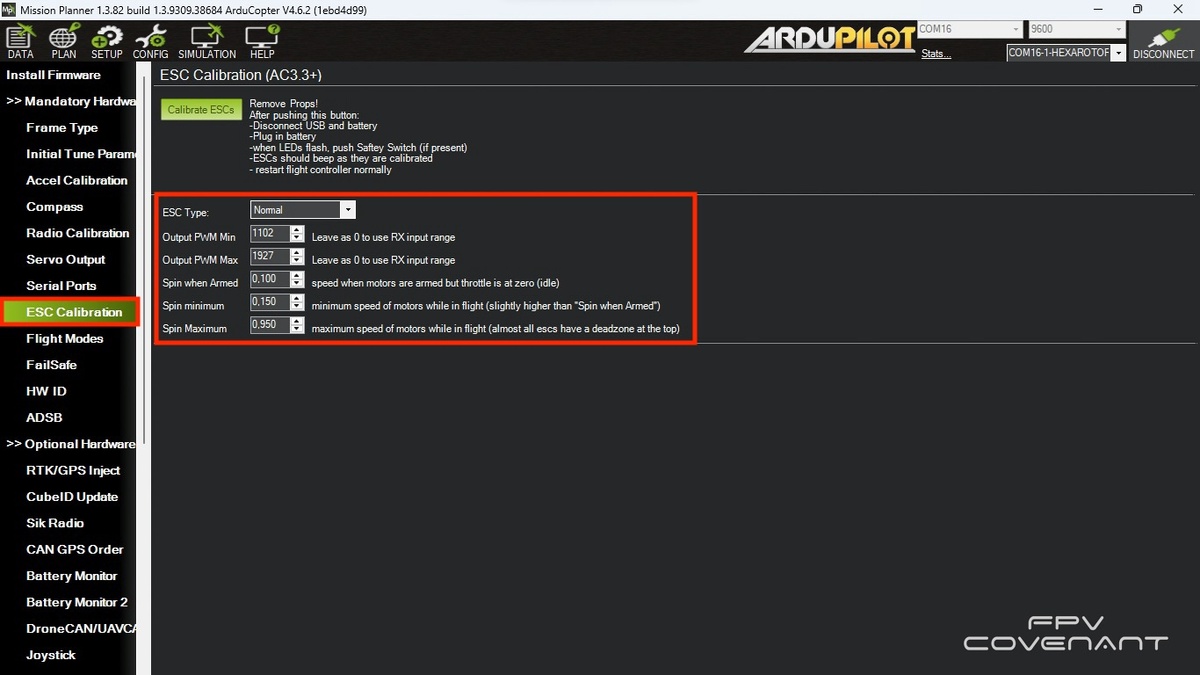 Установка минимального значения длительности сигнала 1102
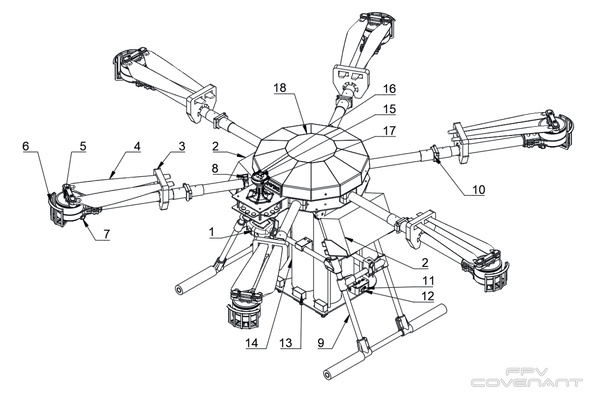 Гексакоптер «Вампир»: итоговый вид после настройки