

Когда речь заходит о полетах на дальние дистанции или в условиях плотной городской застройки, рано или поздно каждый пилот сталкивается с одной и той же проблемой — нестабильностью сигнала. Прямое соединение между пультом, очками и дроном начинает капризничать, как только на пути появляются серьезные препятствия или расстояние перестает быть комфортным. Ретранслятор в этом смысле становится настоящим спасательным кругом: он принимает ослабленный сигнал, усиливает его и передает дальше, обеспечивая устойчивую связь даже там, где без него пришлось бы разворачиваться обратно.
Именно поэтому я решил не просто рассуждать о пользе таких устройств, а собрать собственный ретранслятор, который можно установить на Dji Mavic 3. Принципиальным моментом для меня стал выбор компонентов — хотелось опереться на отечественного производителя, поэтому все основные модули я взял у компании AnalogovNet.
Проектирование корпуса: от идеи до первой печати
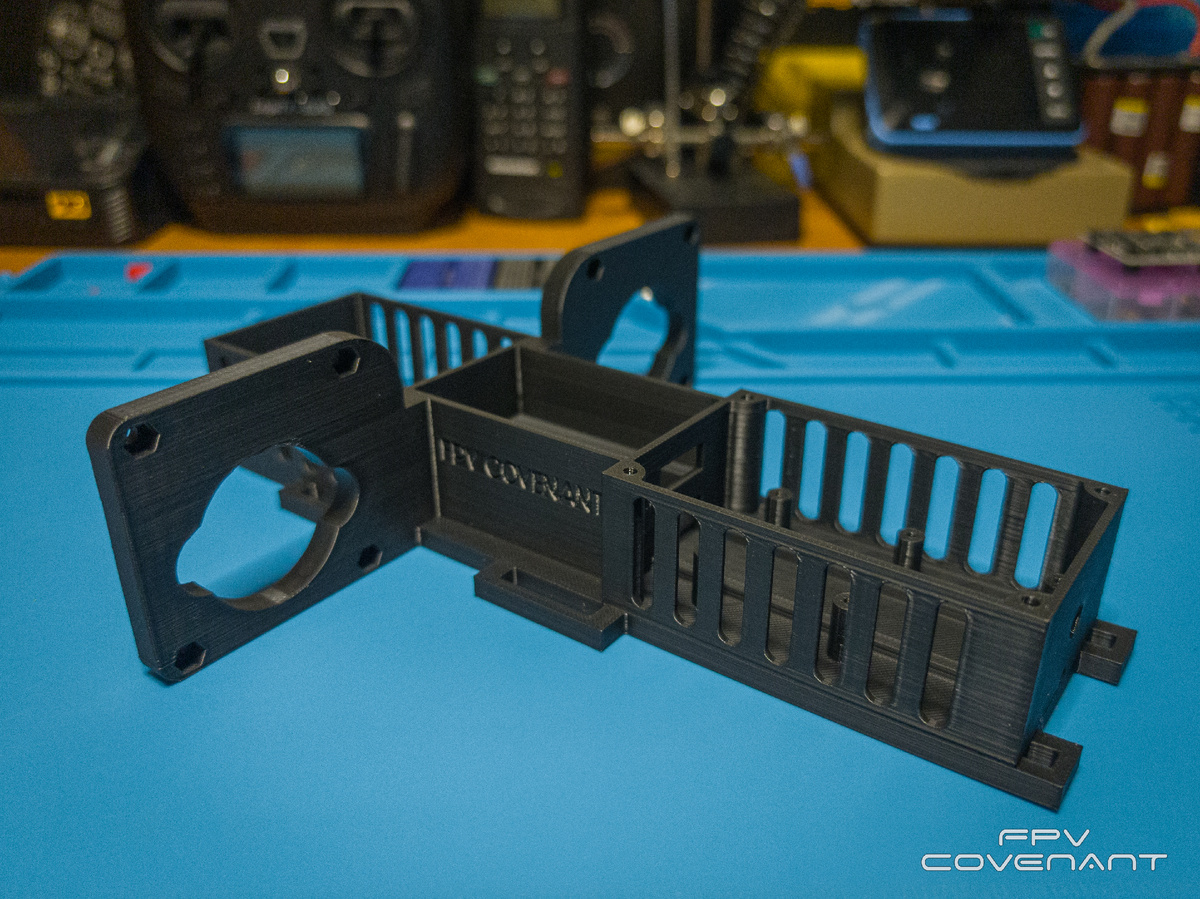
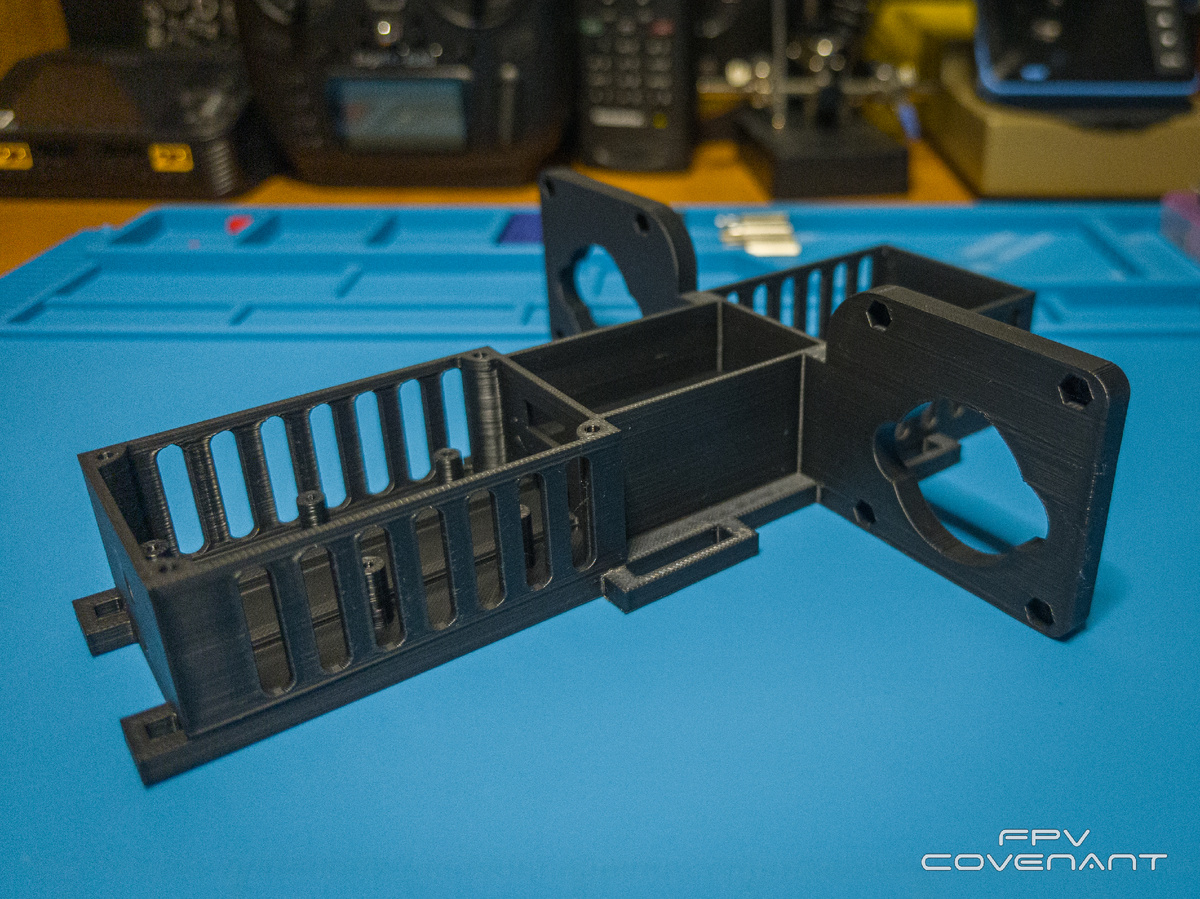
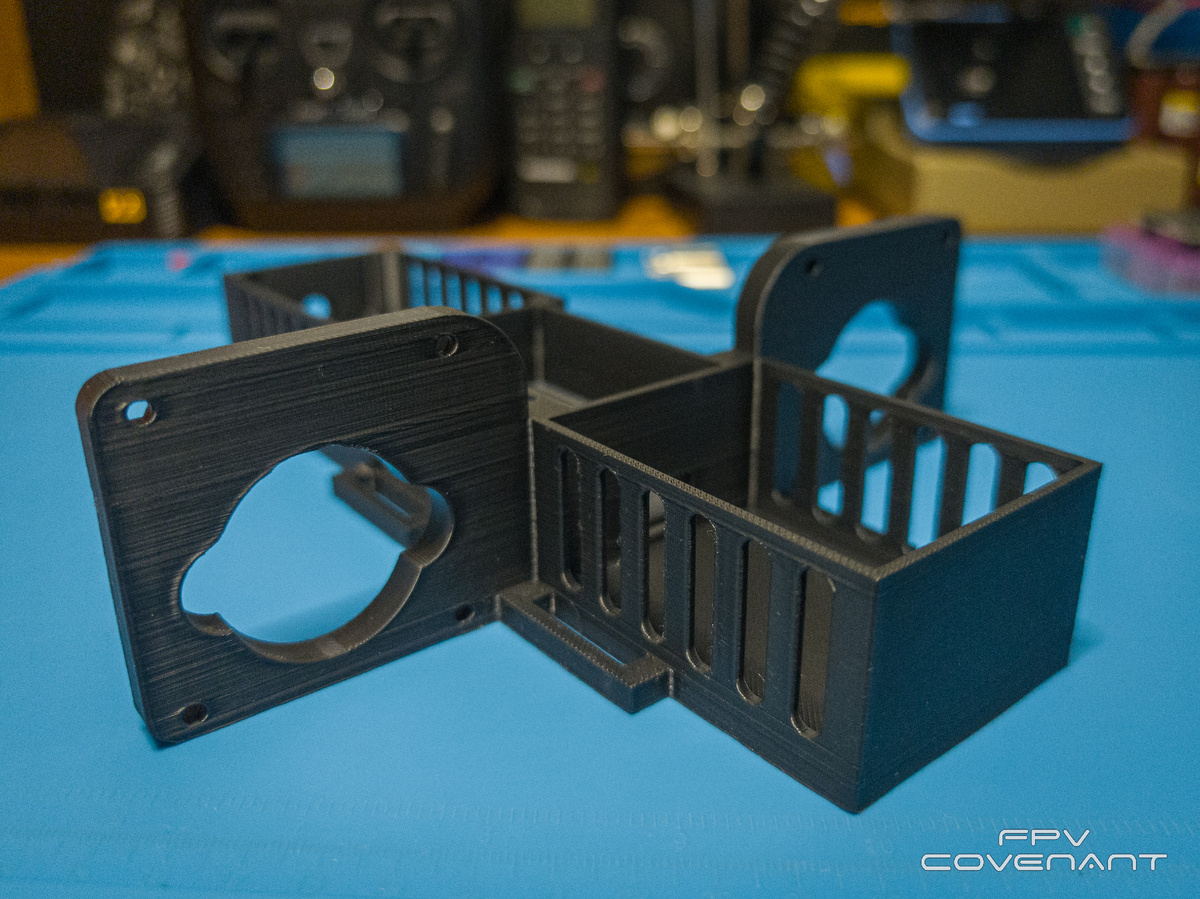
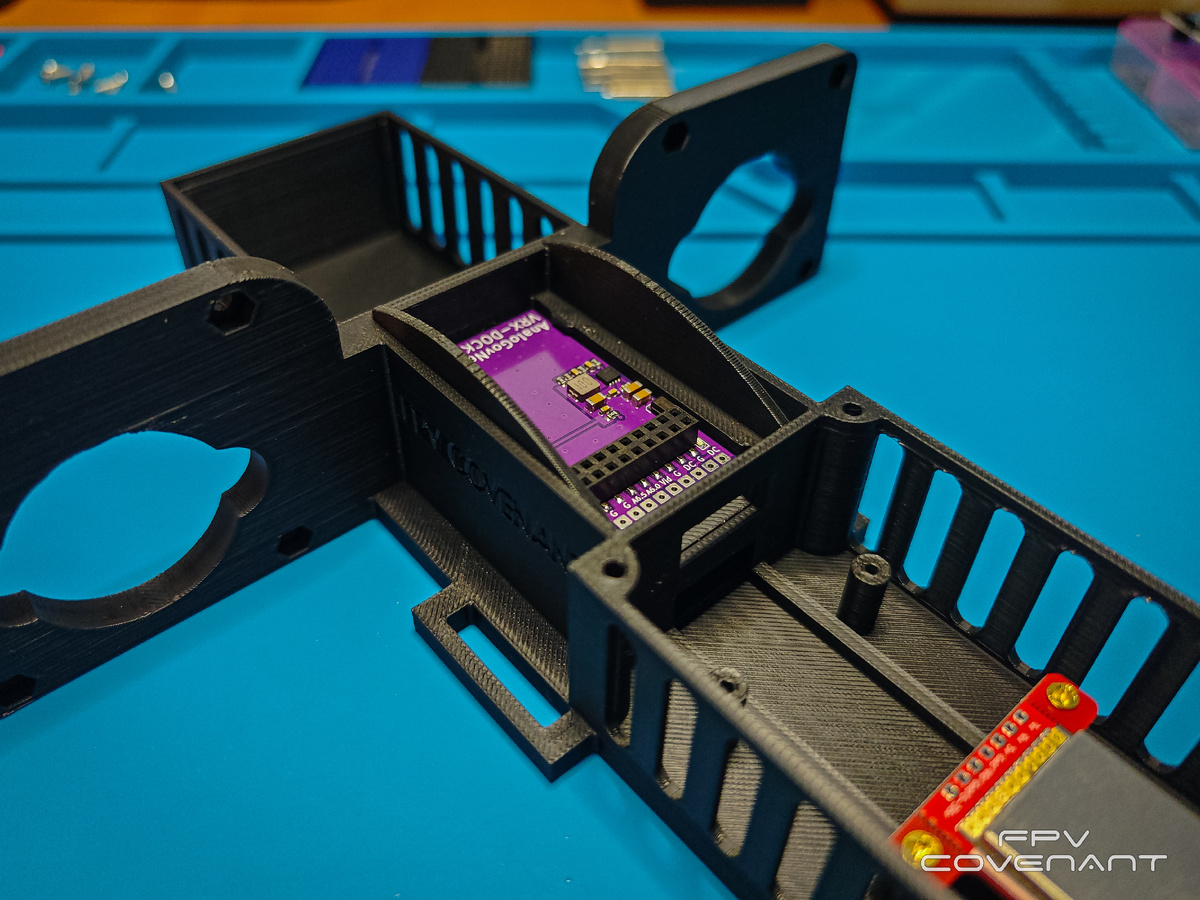
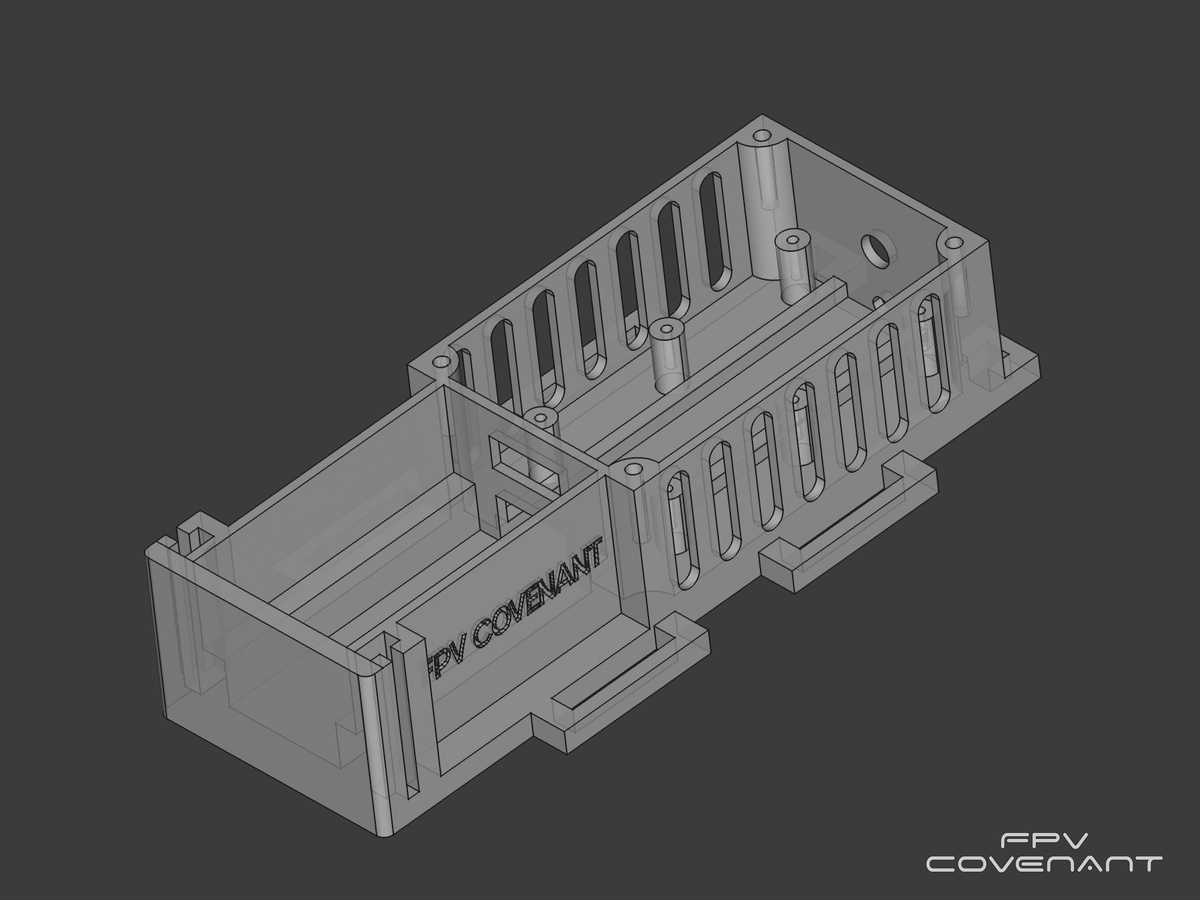
Первым делом я занялся созданием 3D-модели корпуса. Основное требование к конструкции — быстрая замена модулей видео и управления без необходимости разбирать все устройство целиком. Корпус должен быть одновременно легким и достаточно прочным, поэтому я предусмотрел вентиляционные отверстия, которые заодно снижают общий вес.
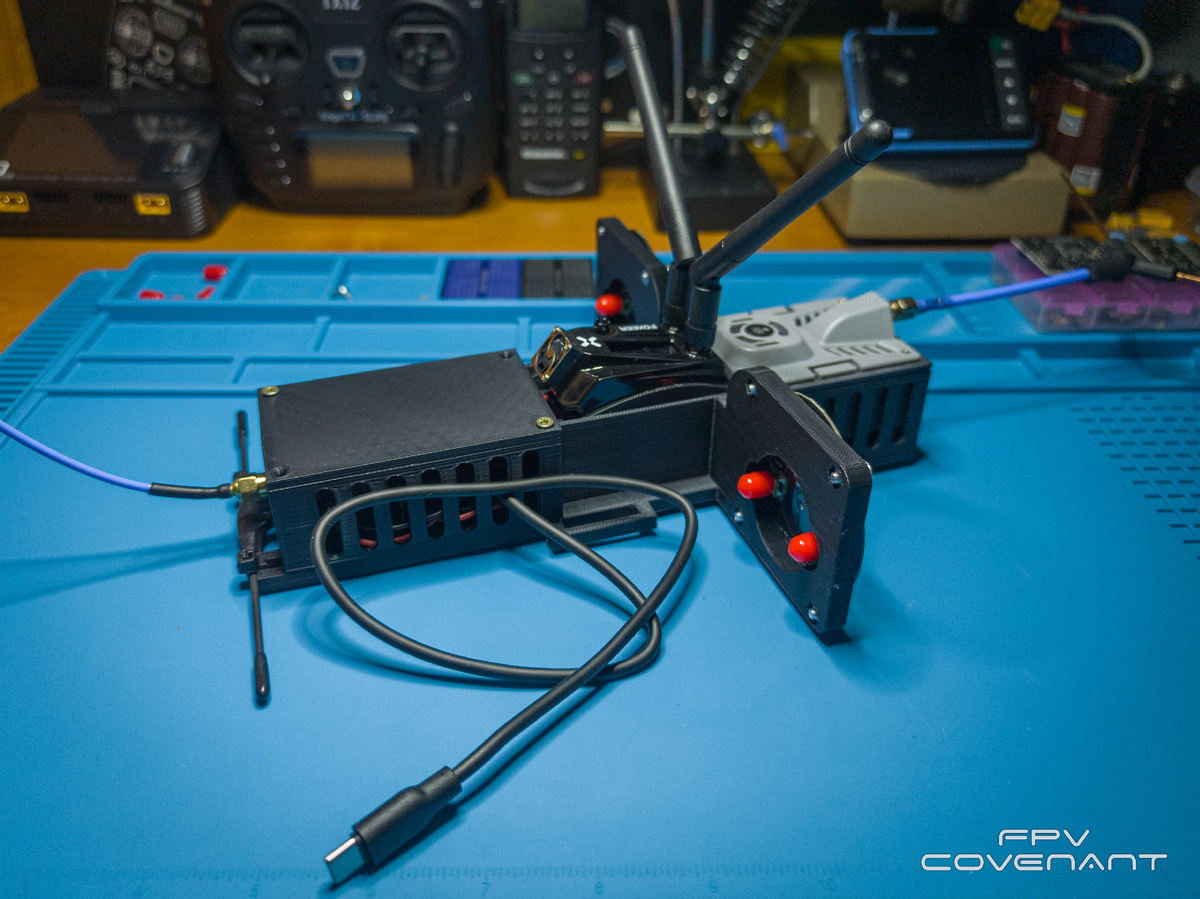
Компоновка получилась модульной: отдельный отсек под передатчик с разъемом, отдельный — под видеоприемник, и еще один съемный блок для аккумулятора. Съемный аккумуляторный отсек я сделал не случайно: если в дальнейшем решу питать ретранслятор напрямую от USB-порта Mavic, этот элемент можно просто убрать. Сразу оговорюсь, что это первая версия корпуса, и доработки неизбежны.

Первая распечатка показала, что модель в целом жизнеспособна, хотя я немного поторопился с настройками слайсера и забыл убрать кайму. Лишний пластик пришлось аккуратно срезать канцелярским ножом, но на функциональность это не повлияло.

После недолгой обработки корпус выглядел уже вполне прилично. Следующий этап — проверка посадки всех элементов внутри.
Когда все детали были готовы, я перешел к изучению схемотехники. Благодаря помощи товарища удалось детально рассмотреть ретранслятор оппонента и составить типовую схему подключения.
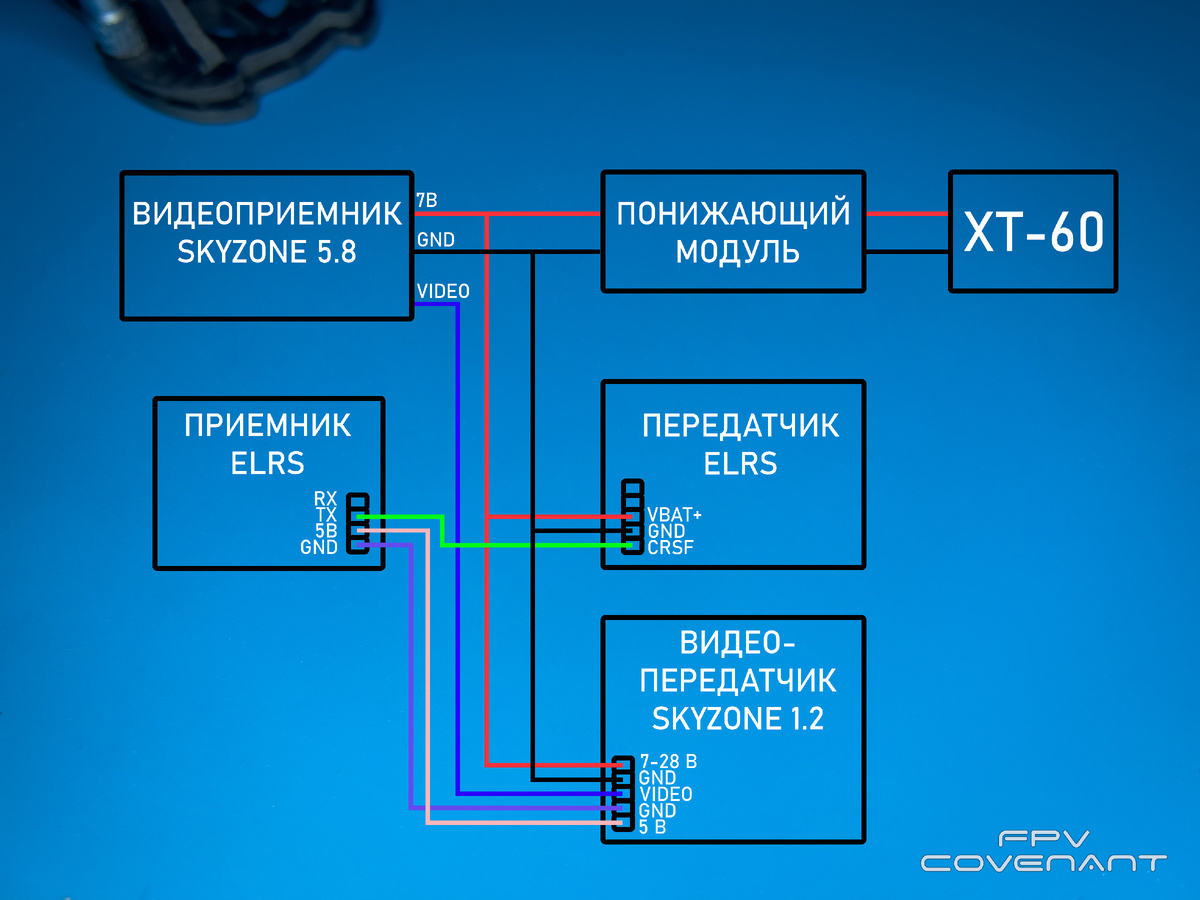
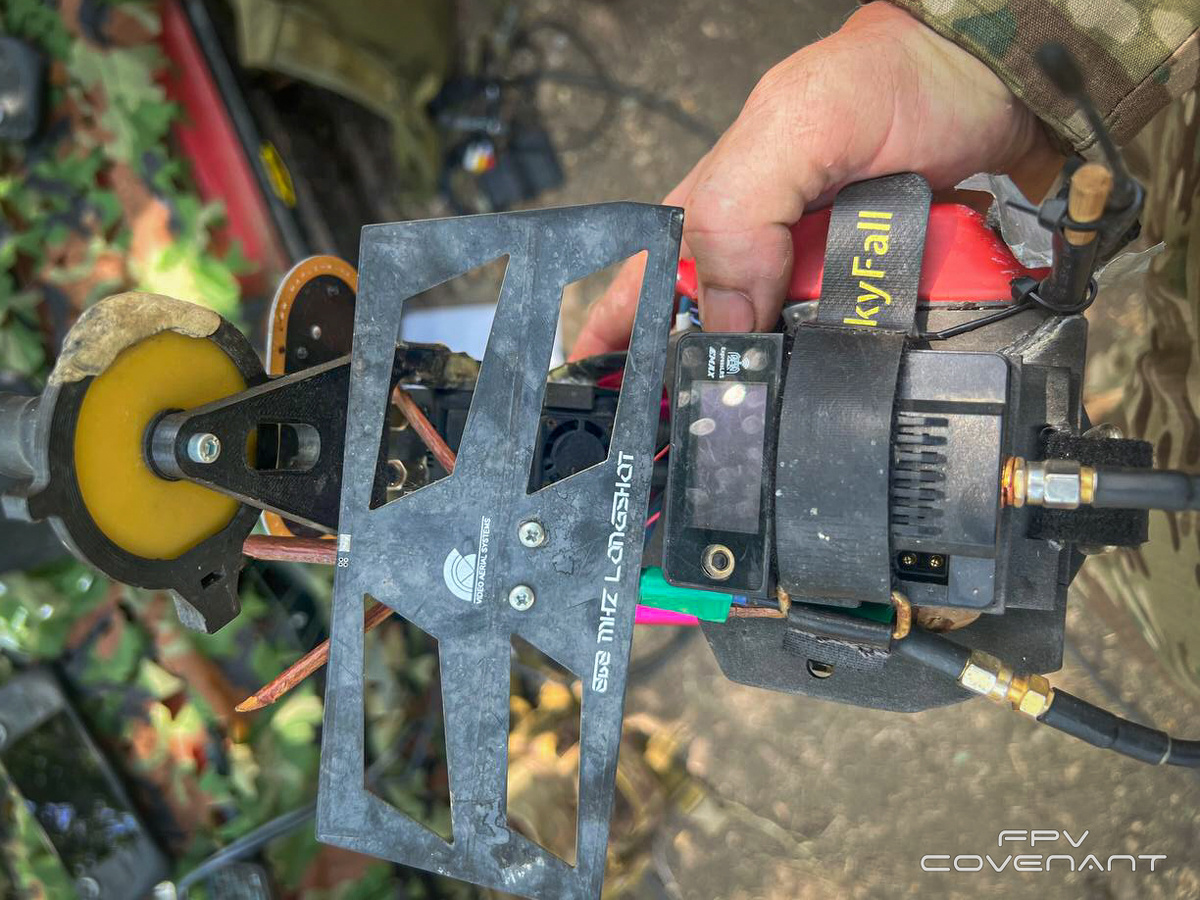
Изучив чужую схемотехнику, я решил ее упростить — в моем варианте не будет отдельного понижающего модуля, что делает конструкцию компактнее и надежнее.
Комплектующие и подготовка к монтажу
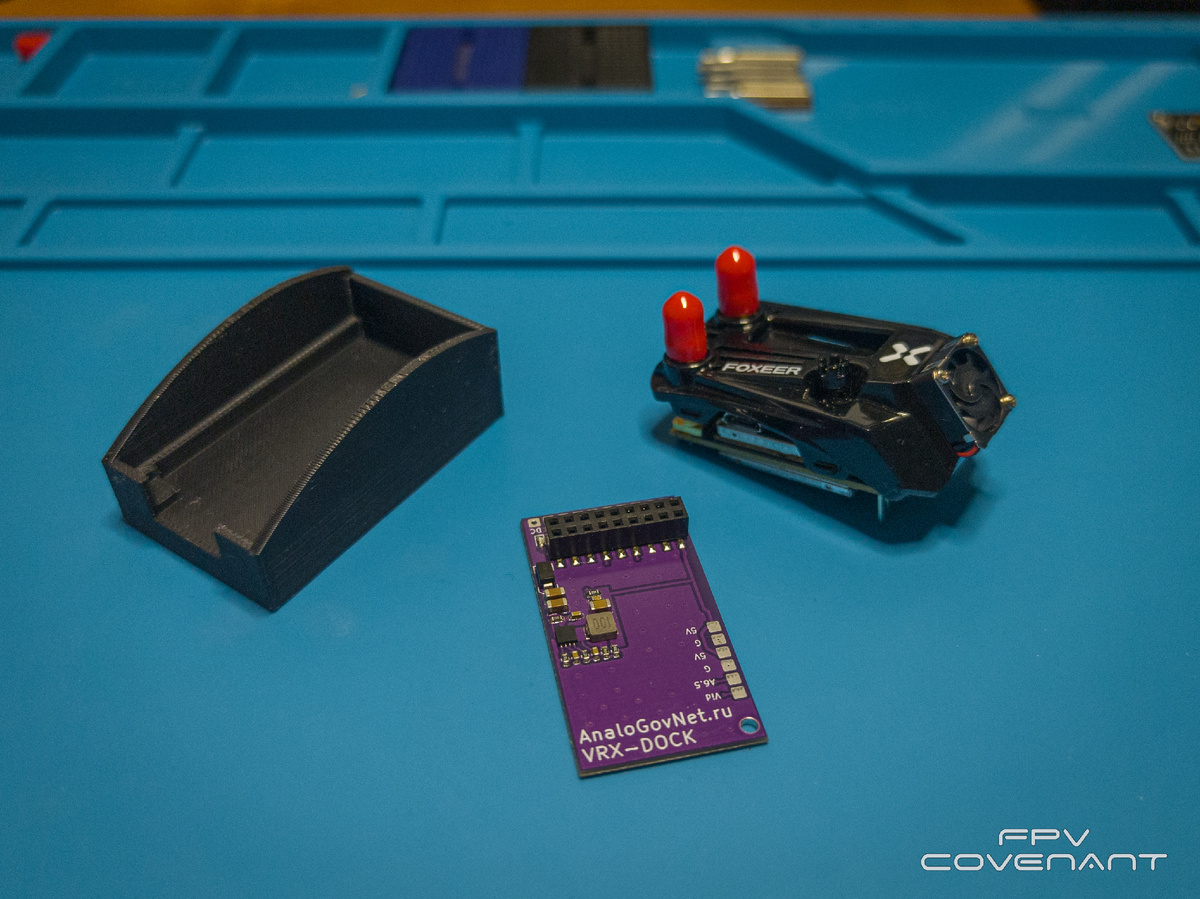
Для сборки я подготовил следующие компоненты: видеопередатчик на 1.2 МГц, разрезную антенну V-диполь и модуль быстрой замены видеоприемника, в который уже встроены преобразователи напряжения на 5В. Именно наличие встроенных понижаек позволило отказаться от дополнительного модуля питания.
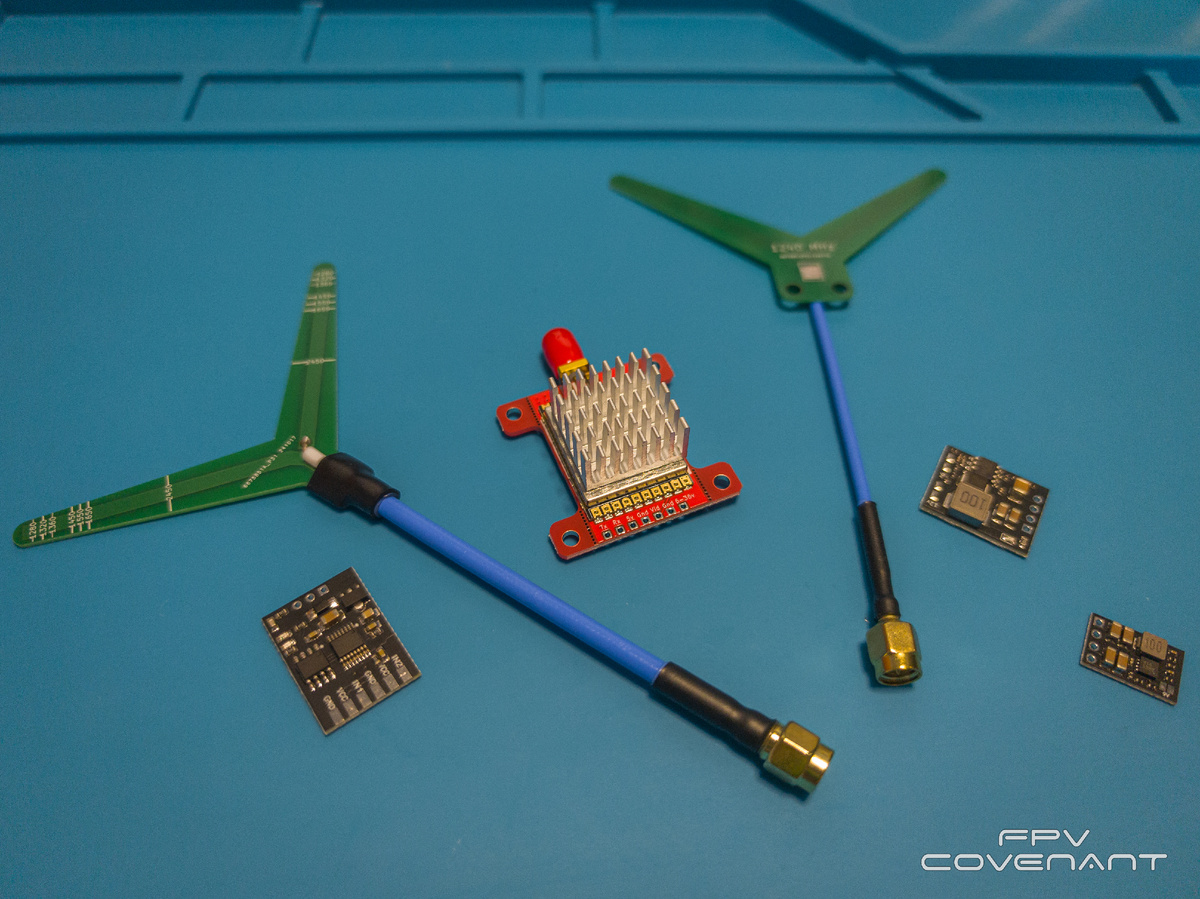
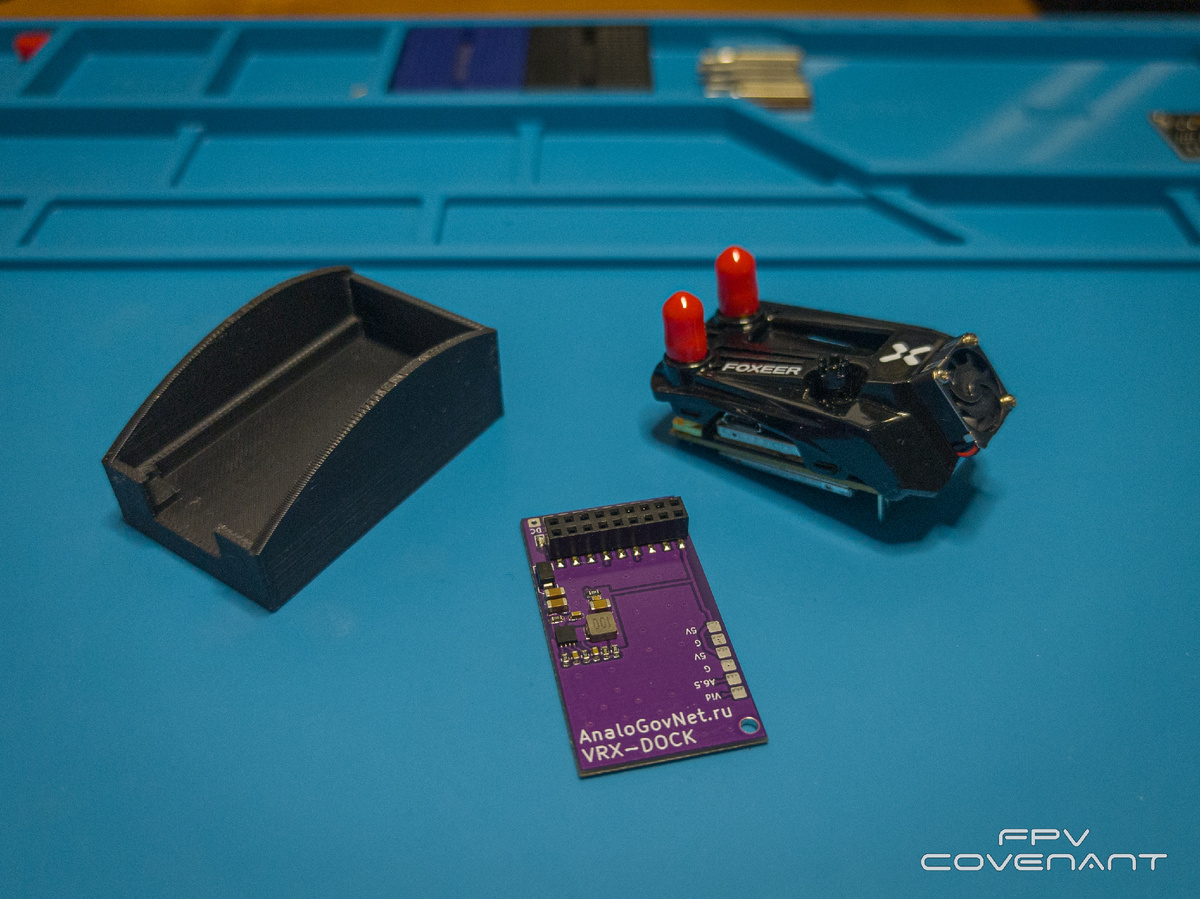
Перед тем как браться за паяльник, я нарисовал подробную схему соединений. Ключевой момент, который нельзя упускать — общий минус для всей схемы. Если это правило не соблюсти, ретранслятор просто не заработает.
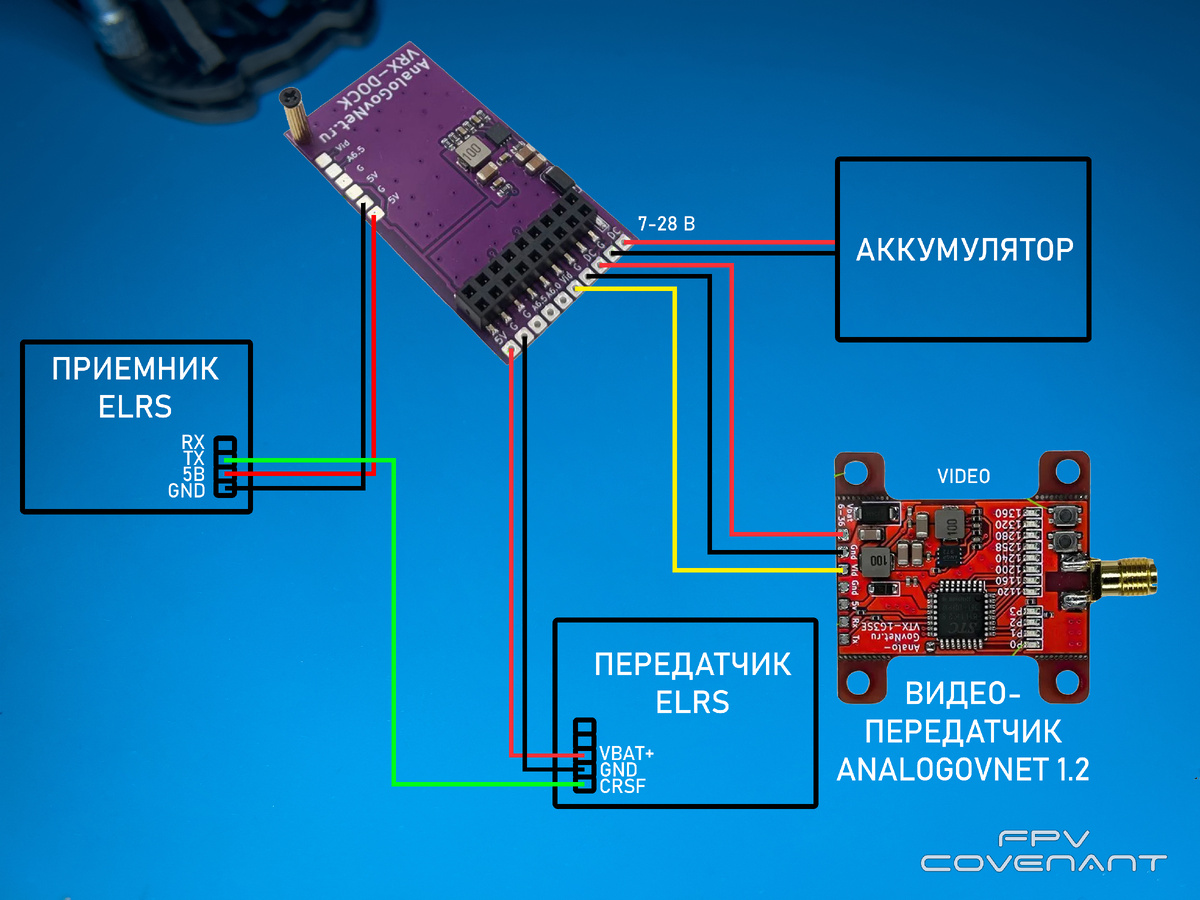
Монтаж начал с изготовления вставки для передатчика управления. Чтобы его можно было быстро менять, я вклеил разъем с помощью космофена — получилось надежно и аккуратно.
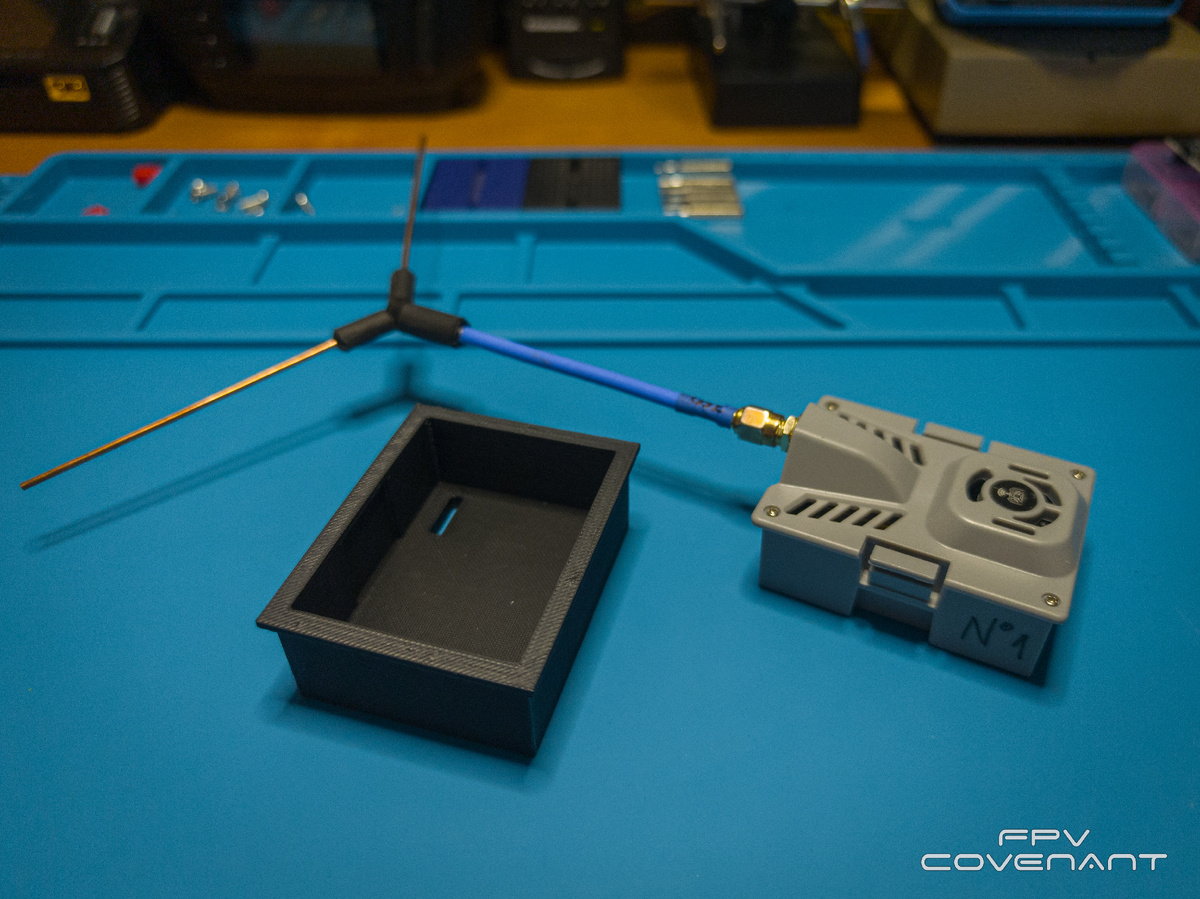
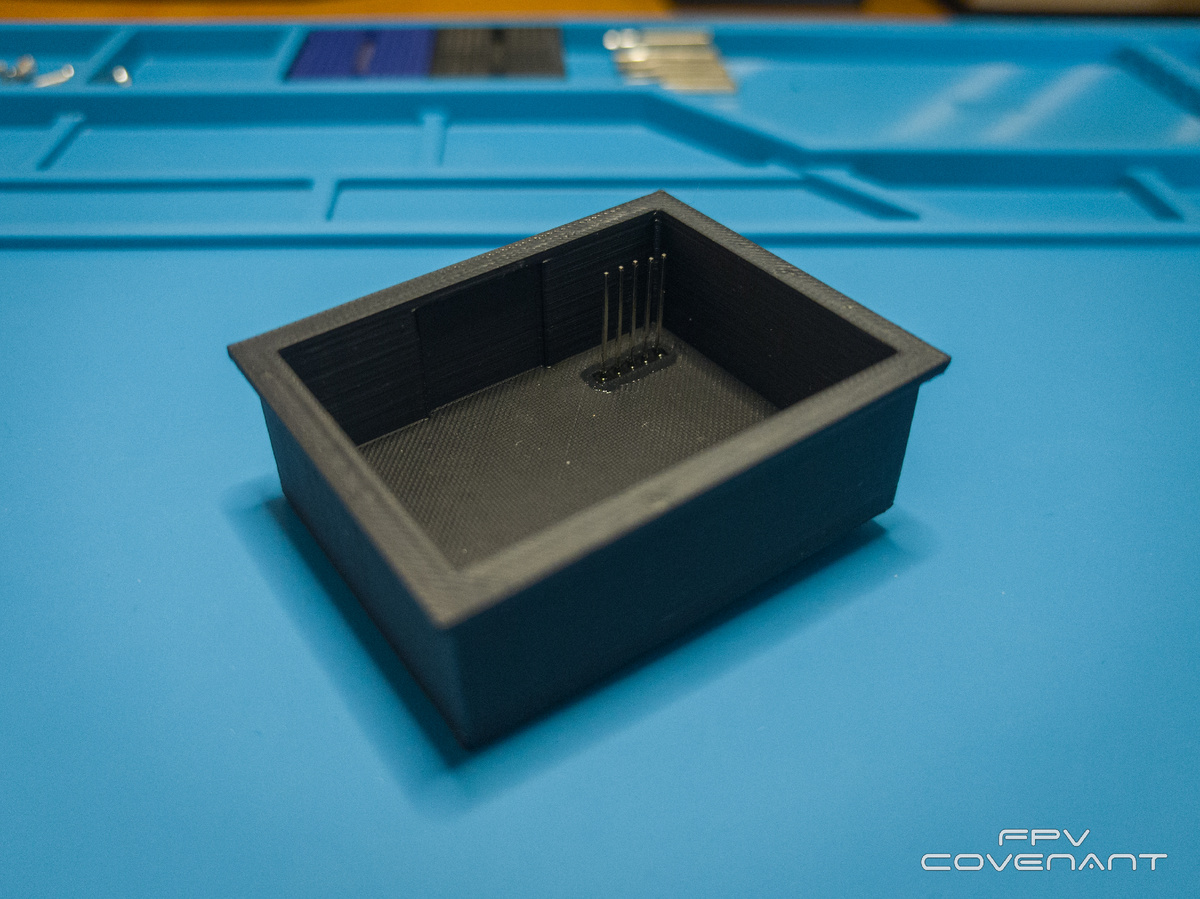
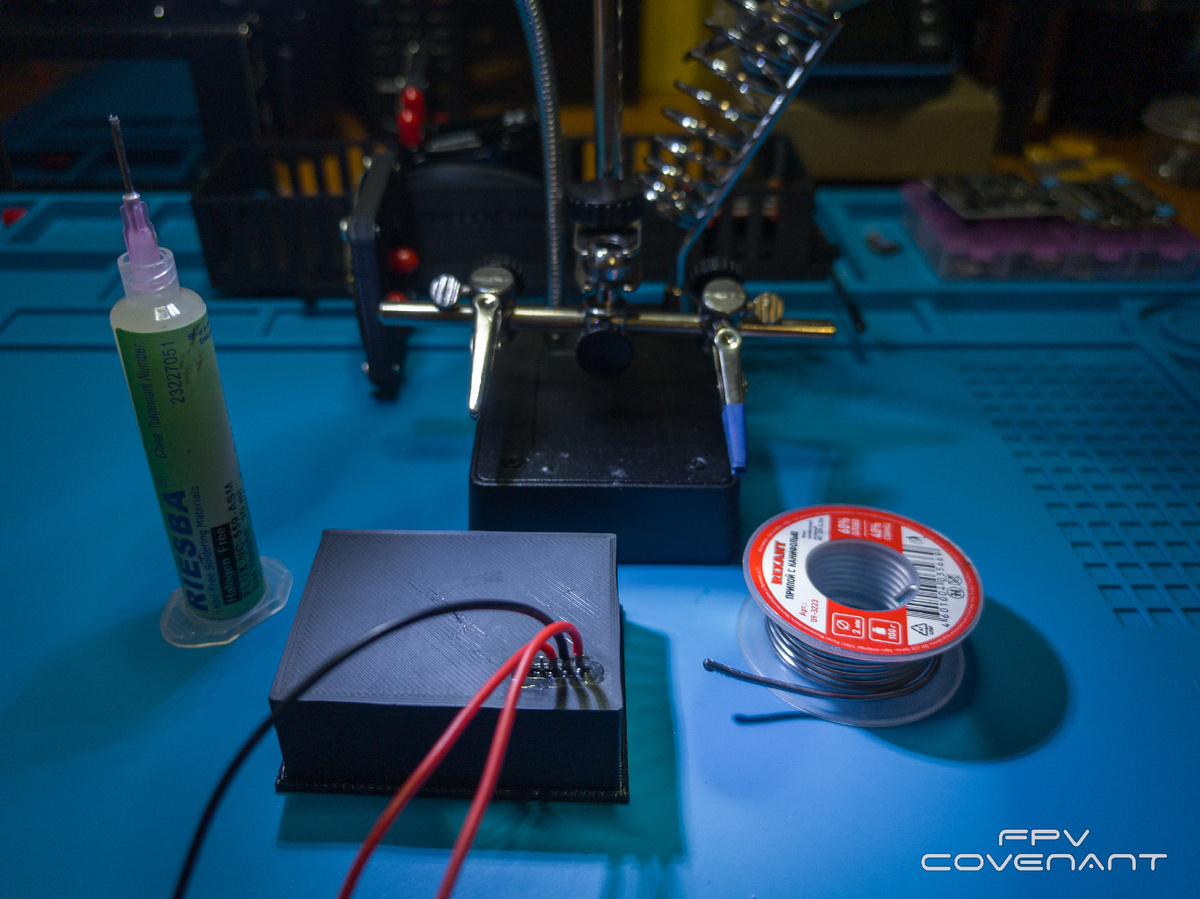
Дальше — пайка проводов строго по схеме. Здесь важно не торопиться и проверять каждый контакт.
Для видеоприемника я распечатал отдельный корпус, который идеально подошел по размерам — даже смазывать ничего не пришлось.
Когда все модули заняли свои места, я установил антенну управления в задней части и направленные антенны для видеопередатчика. В следующей версии корпуса планирую сделать крепления для видеоантенн съемными — так будет удобнее при транспортировке.
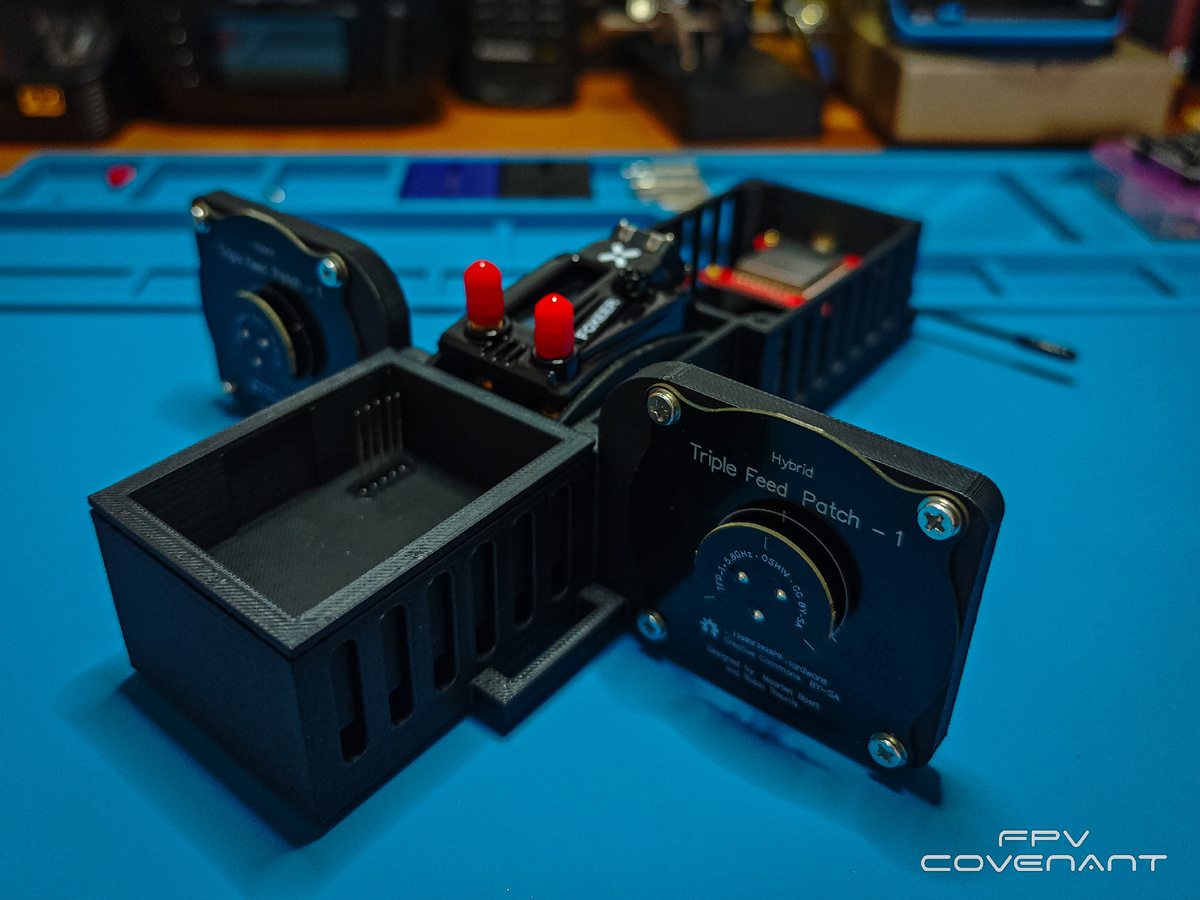
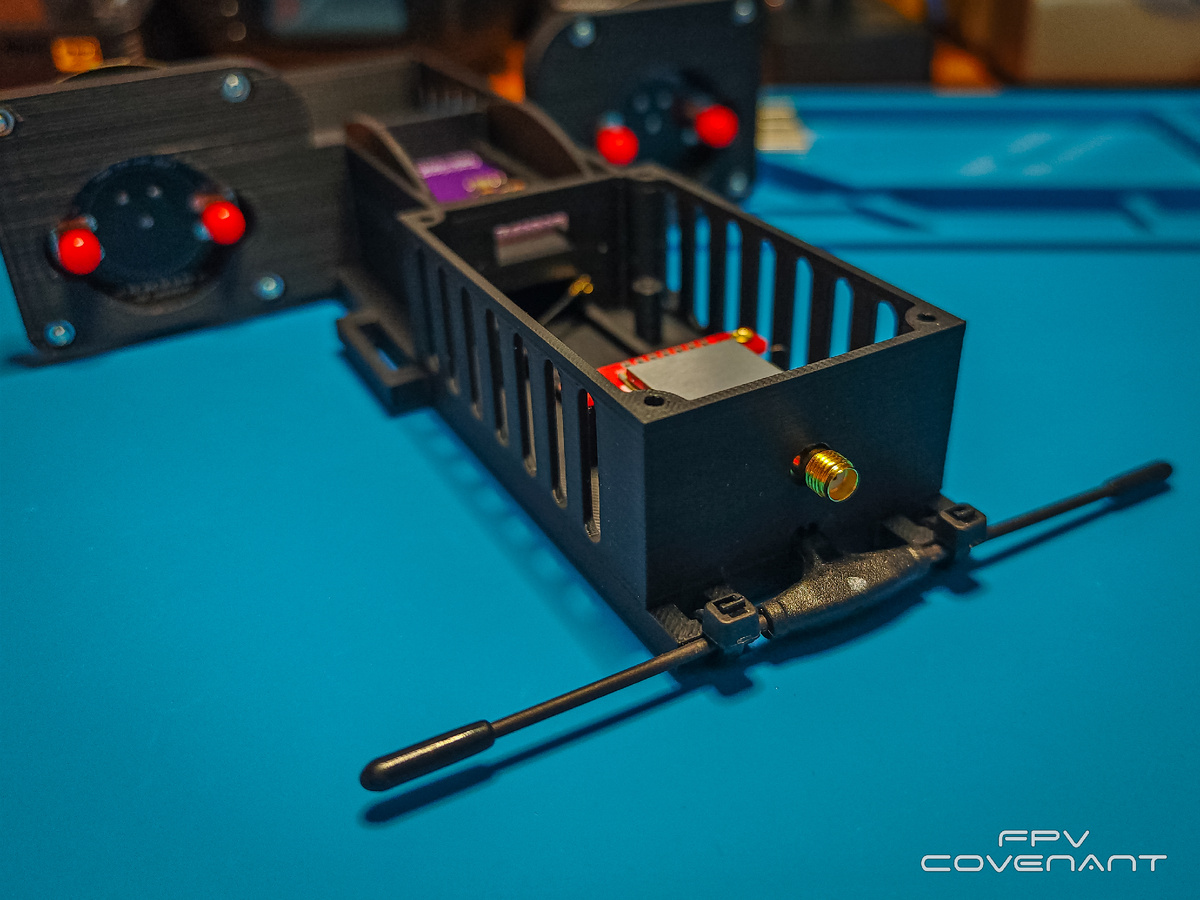
После завершения пайки я всегда рекомендую пройтись мультиметром по всей схеме и убедиться, что нигде нет короткого замыкания. Лучше потратить несколько минут на проверку, чем потом искать причину отказа в полевых условиях.
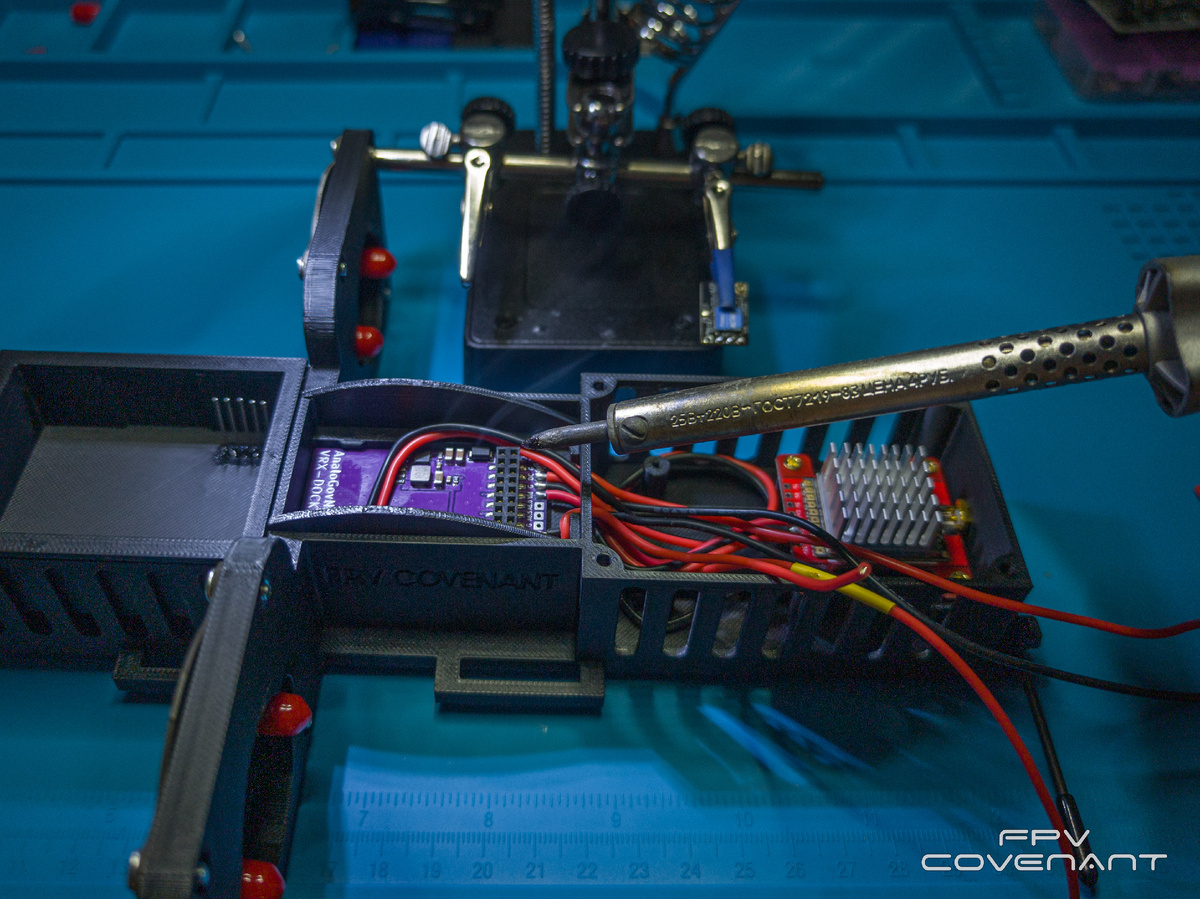
Затем я добавил в схему приемник управления и подключил его к антенне, согласованной с заранее прошитой частотой. Процесс прошивки частот заслуживает отдельного разговора, поэтому сейчас остановлюсь только на механической части сборки.
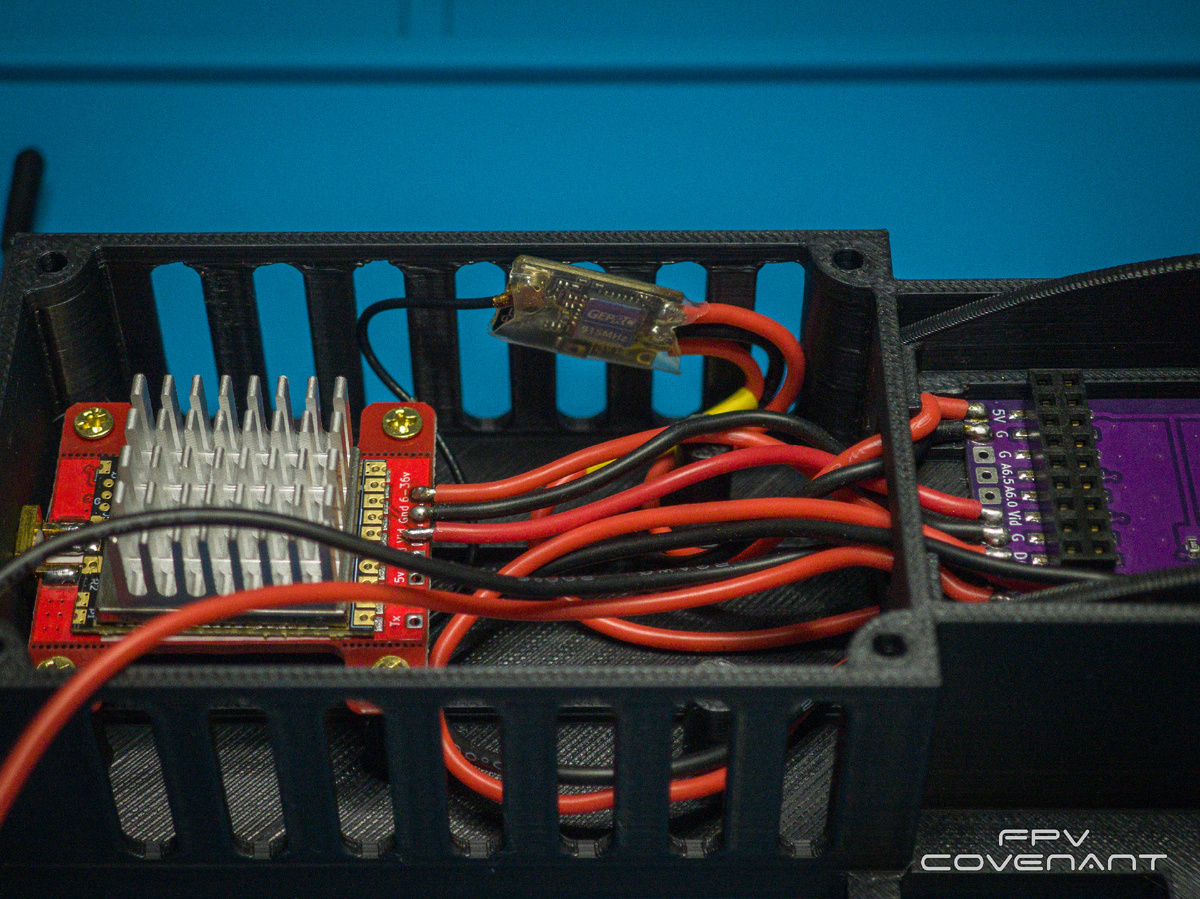
Финальный шаг — организация питания. Я рассматривал два варианта: автономный аккумулятор или запитка от USB-порта Mavic. Второй способ легче по весу, но быстрее расходует батарею самого дрона.
Сборка аккумуляторного блока 2S2P
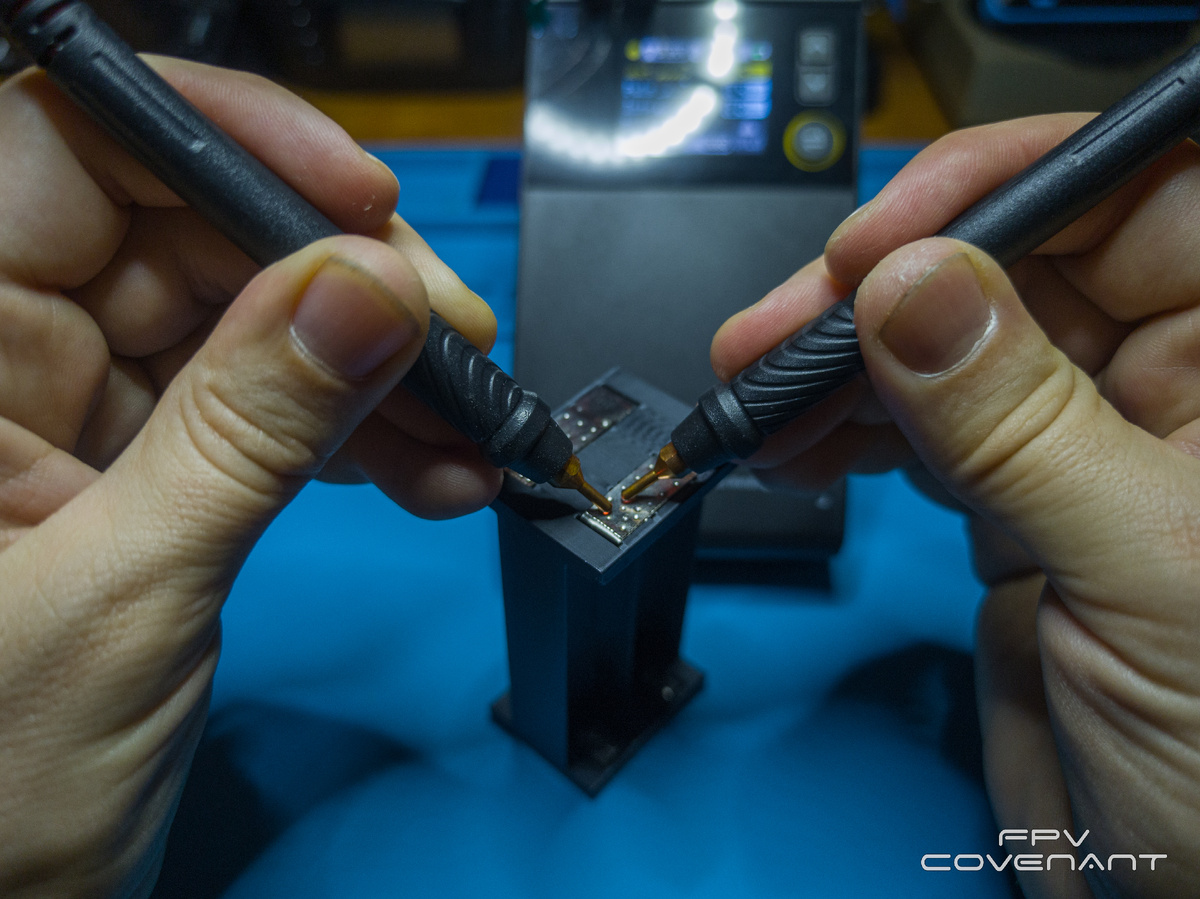
Начну с автономного варианта. Для него я распечатал корпус под четыре элемента 18650 и подготовил оборудование для контактной сварки никелевой ленты.
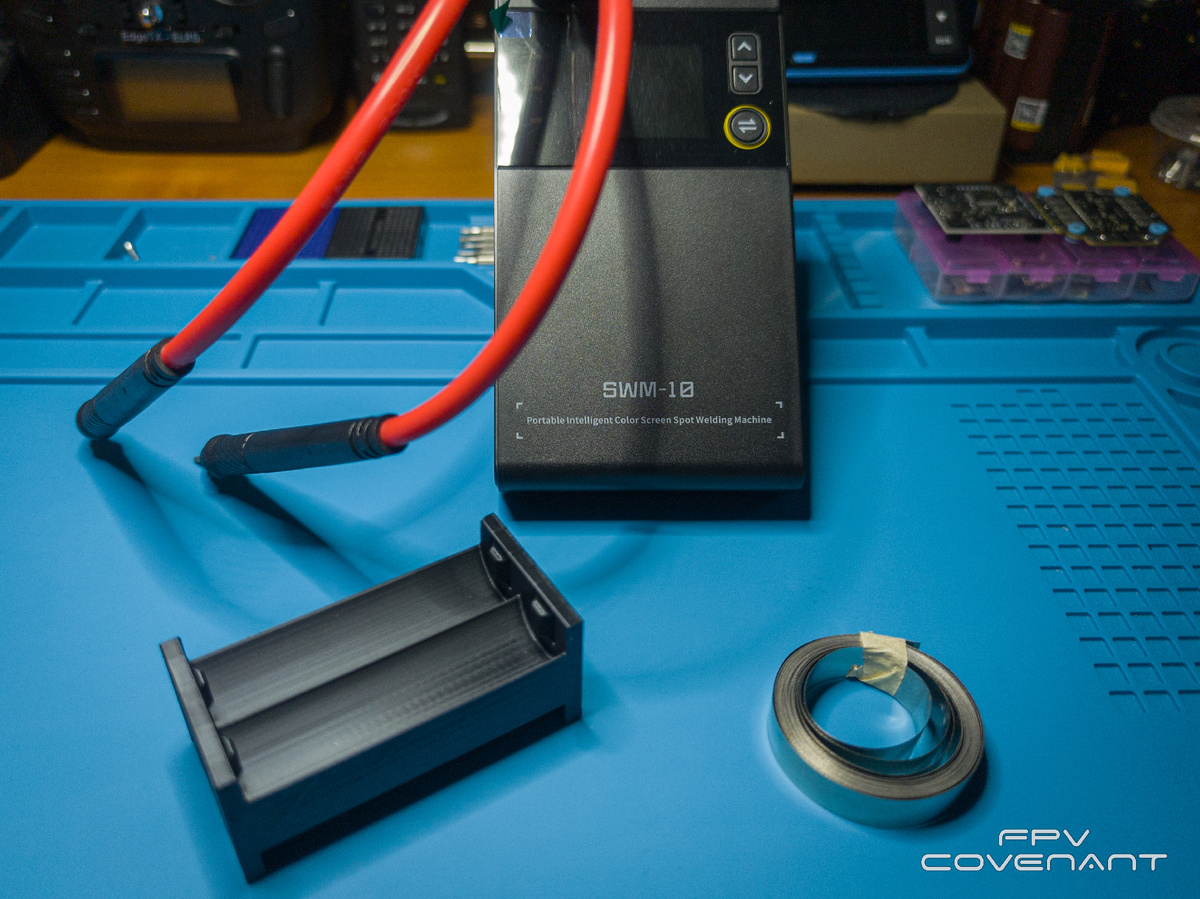
Схема соединения — 2S2P: элементы попарно соединяются последовательно, а затем пары объединяются параллельно. На выходе получается 8.4 вольта, с таким напряжением я и решил работать на первом этапе.
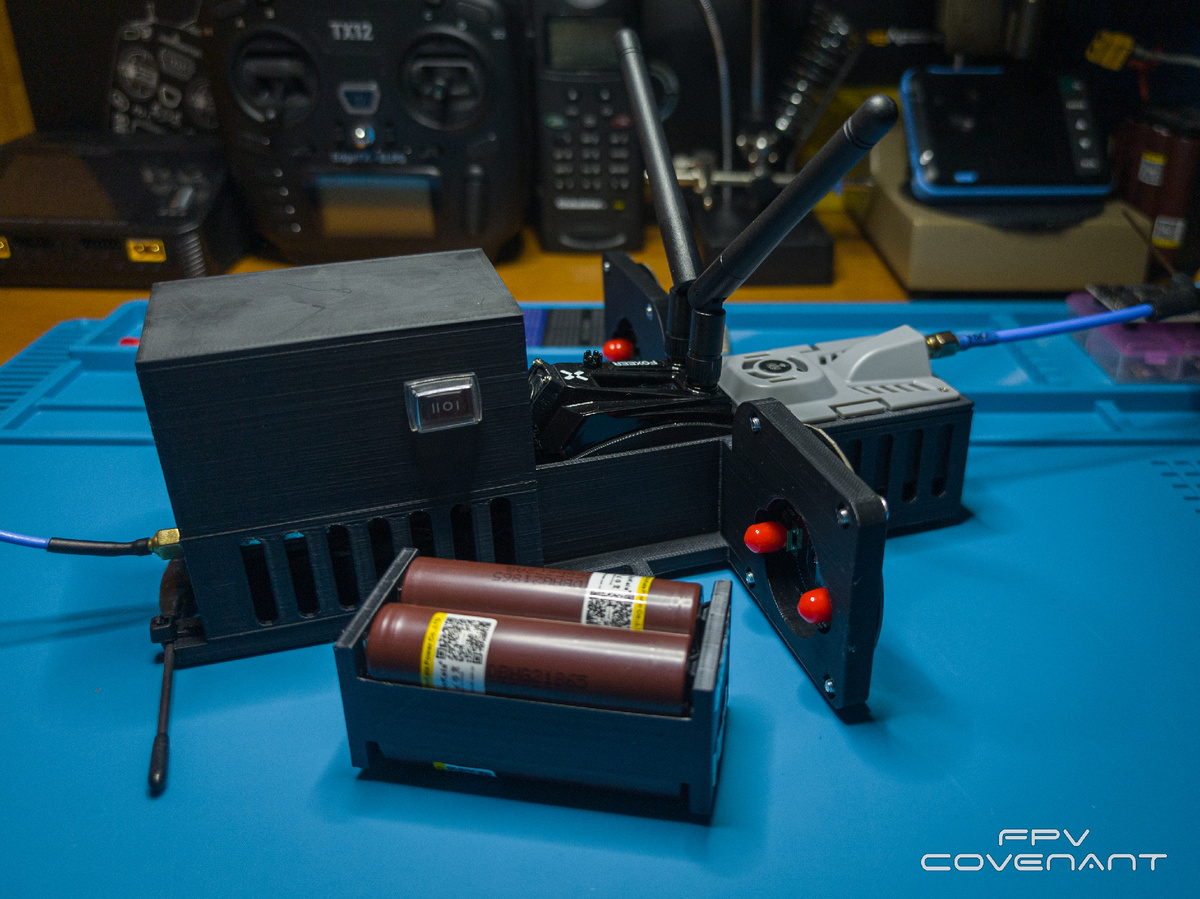
В отсек для батареи я встроил тумблер и разъем для удобного подключения. В собранном виде блок выглядит аккуратно и позволяет быстро отключать питание.
Питание от USB-порта Mavic: тонкости реализации
Второй вариант — запитать ретранслятор от USB-порта дрона. Чтобы порт начал отдавать 5 вольт, нужно подпаять резистор на 5.1 кОм между минусом и проводом согласования. Для этого я разрезал кабель и распустил его на отдельные жилы.
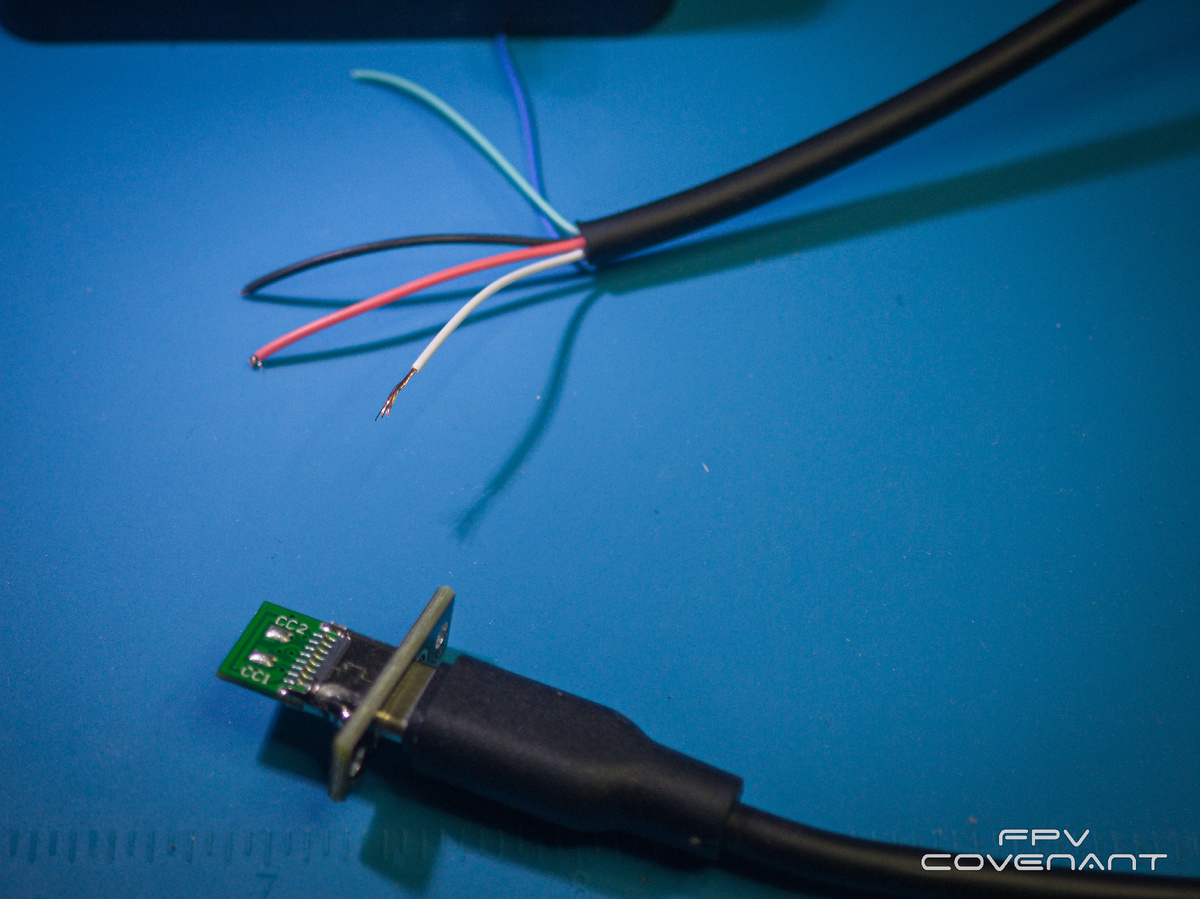
Определить нужный провод проще всего с помощью специального разъемчика и мультиметра в режиме прозвонки. Меня интересовал контакт CC1 — прозвонив кабель, я выяснил, что в моем случае провод согласования белый.
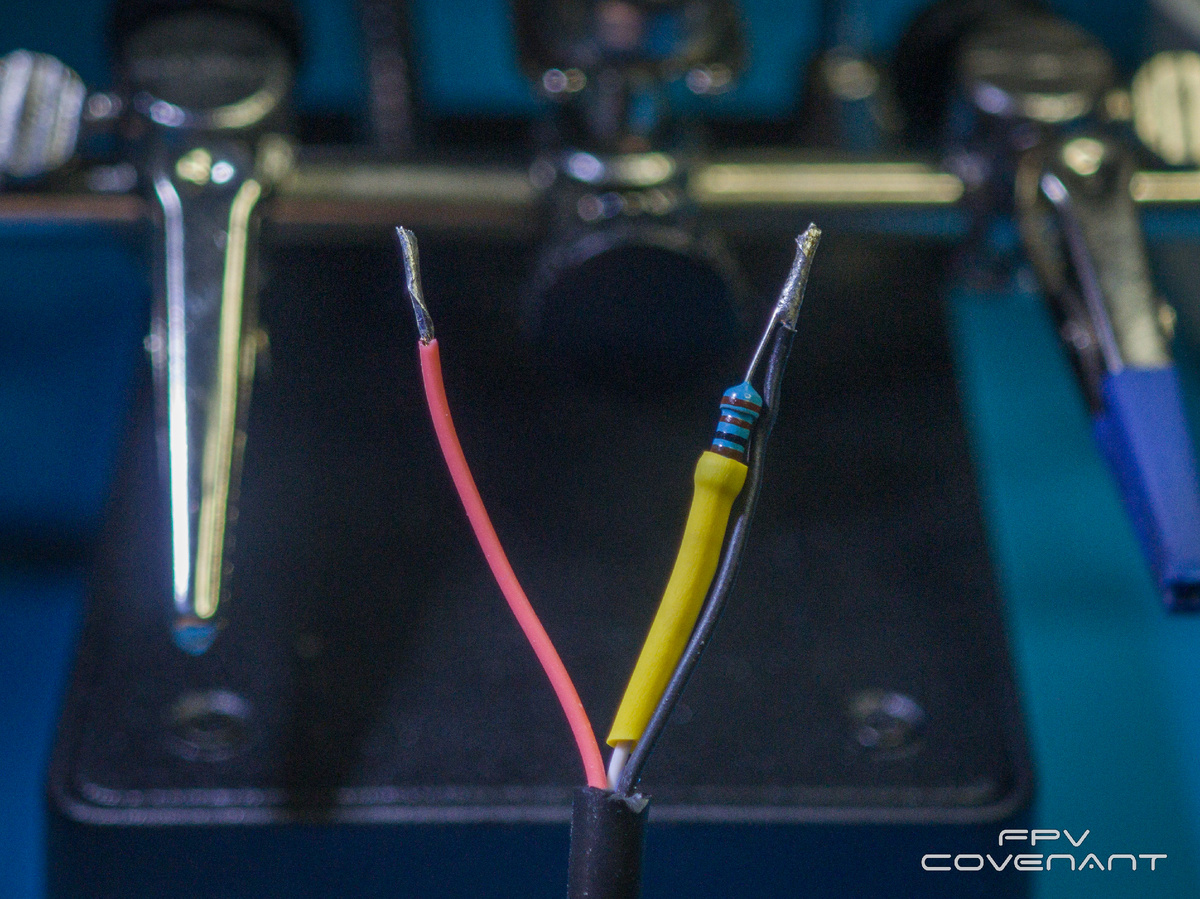
Белый провод спаивается с резистором 5.1 кОм и минусом. После такой доработки при подключении USB-кабеля Mavic начинает отдавать 5 вольт. Для питания ретранслятора этого недостаточно, поэтому в схему добавляется повышающий преобразователь напряжения.
Крепление и дальнейшие планы
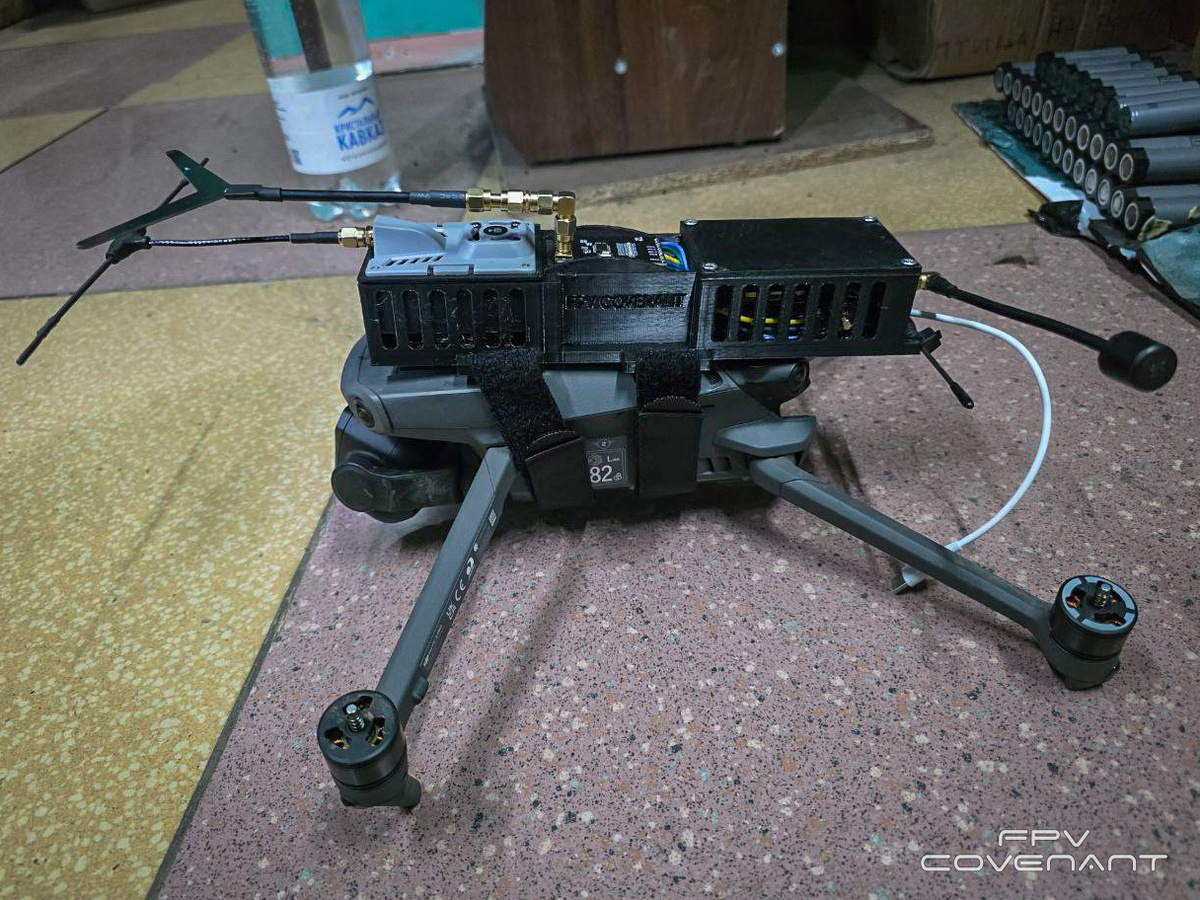
Готовый ретранслятор я закрепил на Mavic 3 с помощью ремешков — это простой и надежный способ фиксации. При желании можно использовать и более специализированное крепление, но для первого тестирования ремешков вполне достаточно.
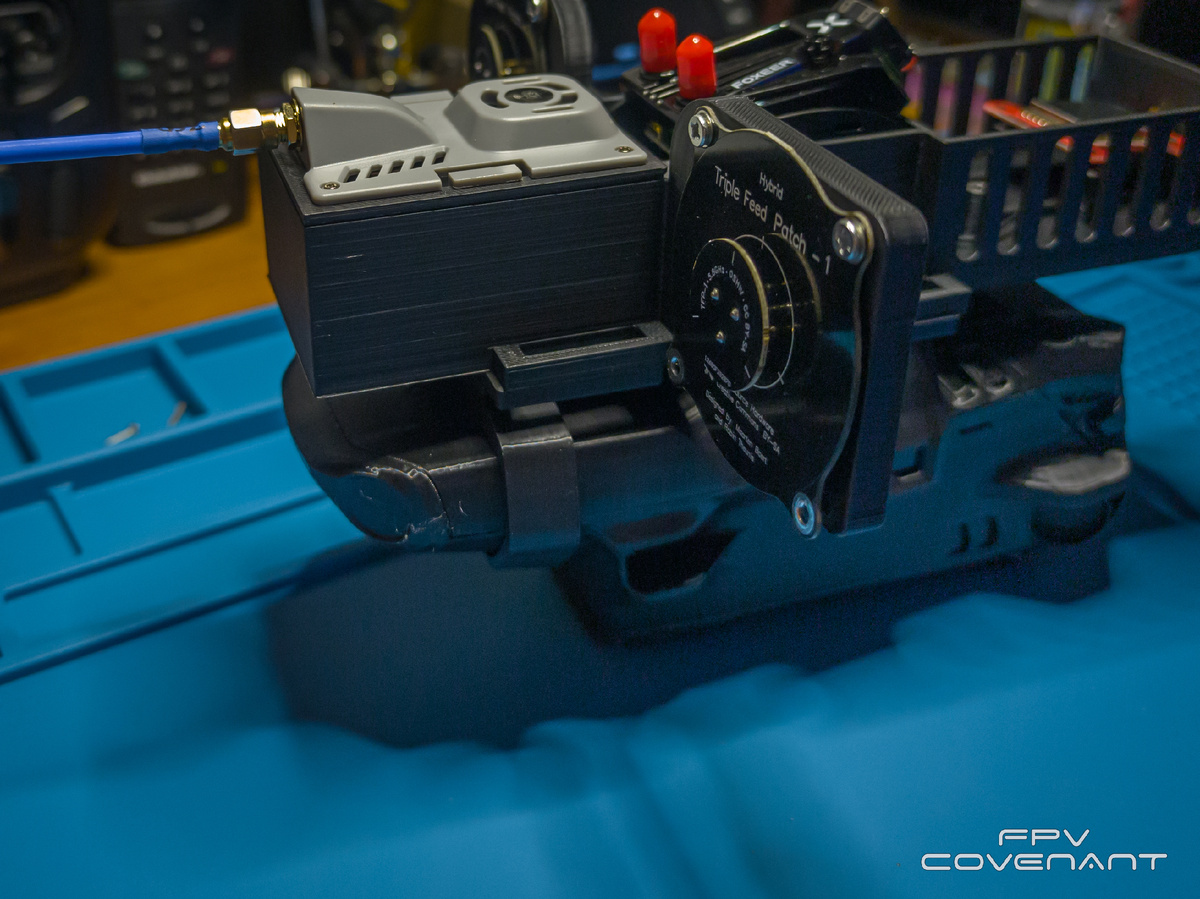
Впереди еще много работы: необходимо настроить установленное оборудование, проверить работу с помощью анализатора спектра и реализовать переключение каналов видеоприемника прямо с пульта управления. Отдельно планирую доработать корпус с учетом замечаний, которые появятся после полевых испытаний.
Обновления конструкции
Со временем появилась дополнительная версия корпуса без боковых выступов — модель V2.1. Она позволяет отказаться от направленных антенн и заметно снижает вес.
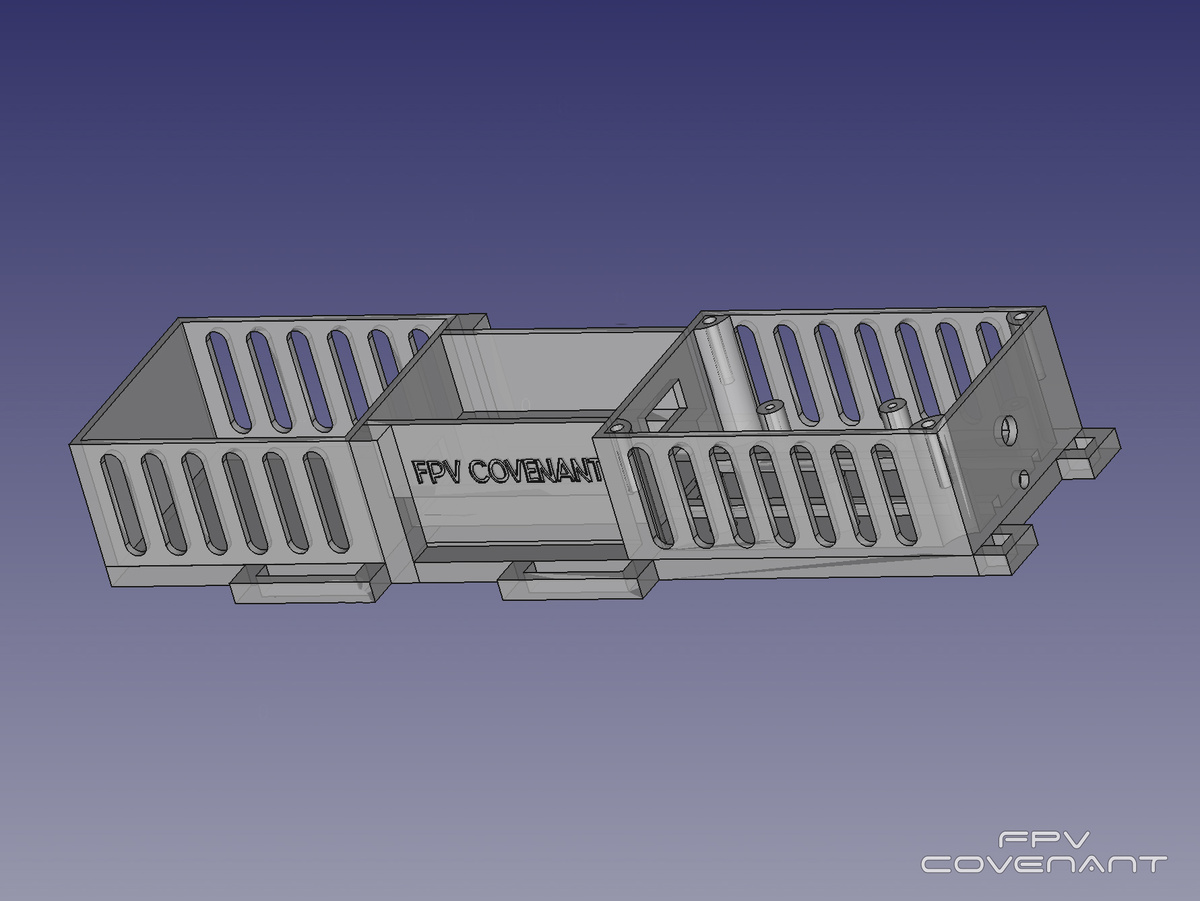
Коллеги поделились своим вариантом размещения внутренних модулей в этой версии корпуса.
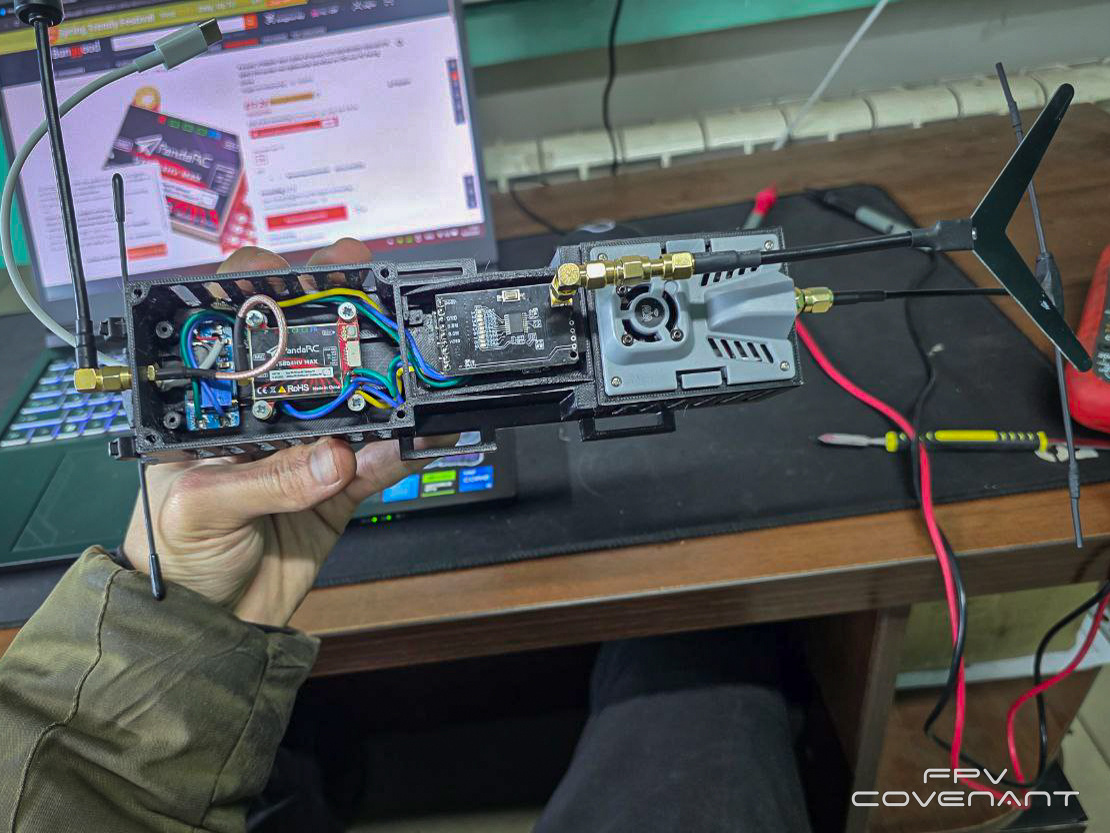
В собранном виде такая модификация весит около 275 граммов. Она крепится на липучках и питается от Mavic, однако такой способ не позволяет вывести передатчики на полную мощность.
Позже я подготовил крепление для антенны "ФПВ Технологии" с верхним расположением.
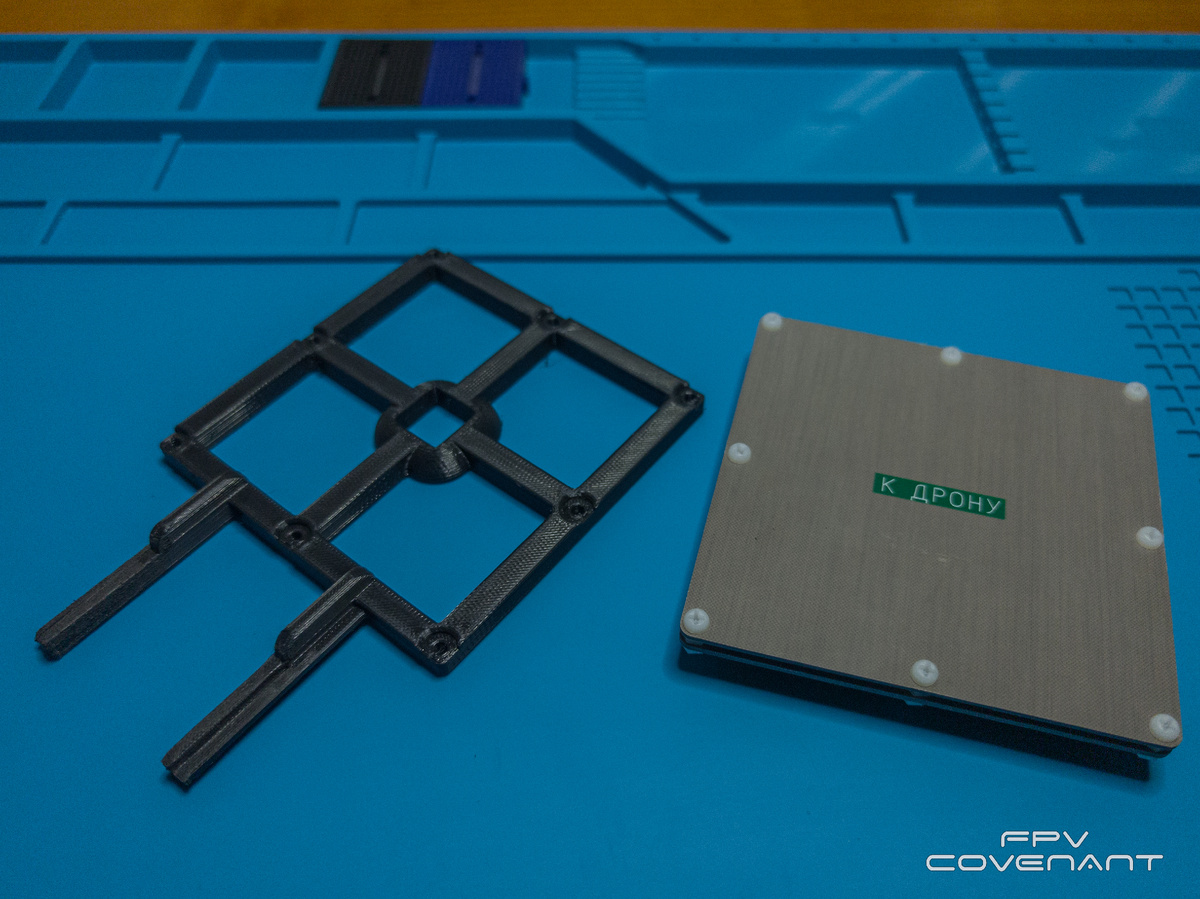
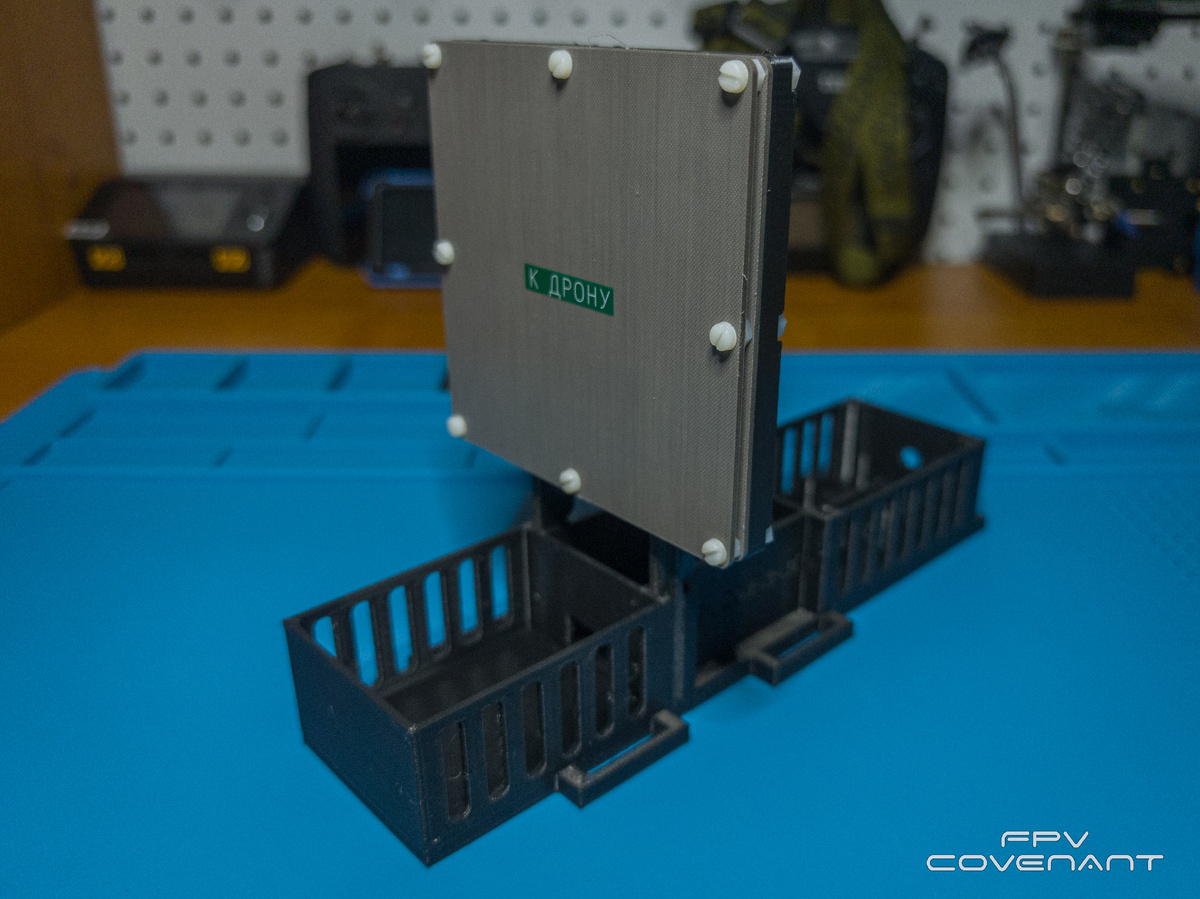
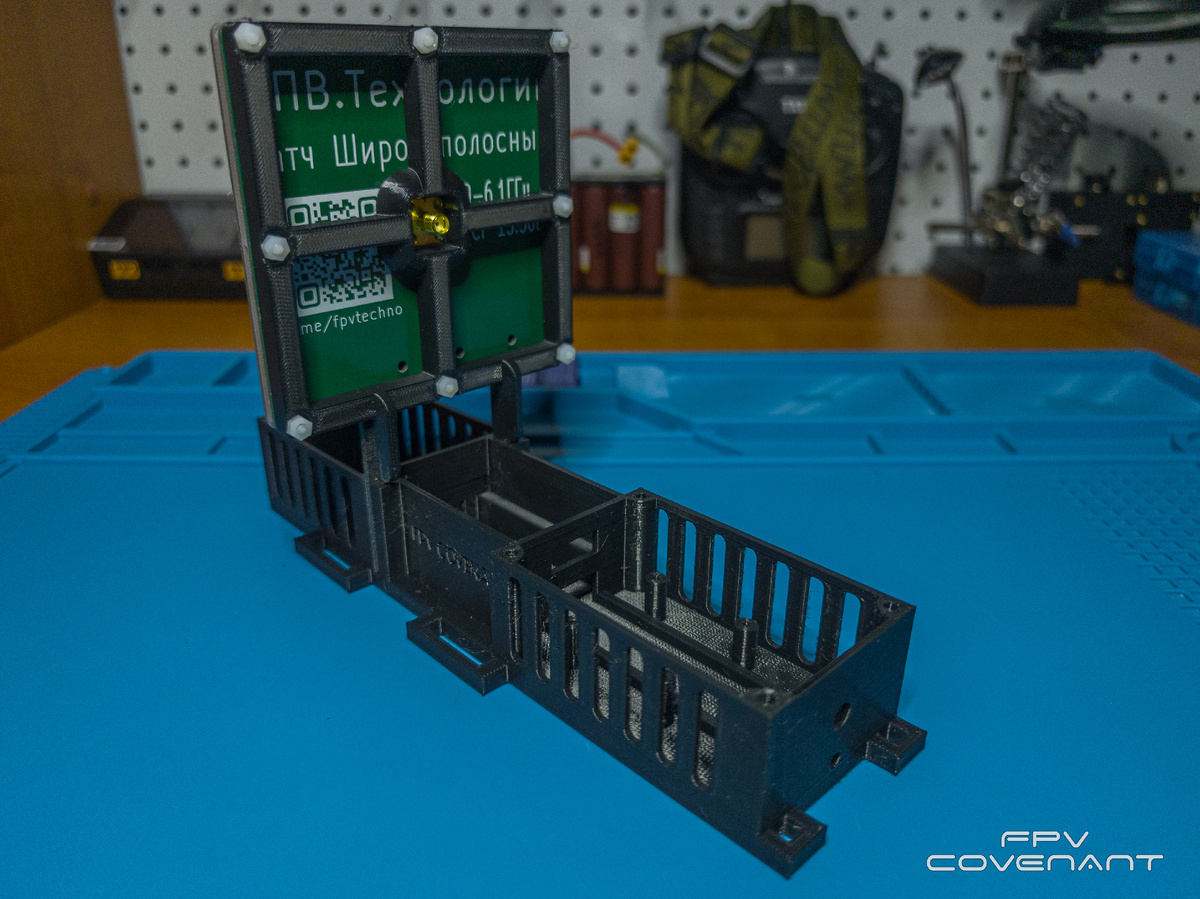
Следом появился вариант крепления для большой патч-антенны "ФПВ Технологии" на 5.8 ГГц.
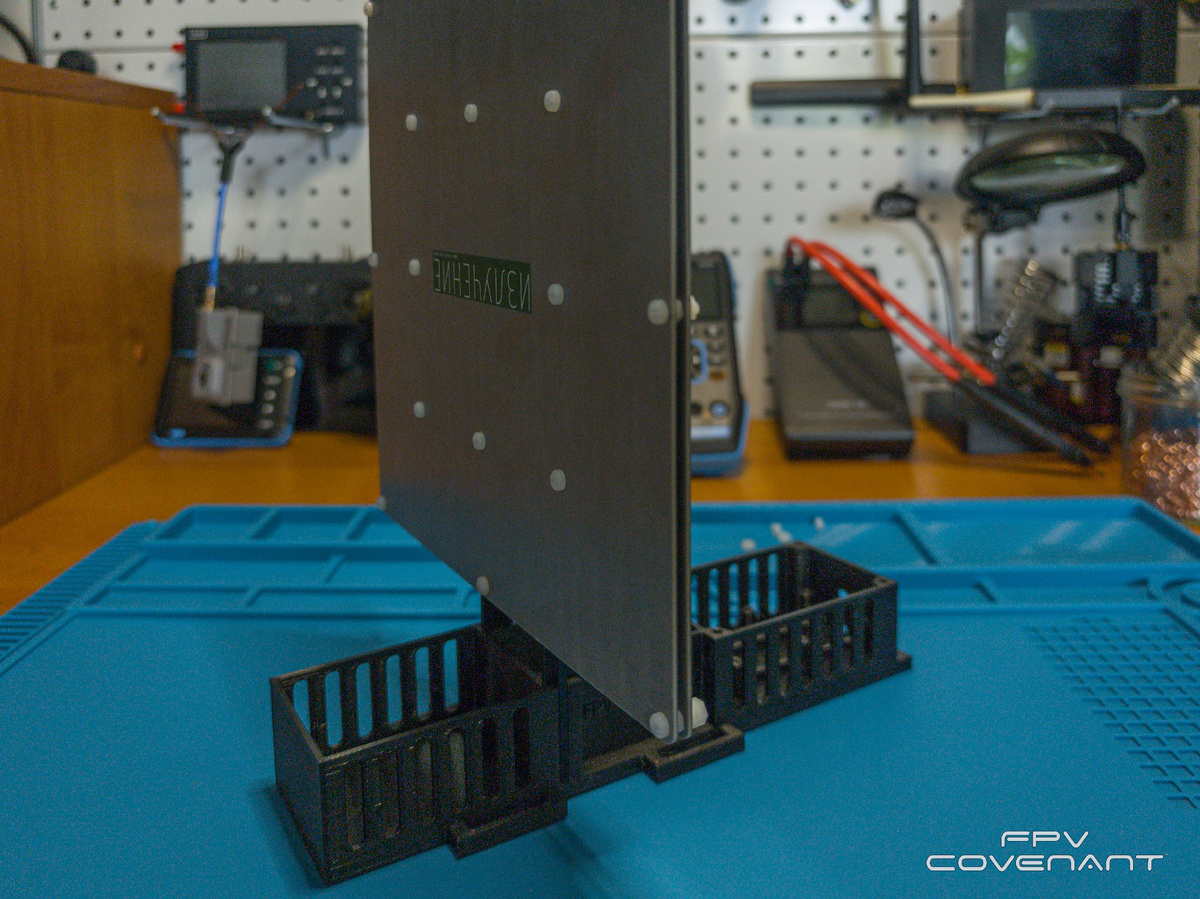
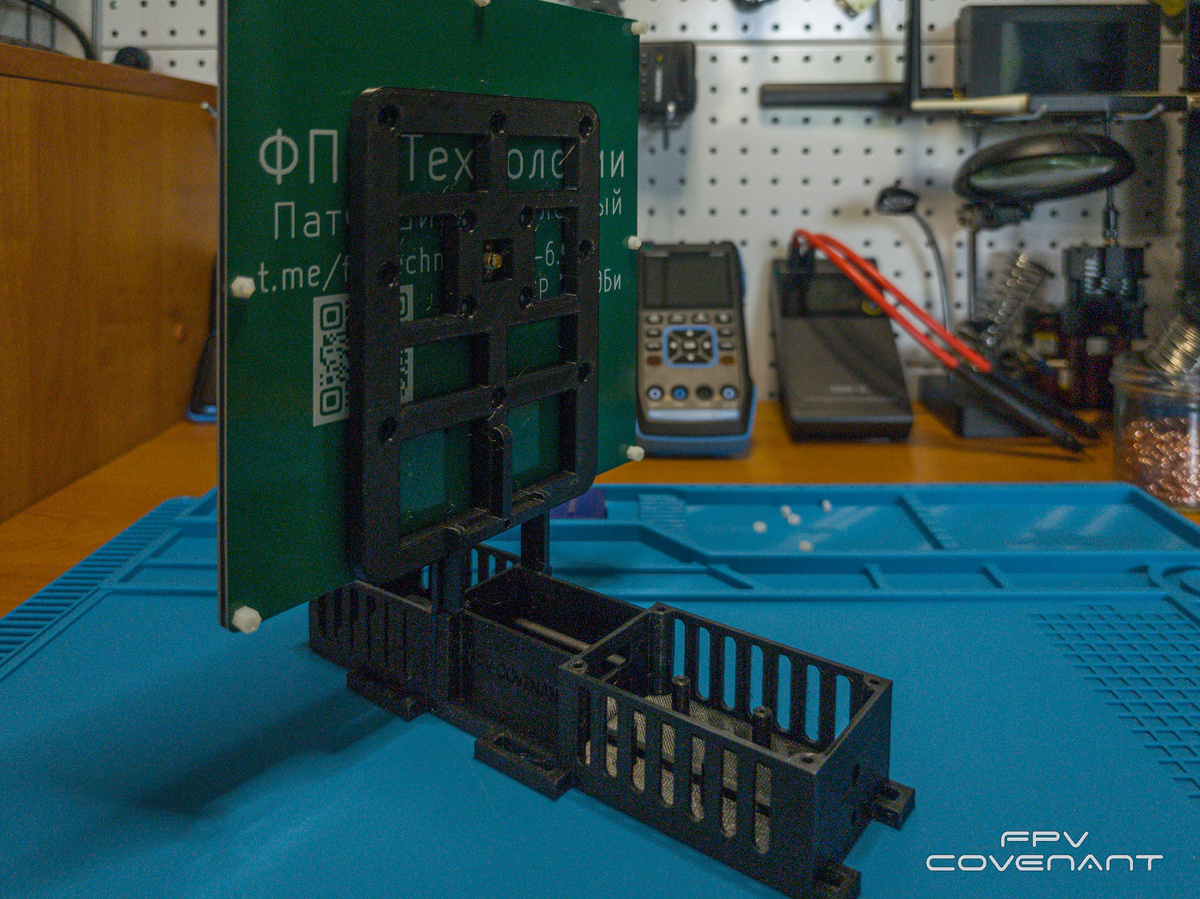
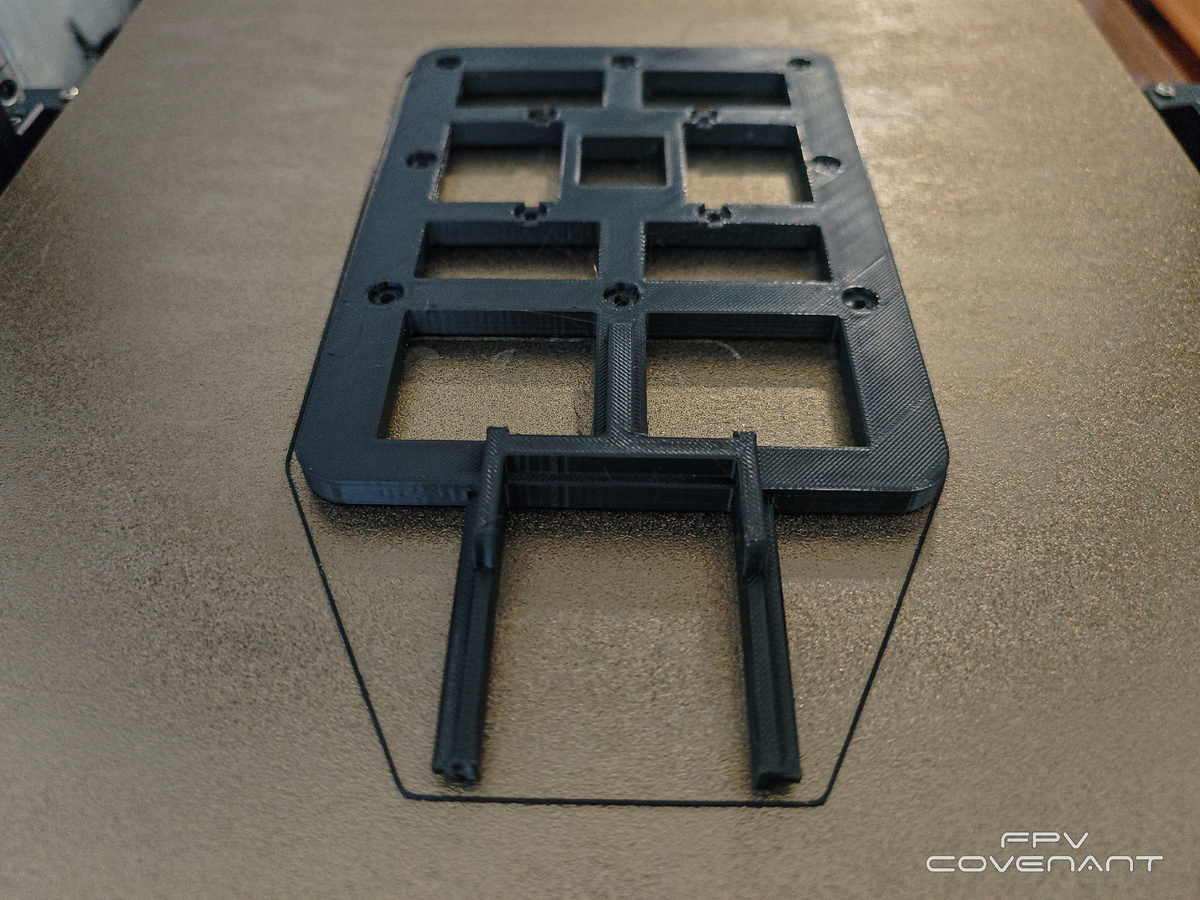
Аналогичное крепление было разработано и для патч-антенны на 3.3 ГГц.
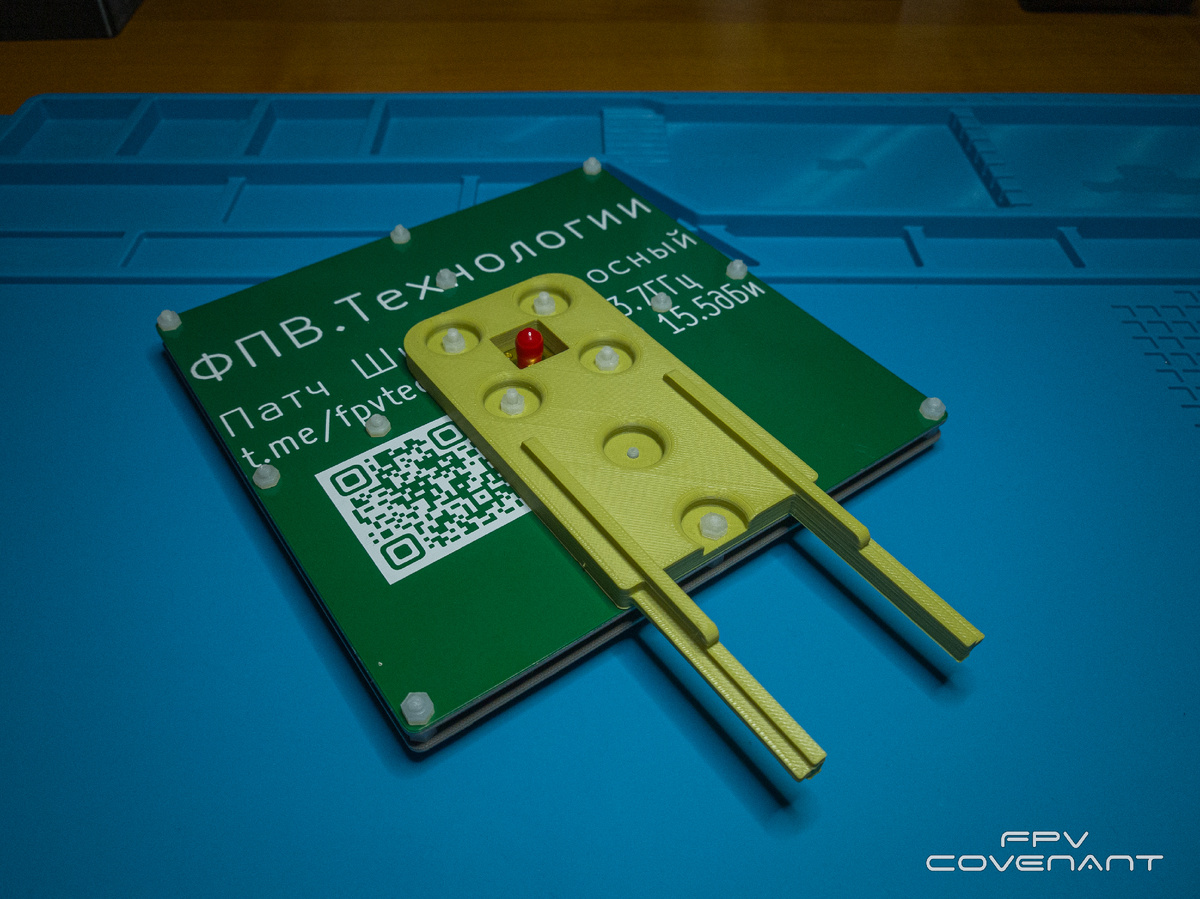
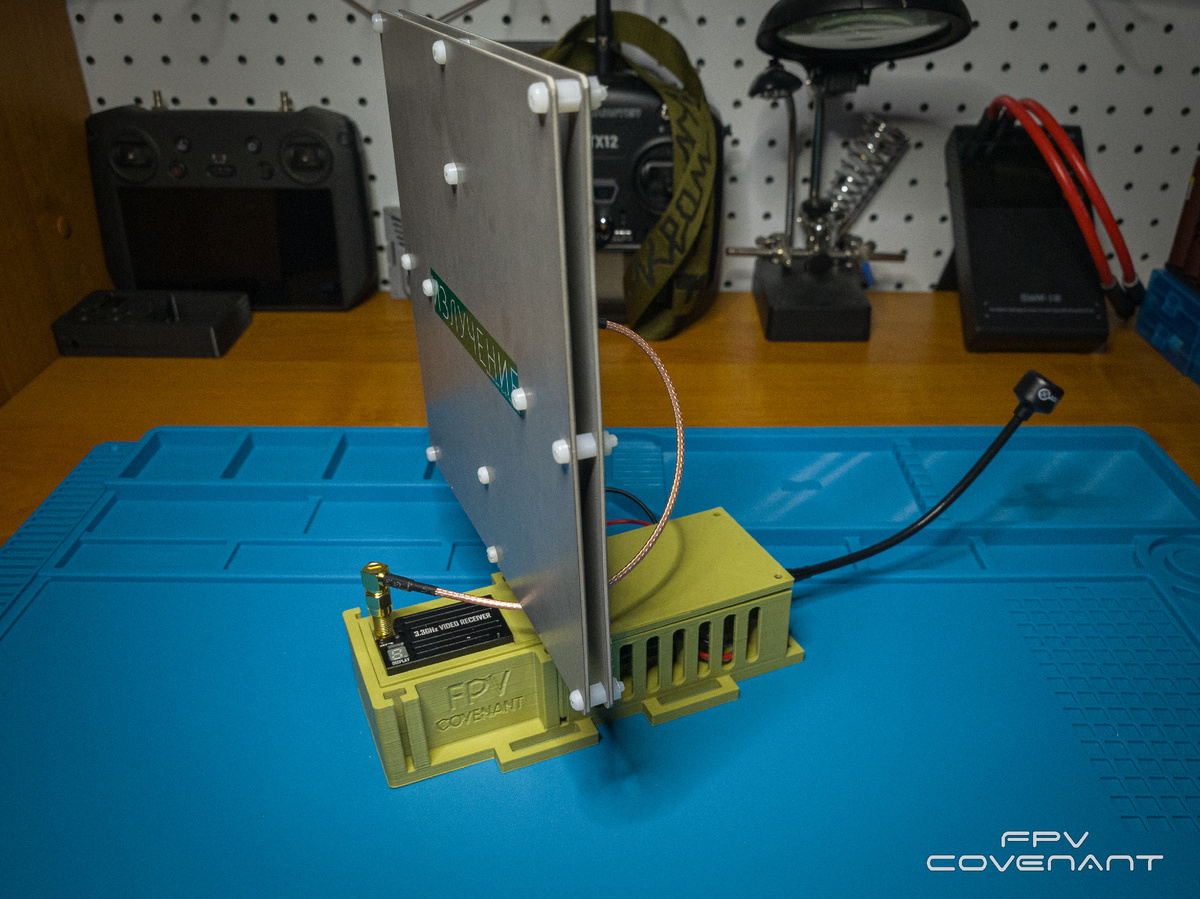
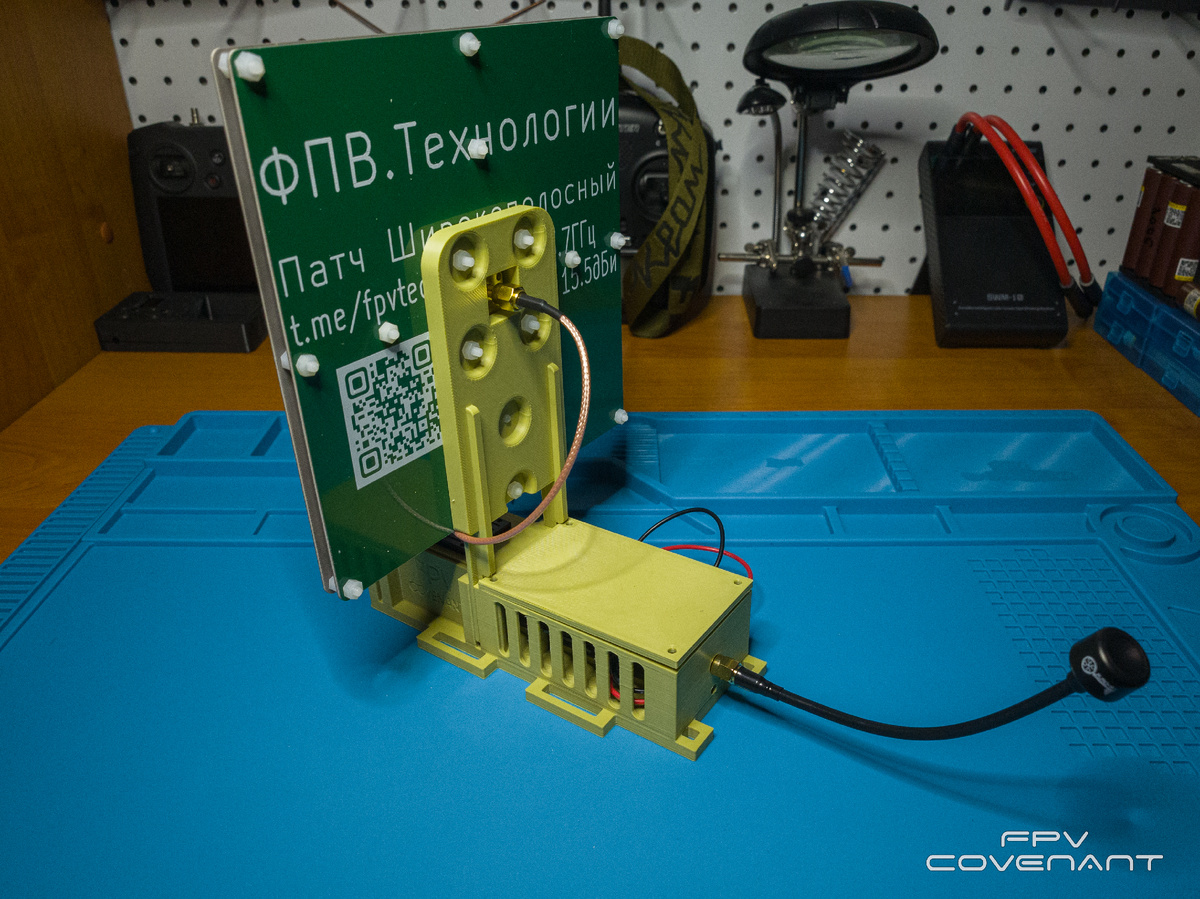
Кроме того, я подготовил модель, предназначенную для ретрансляции только видеосигнала — она проще и легче полной версии.
Отдельного внимания заслуживает процесс настройки — он не менее важен, чем сама сборка.
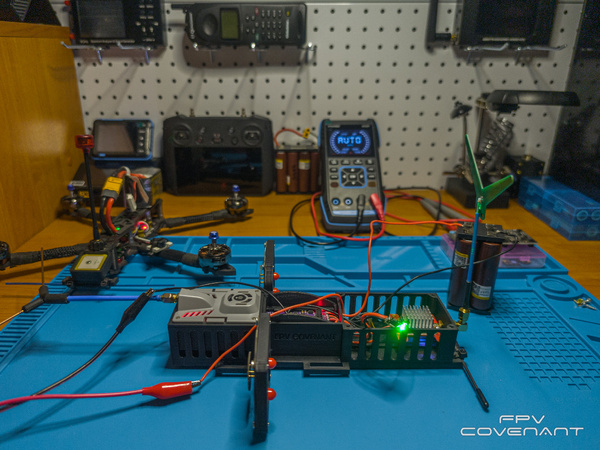
В завершение хочу сказать, что любые замечания и предложения по доработке приветствуются. Особенно интересен опыт тех, кто уже экспериментировал с фильтрами и боролся с воздействием гармоник — вместе мы сможем довести это устройство до действительно идеального состояния.