Когда беспилотник начинает вести себя непредсказуемо — контроллер внезапно перезагружается, картинка с камеры покрывается рябью, спутники теряются, а горизонт уплывает, — первым делом хочется грешить на прошивку или радиоканал. Однако за годы практики я убедился: в большинстве случаев корень проблемы кроется не в софте, а в питании. Силовая часть — это фундамент, на котором держится вся электроника, и именно её недооценка приводит к самым обидным авариям.
Мне не раз приходилось разбирать чужие сборки после падений, и почти всегда находилась одна и та же картина: слабый стабилизатор, перегруженная шина, отсутствие фильтра или небрежная разводка проводов. Поэтому дальше я хочу подробно разобрать, как устроена система питания БПЛА, какие компоненты действительно важны и как избежать типичных ошибок при сборке.
Почему питание — это «кровеносная система» дрона
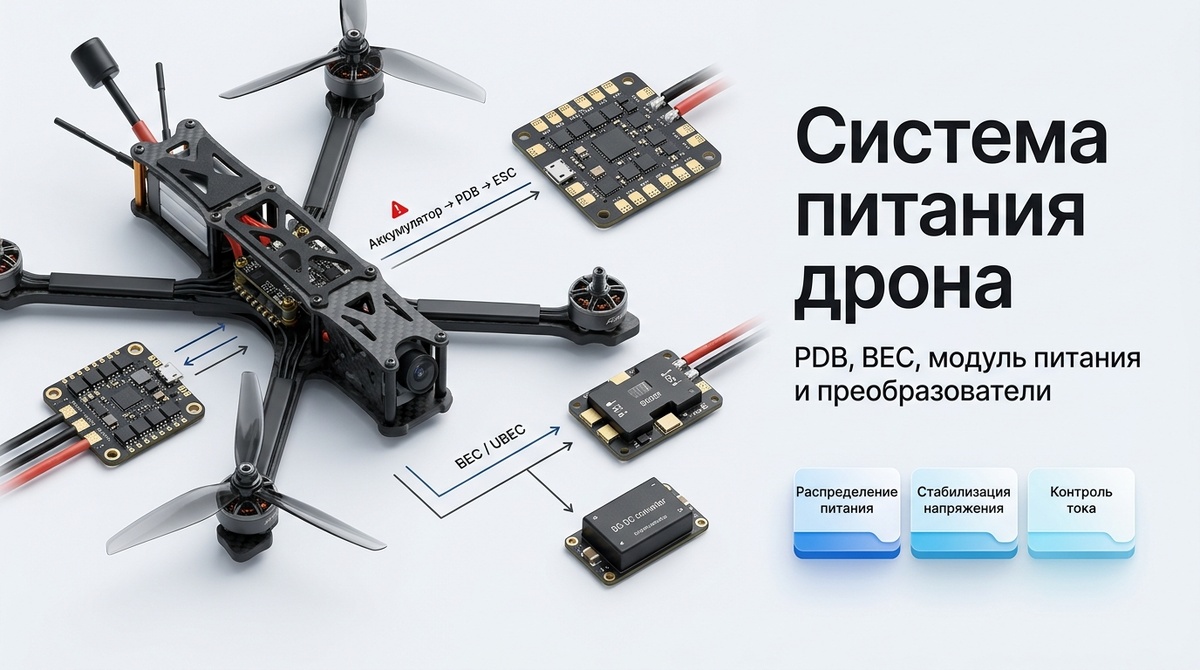
Если представить беспилотник как живой организм, то аккумулятор — это сердце, провода — сосуды, а плата распределения питания и преобразователи — клапаны, которые направляют энергию туда, где она нужна. Главная задача всей этой системы — превратить высокое напряжение ходовой батареи в стабильные и чистые токи для чувствительной электроники.
Типовая цепочка выглядит так: основной аккумулятор подключается к плате распределения питания, которую часто обозначают аббревиатурой PDB. Она разводит ток на мощные регуляторы оборотов и вспомогательные преобразователи — BEC или UBEC. Уже от них энергия поступает к полётному контроллеру, приёмнику, камере, видеопередатчику и модулю навигации.
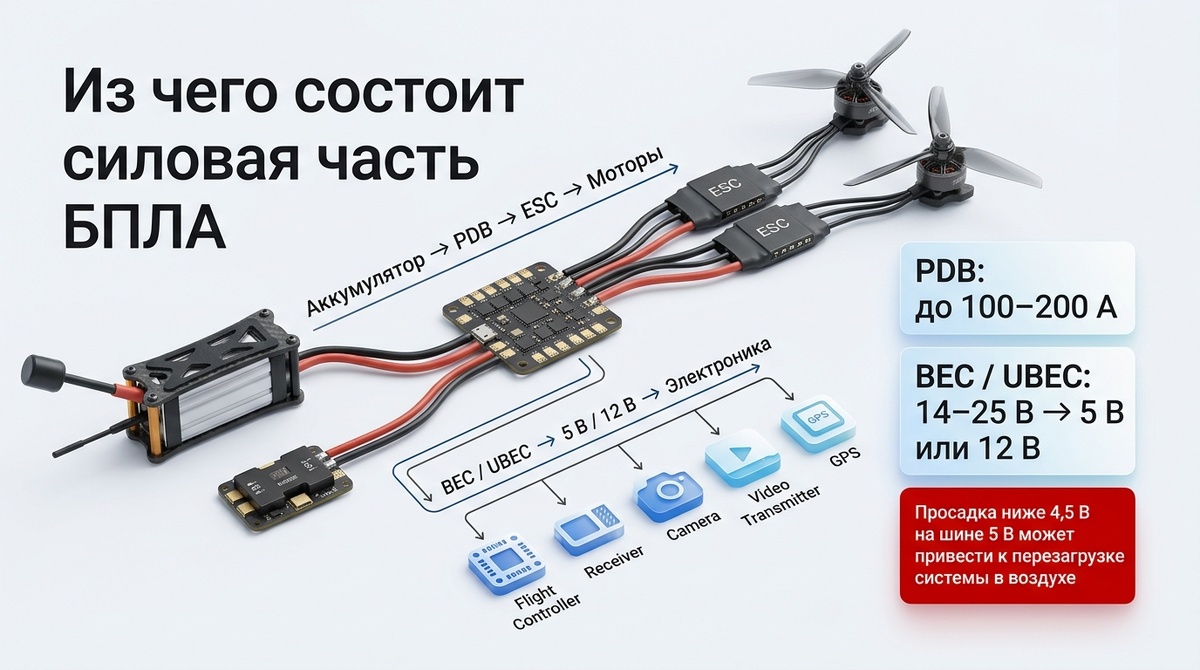
Каждый элемент здесь выполняет свою роль, и пренебрежение любым из них рано или поздно даёт о себе знать. Плата распределения работает как мощная силовая шина, способная пропускать через себя токи в сотни ампер. Понижающие стабилизаторы превращают 14–25 вольт от батареи в аккуратные 5 или 12 вольт. А потребители — это вся цифровая начинка, которая крайне требовательна к качеству питания.
Особенно чувствительны процессор и сенсоры. Если напряжение на шине 5 вольт хотя бы на мгновение просядет ниже 4,5 вольта, полётный контроллер может уйти в перезагрузку прямо в воздухе. Последствия предсказуемы — потеря управления и падение. Поэтому я всегда стараюсь закладывать запас по питанию даже там, где, казалось бы, всё рассчитано впритык.
Отдельно хочу предостеречь от опасной практики подключать мощные видеопередатчики или сервоприводы напрямую к слаботочным выходам полётного контроллера. Это почти гарантированный перегрев встроенного стабилизатора и выход платы из строя. Лучше сразу продумать отдельное питание для таких потребителей.
Когда без отдельной платы распределения не обойтись
В компактных гоночных и фристайл-дронах формата 5 дюймов сегодня часто используют стеки «четыре в одном», где силовая разводка уже встроена в плату регуляторов. Это удобно, экономит место и упрощает сборку. Но я не раз сталкивался с ситуациями, когда отдельная PDB остаётся незаменимым элементом.
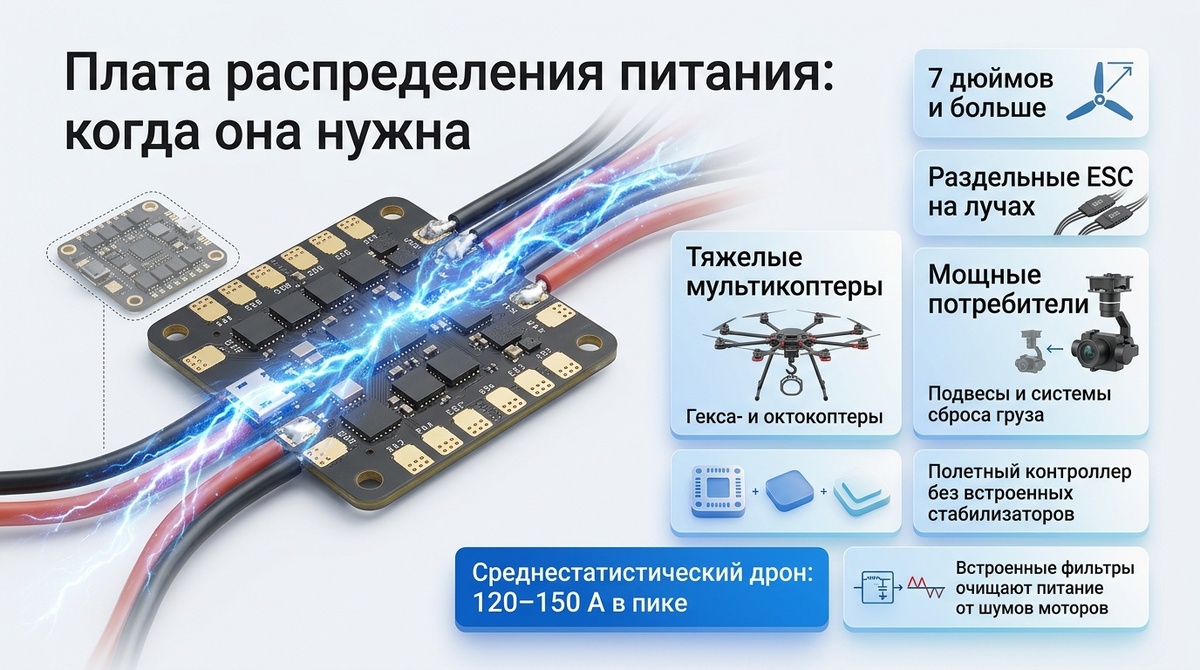
Прежде всего это касается крупных аппаратов — начиная с семидюймовых рам и выше, где регуляторы оборотов разнесены по лучам. Здесь без централизованной силовой платы просто не обойтись. То же самое относится к тяжёлым мультикоптерам, будь то гексакоптер или октокоптер, где нужно развести питание на большое количество моторов.
Ещё один случай — установка дополнительного оборудования: подвесов, систем сброса груза или мощной светотехники. Всё это требует отдельных силовых линий, которые не стоит вешать на основную шину без грамотного распределения. Наконец, некоторые полётные контроллеры не имеют встроенных регуляторов напряжения, и тогда PDB берёт на себя ещё и функцию преобразования.
При выборе платы я всегда ориентируюсь на максимальный ток, который она способна пропустить. Для среднего дрона это 120–150 ампер в пике. Также обращаю внимание на наличие встроенных фильтров — они очищают питание от шумов, которые создают моторы при резких изменениях оборотов.
Ток, запас и разница между BEC и UBEC
Аббревиатура BEC расшифровывается как Battery Elimination Circuit, то есть схема, которая избавляет от необходимости ставить второй аккумулятор для питания электроники. Но далеко не все BEC одинаковы. Существует два принципиально разных типа: линейные и импульсные.
Линейные стабилизаторы устроены просто, почти не создают помех, но греются очень сильно — весь избыток напряжения превращается в тепло. Импульсные, которые часто называют UBEC, работают эффективнее, меньше нагреваются и справляются с высоковольтными батареями, например 6S и выше. Правда, у них есть своя особенность — высокочастотные наводки, которые нужно учитывать при компоновке.
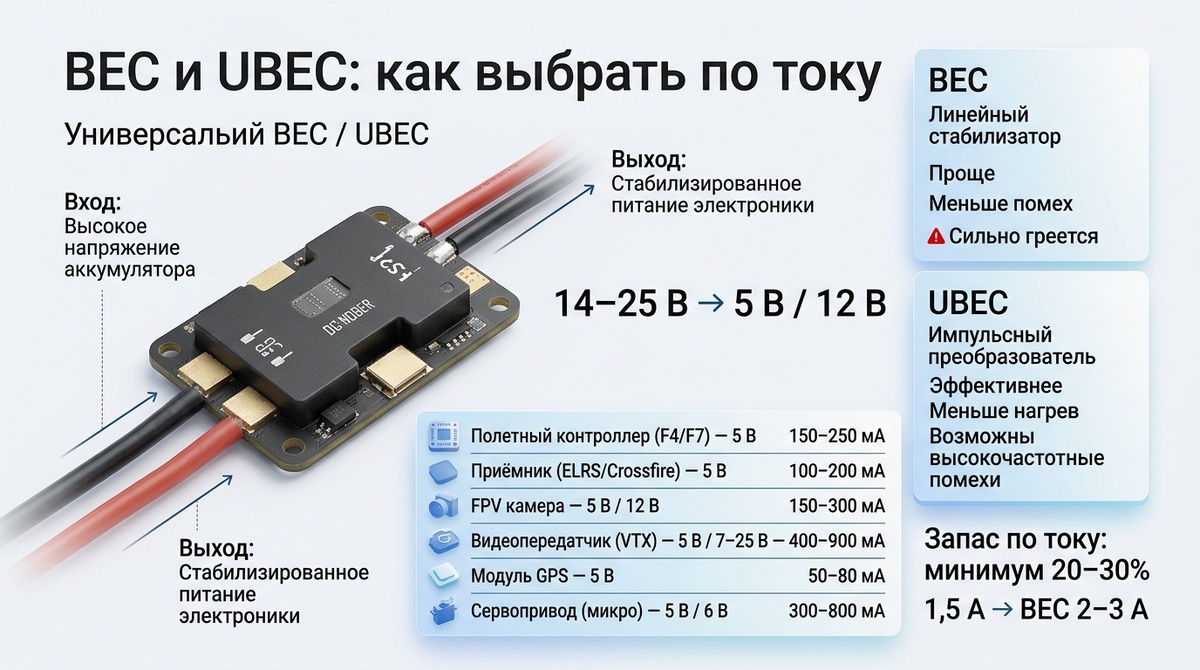
Чтобы система работала стабильно, я всегда рассчитываю суммарное потребление всех устройств на шине. Это помогает понять, какой ток реально нужен от стабилизатора. Ниже приведу примерные значения для популярных компонентов.
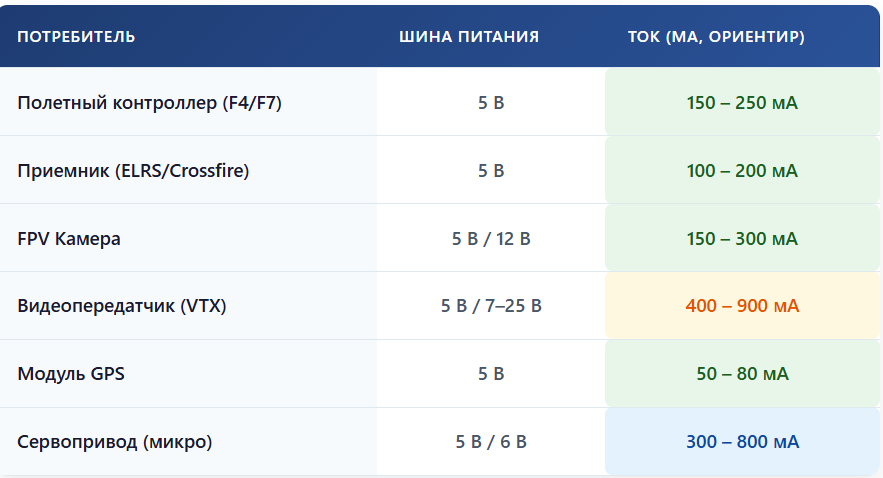
Главное правило, которого я придерживаюсь: выбирать BEC с запасом по току минимум 20–30 процентов. Если суммарное потребление составляет полтора ампера, беру стабилизатор на два или три ампера. Это предотвращает перегрев и просадки напряжения при резких манёврах, когда моторы начинают потреблять особенно много энергии.
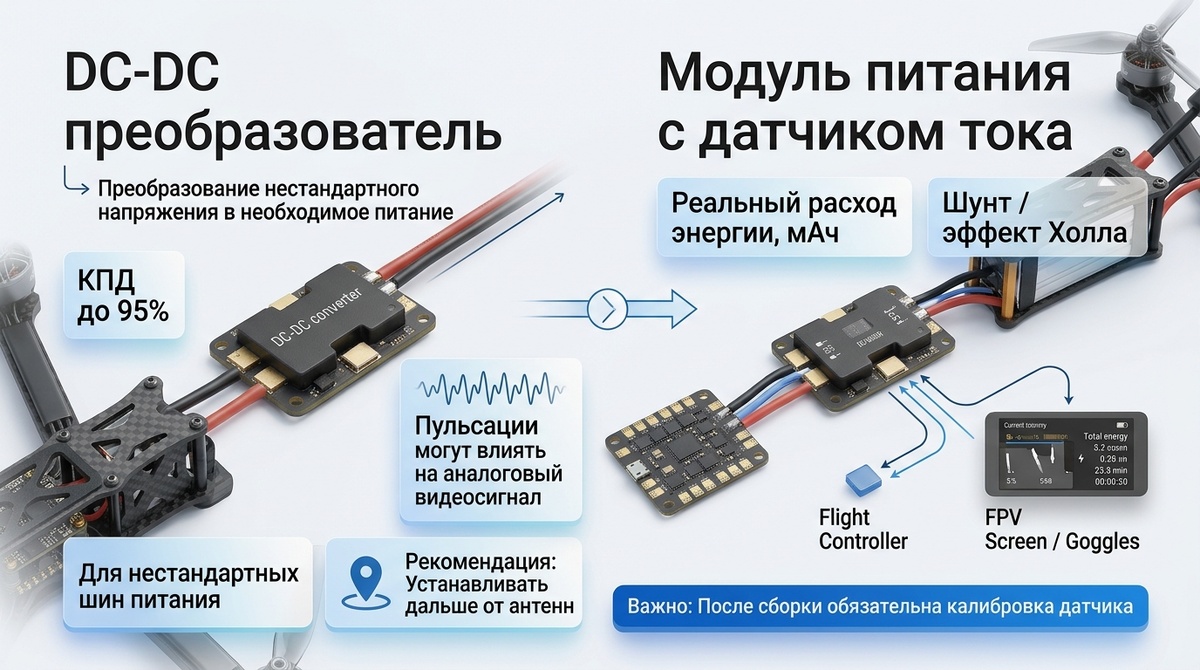
Иногда штатных выходов на 5 или 12 вольт не хватает. Например, для мощной светодиодной подсветки может понадобиться 9 вольт, а для специфической полезной нагрузки — что-то совсем нестандартное. В таких случаях выручают внешние DC-DC преобразователи.
Импульсные понижающие преобразователи отличаются высоким КПД — до 95 процентов, что напрямую влияет на длительность полёта. Но у них есть и обратная сторона: пульсации, которые могут ухудшить качество аналогового видеосигнала. Чтобы свести этот эффект к минимуму, я стараюсь устанавливать преобразователь подальше от антенн и использовать экранированные провода.
Для сервоприводов на самолётах или крупных дронах я всегда выделяю отдельный BEC. Сервомашинки при резкой работе создают сильные обратные токи, которые способны «свести с ума» чувствительный полётный контроллер, если они сидят на одной шине с ним.
Телеметрия и контроль расхода энергии
Современный дрон трудно представить без телеметрии. Модуль питания с датчиком тока позволяет видеть в очках или на экране пульта реальный расход энергии в миллиампер-часах. Это гораздо точнее, чем ориентироваться только по напряжению, которое сильно проседает под нагрузкой и может вводить в заблуждение.
Датчик тока работает на основе шунта или эффекта Холла. Он измеряет проходящий через него ток и передаёт данные на контроллер. Чтобы показания были верными, после сборки обязательна калибровка датчика в конфигураторе — будь то Betaflight, INAV или ArduPilot. Это позволяет точно знать точку возврата домой и не допустить переразряда дорогостоящего аккумулятора.
Борьба с помехами: практические приёмы
Электромоторы и регуляторы генерируют огромное количество электрического «шума». На практике это проявляется в виде горизонтальных полос на видео или сбоях в работе навигации. Я перепробовал разные способы борьбы с этим явлением и выработал для себя несколько обязательных правил.
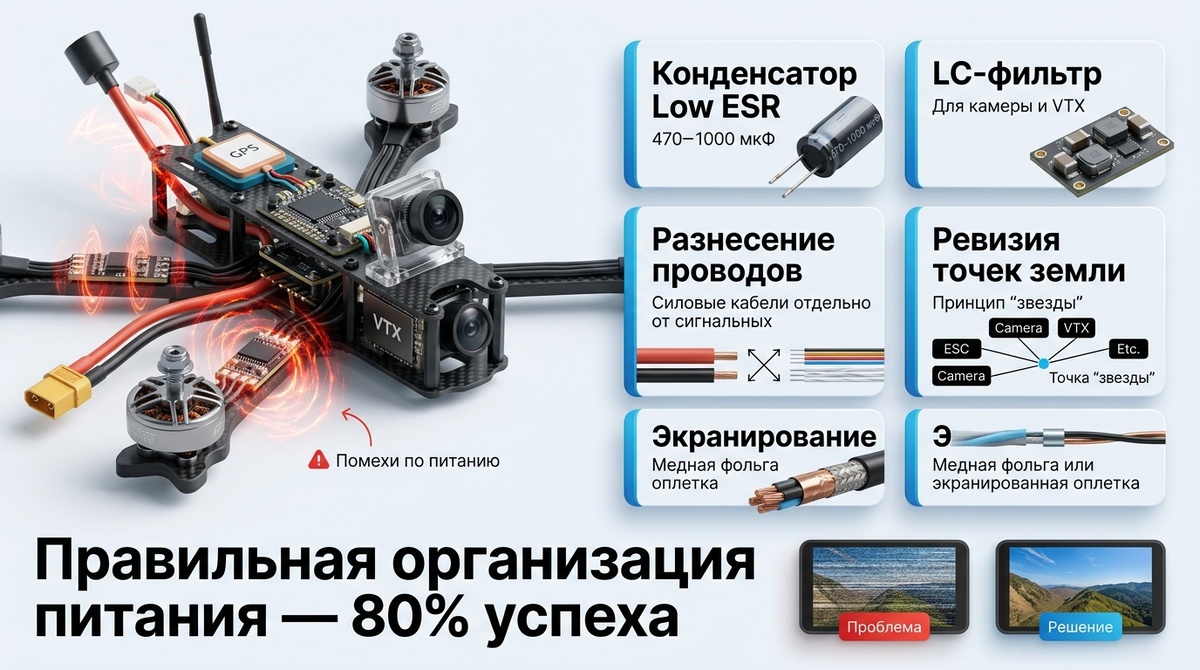
Первое — установка конденсатора Low ESR. Электролитический конденсатор большой ёмкости, от 470 до 1000 микрофарад, на входе питания регулятора — это обязательное условие для стабильной работы. Второе — LC-фильтр в цепи питания камеры и видеопередатчика. Он эффективно убирает «белые полосы» с картинки.
Третье — грамотная разводка проводов. Я стараюсь не прокладывать силовые кабели рядом с сигнальными проводами приёмника и видео. Четвёртое — ревизия точек земли. Все минусовые провода должны сходиться в одну точку по принципу «звезды», чтобы избежать земляных петель. И пятое — экранирование. Медная фольга или экранированная оплётка для проводов, идущих к GPS, помогают сохранить чистый сигнал навигации.
Правильная организация питания — это 80 процентов успеха в борьбе за чистое видео и стабильный сигнал управления.
Алгоритм проверки перед первым включением
Первое включение — самый ответственный момент. Ошибка в полярности или капля припоя, закоротившая контакты, могут мгновенно сжечь электронику стоимостью в десятки тысяч рублей. Чтобы этого не произошло, я всегда следую строгому алгоритму.
Сначала прозваниваю мультиметром основной разъём XT60 — между плюсом и минусом не должно быть короткого замыкания. Затем провожу визуальный контроль: ещё раз проверяю полярность всех подключённых модулей. После этого обязательно использую Smoke Stopper — токоограничивающий адаптер с предохранителем, который спасает платы при наличии короткого замыкания.
Когда питание подано, замеряю фактическое напряжение на шинах 5 и 12 вольт. И в течение первых двух-трёх минут работы аккуратно проверяю температуру компонентов — ничего не должно обжигать пальцы. Если всё в порядке, можно переходить к настройке.
Если планирую подключать видеопередатчик FPV, отдельно изучаю схемы распайки, чтобы не перепутать сигнальные и питающие пины. Надёжность дрона начинается с качественных комплектующих и аккуратного монтажа.
Часто задаваемые вопросы
Можно ли запитать мощный видеопередатчик напрямую от полётного контроллера?
Это крайне не рекомендуется. Большинство встроенных регуляторов на полётных контроллерах рассчитаны на ток до одного-двух ампер и предназначены для питания процессора и приёмника. Мощный видеопередатчик может вызвать перегрев и просадку напряжения, что приведёт к перезагрузке контроллера в полёте. Для видеопередатчика лучше использовать выделенный BEC или силовые выходы на плате распределения питания.
В чём разница между обычным BEC и UBEC?
Обычный BEC, как правило, представляет собой линейный стабилизатор. Он прост в устройстве, но сильно греется, так как лишнее напряжение переводит в тепло. UBEC — это импульсный преобразователь, который гораздо эффективнее, почти не греется и может работать с высоковольтными аккумуляторами, однако способен создавать незначительные электромагнитные помехи.
Зачем устанавливать конденсатор на разъём питания, если на плате уже есть фильтры?
Встроенные фильтры на плате распределения или регуляторах часто не справляются с мощными всплесками напряжения от моторов при активном торможении. Внешний конденсатор Low ESR ёмкостью 470–1000 микрофарад работает как буфер, сглаживая эти пики, защищая электронику от выгорания и убирая шум с видеосигнала.
Почему дрон внезапно падает при резкой даче газа, хотя аккумулятор заряжен?
Чаще всего это происходит из-за просадки напряжения на шине питания полётного контроллера. При резком ускорении моторы потребляют огромный ток, напряжение на батарее кратковременно падает, и если BEC не имеет достаточного запаса по мощности, напряжение на процессоре опускается ниже критических 4,5 вольта, вызывая мгновенную перезагрузку системы.
Как понять, нужен ли мне отдельный модуль питания с датчиком тока?
Если полётный контроллер или плата распределения не имеют встроенного измерителя, внешний модуль необходим для контроля расхода ёмкости аккумулятора в миллиампер-часах. Ориентироваться только по напряжению опасно, так как под нагрузкой оно всегда ниже реального значения, что мешает точно определить, сколько энергии осталось в батарее.
Нужно ли разделять питание для сервоприводов и электроники на самолётах?
Да, это критически важно для безопасности. Сервоприводы при резкой работе создают сильные помехи и обратные токи. Если запитать их от той же линии 5 вольт, что и полётный контроллер, существует высокий риск программного сбоя или зависания процессора. Для сервомашинок всегда нужно использовать отдельный мощный BEC.