

Обычно мы не задумываемся о том, насколько сильно современная техника привязана к спутниковому сигналу. Кажется, что GPS был всегда — как воздух или гравитация. Но стоит оказаться в зоне действия систем радиоэлектронной борьбы, в густом лесу или глубоком ущелье, как привычная картина мира рушится. Беспилотник, который ещё минуту назад послушно выполнял команды, вдруг теряет ориентацию и превращается в дорогой кусок пластика и металла. Однако существуют аппараты, которые в такой ситуации не просто выживают, а продолжают уверенно двигаться к цели.
Меня эта тема зацепила не сразу. Поначалу казалось, что автономная навигация — удел военных лабораторий и секретных разработок. Но чем глубже я погружался в вопрос, тем яснее становилось: перед нами целый пласт инженерной мысли, который уже сегодня меняет правила игры в беспилотной авиации.
Что происходит, когда спутники замолкают
Спутниковая навигация хороша всем, кроме одного — она уязвима. Сигнал можно заглушить, исказить или просто потерять из-за особенностей рельефа. Для гражданского дрона это неприятность, для военного — потенциальная катастрофа. Поэтому инженеры давно искали способы, которые позволили бы аппарату определять своё местоположение без оглядки на орбитальную группировку.
Решение оказалось не в каком-то одном прорывном методе, а в их комбинации. Современный беспилотник, лишённый GPS, напоминает опытного путешественника, который использует сразу несколько инструментов: внутреннее чутьё, зрение и карту местности. Каждый из этих инструментов по отдельности несовершенен, но вместе они создают надёжную систему.
Внутреннее чутьё машины: как работают инерциальные датчики
Первое, на что опирается дрон в отсутствие внешних сигналов, — это инерциальная навигационная система. Внутри неё находятся три акселерометра и три гироскопа, которые фиксируют ускорение и угловую скорость по всем трём осям. Математика здесь довольно элегантная: если знать ускорение, можно вычислить скорость, а затем и пройденное расстояние. Так аппарат получает непрерывную картину своего движения.
Однако у этого метода есть врождённый недостаток, который невозможно устранить полностью. Каждое измерение содержит крошечную погрешность, и со временем эти погрешности накапливаются. Через час полёта даже высокоточная система может ошибиться на сотни метров. Поэтому инерциальная навигация никогда не работает в одиночку — она нуждается в постоянной корректировке со стороны других источников информации.
Зрение как инструмент ориентации
Если у беспилотника есть камера, он получает возможность видеть окружающий мир. Технология оптического потока позволяет алгоритму сравнивать последовательные кадры и определять, как сместились объекты в поле зрения. Это даёт ценную информацию о скорости и направлении движения. По сути, дрон учится читать ландшафт так же, как это делает человек, выглядывающий в окно автомобиля.
Но и здесь не всё гладко. Визуальная одометрия требует текстурированной поверхности и достаточного освещения. Над водой, заснеженным полем, песчаной пустыней или в плотном тумане алгоритм теряет ориентиры. В таких условиях камера становится бесполезной, и аппарату приходится искать другие способы понять, где он находится.
Карта как надёжный помощник
Для дальних перелётов беспилотники всё чаще используют картографические методы. Суть проста: в память аппарата заранее загружается цифровая карта местности, а во время полёта он сравнивает показания своих датчиков с этой картой. Совпадение означает, что дрон знает своё местоположение с высокой точностью.
Первый вариант такого сравнения — сопоставление рельефа. Радиовысотомер измеряет высоту над поверхностью, и полученный профиль сравнивается с картой высот. Если профиль совпадает, значит, аппарат находится именно в той точке, где карта соответствует реальным показаниям. Второй вариант — использование магнитного поля Земли, которое неоднородно и может служить своеобразным отпечатком местности. Третий подход — сравнение текущего изображения с заранее загруженным ортофотопланом.
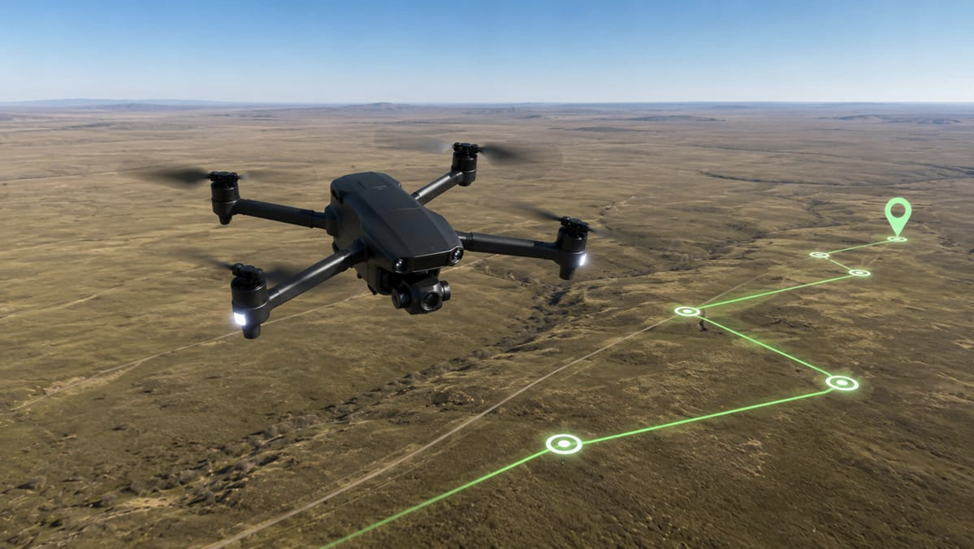
Современный беспилотный аппарат — это сложный комплекс, где каждый элемент выполняет свою задачу. Его способность ориентироваться в пространстве без спутникового сигнала стала результатом многолетней работы инженеров над системами технического зрения и автономной навигации.
Синергия методов: как всё складывается в единую систему
Настоящая магия происходит, когда все перечисленные методы объединяются. Инерциальная система даёт непрерывную, но постепенно дрейфующую оценку положения. Техническое зрение и картографические алгоритмы периодически вносят коррективы, не позволяя ошибке вырасти до критических значений. Связующим звеном выступает фильтр Калмана — математический инструмент, который объединяет данные от разных датчиков и минимизирует итоговую погрешность.
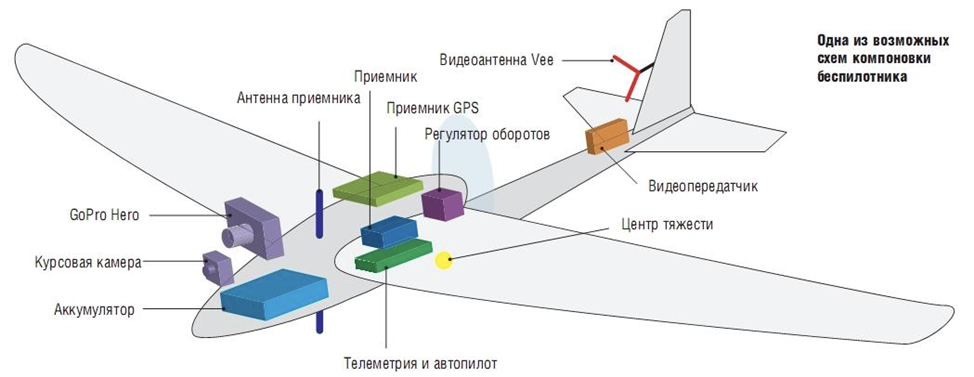
Так выглядит одна из возможных архитектур системы позиционирования беспилотного летательного аппарата. Различные датчики и алгоритмы работают в связке, обеспечивая надёжную навигацию даже при отсутствии спутникового сигнала.
Именно такой подход позволяет современным российским беспилотникам выполнять задачи в условиях активного радиоэлектронного противодействия. Когда GPS глушится, аппарат не впадает в панику, а переключается на резервные источники информации: вспоминает загруженную карту, анализирует изображение под собой и продолжает движение к цели.
Почему автономность стала необходимостью
Сегодня сложно найти сферу, где спутниковая навигация была бы гарантированно доступна. Военные действия, горные районы, густые леса, плотная городская застройка — везде есть риск потерять сигнал. Дрон, который не умеет ориентироваться самостоятельно, в таких условиях становится обузой, а не помощником.
Поэтому все серьёзные беспилотные платформы оснащаются комплексом навигационных средств, а не полагаются исключительно на GPS. Автономная навигация без спутников перестала быть экзотикой и превратилась в отраслевой стандарт. Это уже не вопрос будущего, а насущная необходимость сегодняшнего дня.
Размышления о перспективах
Мне часто приходит в голову мысль, что мы находимся в интересной точке развития. С одной стороны, спутниковые системы остаются основой навигации и вряд ли исчезнут в ближайшие годы. С другой — автономные методы развиваются стремительными темпами, и их надёжность растёт с каждым поколением техники.
Вероятнее всего, нас ждёт эпоха гибридных решений, где GPS продолжит играть ведущую роль, а автономные алгоритмы станут обязательной страховкой. Возможно, через несколько лет появятся и более экзотические подходы — например, навигация по сигналам сотовых сетей или радиомаякам. Технологии не стоят на месте, и то, что сегодня кажется экспериментом, завтра может стать обыденностью.