

Когда я только начинал разбираться с настройкой полётного контроллера, мне казалось, что весь секрет идеального управления кроется в трёх буквах: P, I и D. Я часами крутил эти значения, пытаясь поймать ту самую «остроту» отклика, о которой так много говорят опытные пилоты. Но каждый раз чего-то не хватало. Дрон летал стабильно, однако при резких манёврах возникало ощущение лёгкой задержки, будто он чуть-чуть не успевал за движением моих пальцев. Лишь позже я обнаружил, что существует четвёртый компонент, о котором многие новички даже не подозревают, — Feedforward. Именно он кардинально изменил моё восприятие полёта и помог наконец добиться той самой мгновенной реакции на стики, которую я так долго искал.
По сути, Feedforward — это не просто дополнительная настройка, а самостоятельный элемент PID-регулятора, работающий по принципиально иной логике. Если P, I и D реагируют на ошибку, то есть на разницу между желаемым и фактическим положением дрона, то Feedforward действует иначе. Он анализирует само движение стика — изменение задатчика — и заранее предсказывает, какое усилие потребуется для выполнения манёвра. Это как если бы вы не ждали, пока машина начнёт крениться в повороте, а заранее поворачивали руль с нужным усилием, зная траекторию.
Почему стандартной PID-настройки недостаточно
Чтобы понять ценность Feedforward, стоит разобраться в том, как работает классический P-регулятор. Когда вы резко отклоняете стик вправо, контроллер фиксирует команду, но реальное изменение положения дрона происходит с некоторой задержкой. P-регулятор замечает, что дрон ещё не достиг заданного угла, и только тогда начинает прикладывать усилие для исправления ситуации. Эта последовательность «команда — ожидание — реакция» создаёт ту самую вялость, которую многие пилоты ошибочно списывают на недостаточную мощность моторов или неправильный подбор пропеллеров.
Feedforward ломает эту цепочку. Он не ждёт появления ошибки, а действует на опережение, добавляя импульс ровно в тот момент, когда вы двигаете стик. Мне это напоминает разницу между реактивным и упреждающим стилем вождения: в первом случае вы реагируете на уже возникшую ситуацию, во втором — предвидите её и действуете заранее. Для фристайла и гоночных полётов, где счёт идёт на миллисекунды, такое преимущество становится решающим.
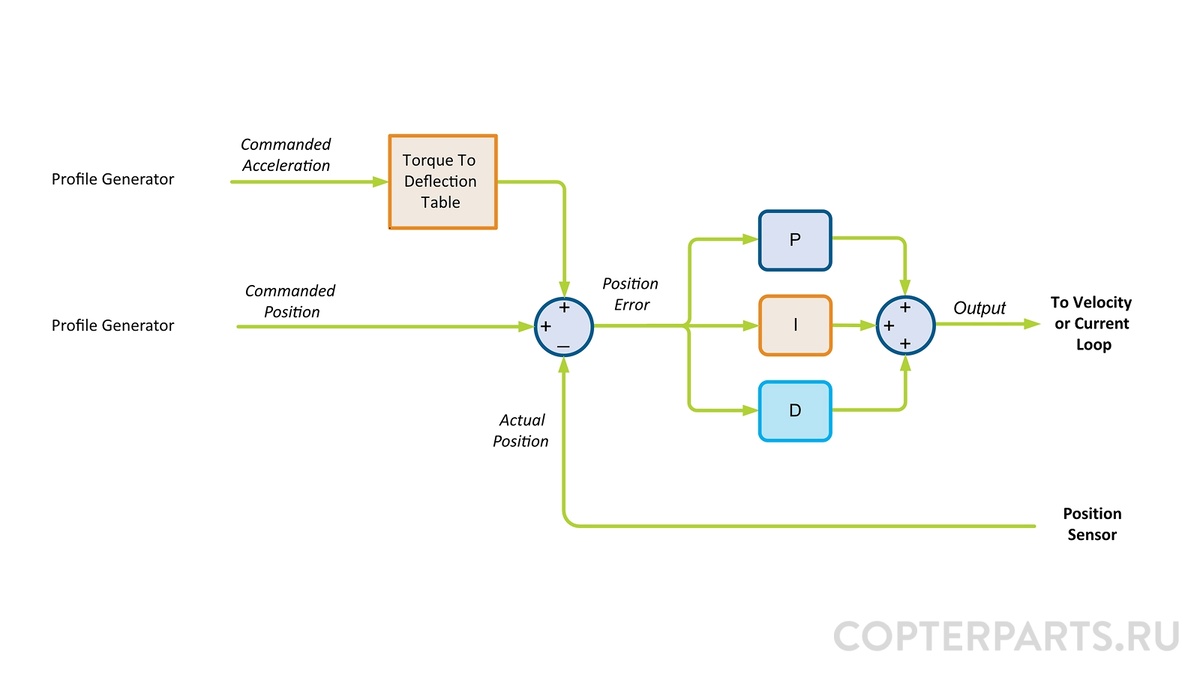
На графиках чёрного ящика отчётливо видно, как при активации Feedforward кривая отклика становится более крутой, а время выхода на заданный угол сокращается. Дрон буквально «щёлкает» в нужное положение, без раскачки и промедления. Это особенно заметно при выполнении быстрых флипов и роллов, когда инерция конструкции пытается сопротивляться резкой смене траектории.
Баланс между резкостью и дерганостью
Однако я быстро усвоил, что Feedforward — это инструмент, требующий тонкой настройки. Слишком низкое значение оставляет управление «ватным», будто дрон летит в густом сиропе. Слишком высокое — превращает полёт в серию нервных рывков. Появляется характерное «кивание» после резкого стика: дрон выполняет команду, но затем делает небольшой отскок в обратную сторону, словно перестаравшись с манёвром. Это перерегулирование не только портит картину полёта, но и создаёт дополнительную нагрузку на моторы.
Интересно, что правильная настройка Feedforward позволяет снизить требования к P-регулятору. Вместо того чтобы выкручивать P до предела, рискуя получить осцилляции и перегрев силовой установки, вы можете оставить его на умеренном уровне, а резкость добавить именно за счёт Feedforward. Такой подход делает всю систему более стабильной и предсказуемой. Я не раз замечал, как после грамотной настройки этого параметра дрон начинал летать не только резче, но и чище — без мелких вибраций и паразитных колебаний.
Любопытно, что Feedforward появился в Betaflight относительно недавно — в версии 3.4 — но быстро стал обязательным элементом настройки для гоночных пилотов. Многие чемпионы называют его своим «секретным оружием».
Практическая настройка: мой пошаговый подход
Когда я впервые взялся за настройку Feedforward, то совершил типичную ошибку новичка — начал крутить его до того, как базовая PID-настройка была завершена. Результат оказался плачевным: дрон вёл себя непредсказуемо, и я не мог понять, какой именно параметр вызывает проблему. Поэтому первое и главное правило, которое я вынес из того опыта: Feedforward настраивается строго последним. P, I и D должны быть уже отлажены и проверены в полёте.
В Betaflight нужные настройки находятся на вкладке PID Tuning. Feedforward настраивается отдельно для каждой оси — Roll, Pitch и Yaw. Для Roll и Pitch стандартные значения обычно лежат в диапазоне 100–120 единиц, и именно с них стоит начинать. Я рекомендую увеличивать значение шагами по 10–20 единиц, после каждого изменения выполняя тестовый полёт. Важно не просто поднять значение, а прочувствовать, как меняется поведение дрона в воздухе.
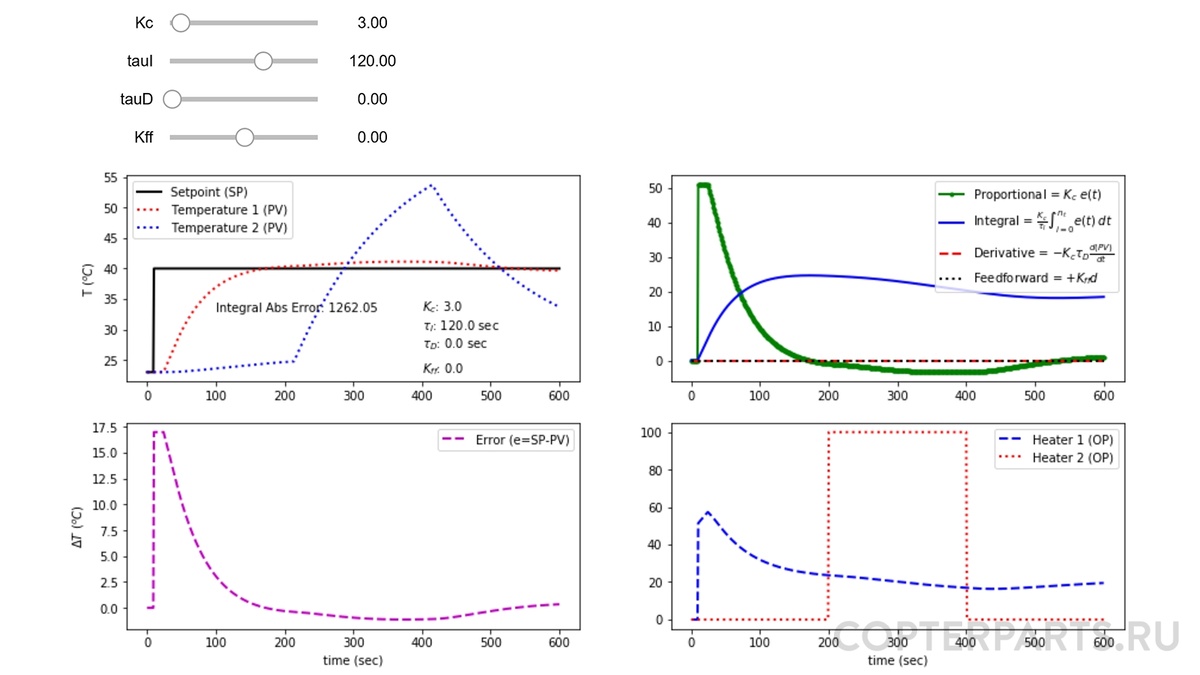
Отдельного внимания заслуживает функция Feedforward Boost. Она добавляет дополнительный импульс при очень быстрых движениях стиков, помогая компенсировать инерцию при экстремальных манёврах. Но с ней нужно быть особенно осторожным: слишком агрессивный Boost может спровоцировать перерегулирование даже при умеренном базовом значении Feedforward. Я обычно оставляю Boost на минимальных значениях или вовсе отключаю его, если не гоняю на пределе возможностей.
Важно понимать: Feedforward не заменяет P-регулятор. Это дополнение, которое работает в паре с базовой настройкой, а не вместо неё. Погоня за максимальными значениями Feedforward при слабом P — путь к нестабильному полёту.
Типичные ошибки и как их избежать
За время экспериментов с настройкой я наступил практически на все возможные грабли. Первая ошибка — настройка Feedforward до завершения работы с P, I и D. Это приводит к полному хаосу в поведении дрона, потому что вы не можете определить, какой именно параметр вызывает проблему. Вторая распространённая ошибка — чрезмерное увлечение высокими значениями. Дрон становится дёрганым, моторы начинают греться, а время полёта сокращается. Если вы заметили, что после резкого стика дрон делает характерный «отскок» — это верный признак того, что Feedforward пора снижать.
Третья ошибка — игнорирование Blackbox. Без анализа данных с гироскопа вы фактически настраиваете вслепую, полагаясь только на субъективные ощущения. Blackbox показывает реальную картину: есть ли перерегулирование, насколько быстро дрон выходит на заданный угол, не возникают ли паразитные колебания. Я настоятельно рекомендую использовать этот инструмент на финальных этапах настройки. И четвёртая ошибка — настройка без тестовых полётов. Симулятор может дать общее представление, но реальный дрон с его инерцией, вибрациями и аэродинамикой ведёт себя иначе.
Сравнение с другими компонентами PID
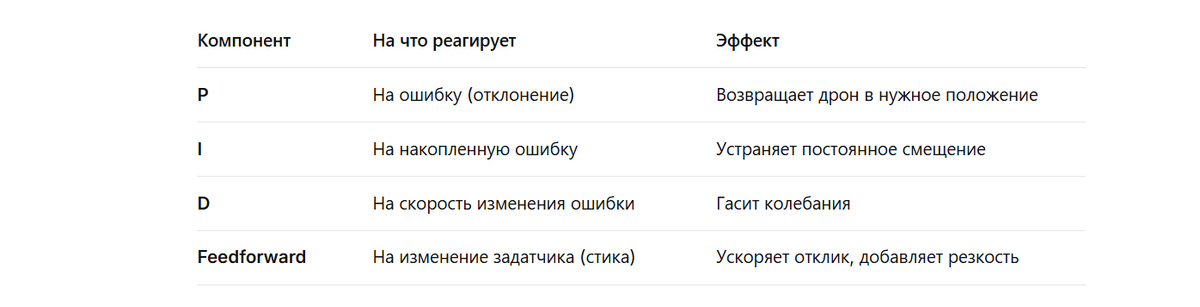
Если рассматривать PID-регулятор как единую систему, то Feedforward занимает в ней особое место. P-регулятор работает как пружина, возвращающая дрон к заданному положению. I-регулятор накапливает ошибку во времени, устраняя постоянные смещения. D-регулятор гасит колебания, работая как амортизатор. А Feedforward действует на опережение, не дожидаясь возникновения ошибки вообще. Именно эта особенность делает управление более прямым и интуитивным — дрон откликается на движение стика так, будто между вами и машиной нет никакой электроники.
Интересные наблюдения из практики
В ранних версиях Betaflight Feedforward существовал как часть D-регулятора и назывался «D-term setpoint». Лишь позже его выделили в самостоятельный компонент.
На тяжёлых дронах с большой инерцией Feedforward помогает компенсировать замедленную реакцию конструкции на команды управления.
Для гоночных квадрокоптеров значения Feedforward могут достигать 150–200 единиц, тогда как на кинодронах их обычно снижают до 60–80 для более плавного полёта.
Практические рекомендации для разных стилей полёта
Мой опыт показывает, что универсальной настройки Feedforward не существует — всё зависит от того, как вы летаете. Для гоночных полётов, где важна максимальная резкость и мгновенная реакция, стоит поднимать Feedforward до высоких значений, внимательно следя за появлением перерегулирования. Для фристайла, где нужен баланс между резкостью и контролем, оптимальны средние значения. А для аэросъёмки и кинематографичных полётов Feedforward лучше снижать, чтобы получить плавные, предсказуемые движения без рывков.
Я также рекомендую создавать отдельные профили настройки для разных стилей полёта. Это позволяет быстро переключаться между конфигурациями, не перенастраивая дрон каждый раз. В Betaflight такая возможность реализована через систему профилей, и я активно ею пользуюсь. Один профиль — для гонок с высоким Feedforward, другой — для спокойных полётов с пониженными значениями. Это экономит время и позволяет всегда иметь под рукой оптимальную настройку под конкретную задачу.
В конечном счёте, Feedforward — это мощный инструмент, который при грамотном использовании способен преобразить поведение дрона. Правильная настройка делает управление резким, отзывчивым и предсказуемым, позволяя полностью раскрыть потенциал как пилота, так и машины. Главное — подходить к настройке осознанно, не гнаться за экстремальными значениями и всегда проверять изменения в реальном полёте. Когда вы освоите этот параметр, ваш дрон начнёт летать именно так, как вы хотите — без компромиссов между стабильностью и резкостью.