

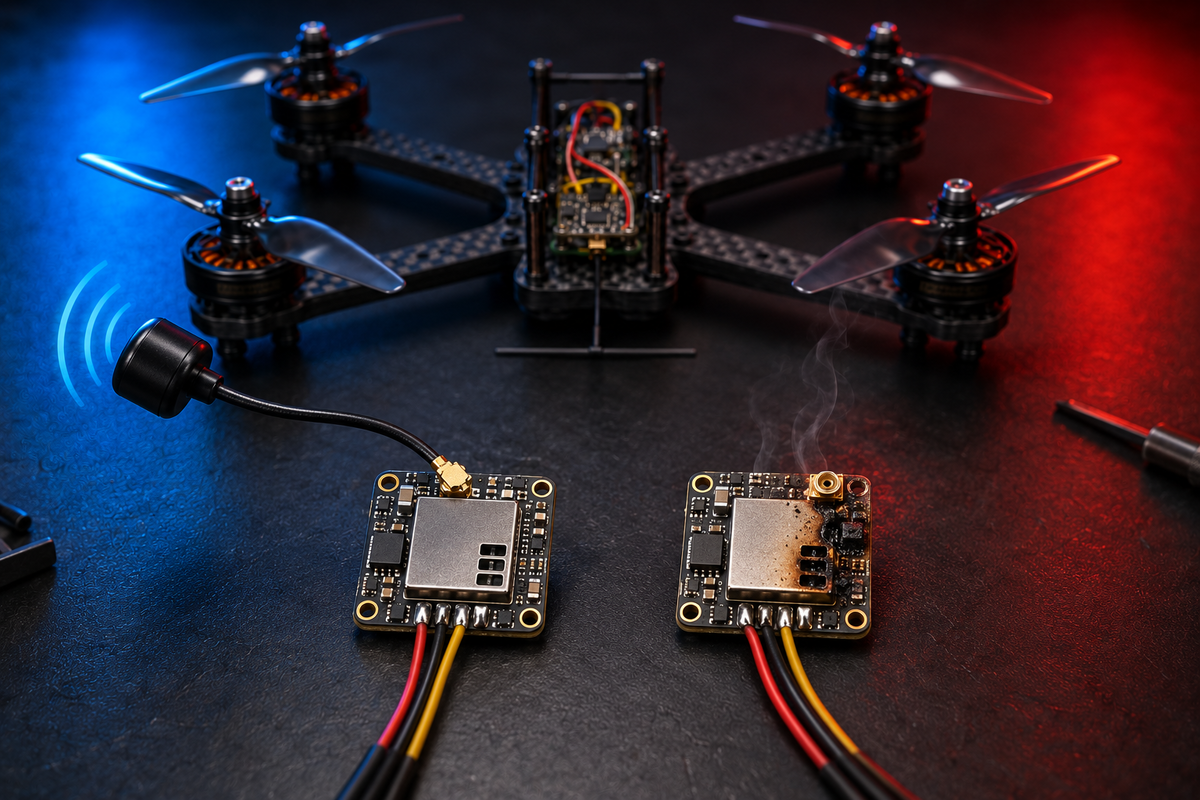
Когда я только начинал разбираться с FPV-системами, то искренне не понимал, почему крошечная плата размером с почтовую марку требует к себе столько внимания. Казалось бы, подключил — и лети. На практике же выяснилось, что именно этот миниатюрный компонент чаще всего становится источником проблем, если относиться к нему легкомысленно. Видеопередатчик во время работы ощутимо греется, и любая ошибка с питанием, охлаждением или антенной может обернуться выходом из строя.
Мне потребовалось время, чтобы осознать: видео на экране пилота — это результат целой цепочки взаимодействий. Стоит одному звену дать сбой, и картинка превращается в шум или пропадает вовсе. Поэтому я решил подробно разобраться, как именно изображение попадает от камеры к очкам и что нужно делать, чтобы передатчик служил долго.
Путь видеосигнала: от объектива до экрана
VTX — это сокращение от английского video transmitter, то есть видеопередатчик. Его задача — принять изображение с камеры и отправить его по радиоканалу. Звучит просто, но за этой простотой скрывается несколько этапов, каждый из которых важен.
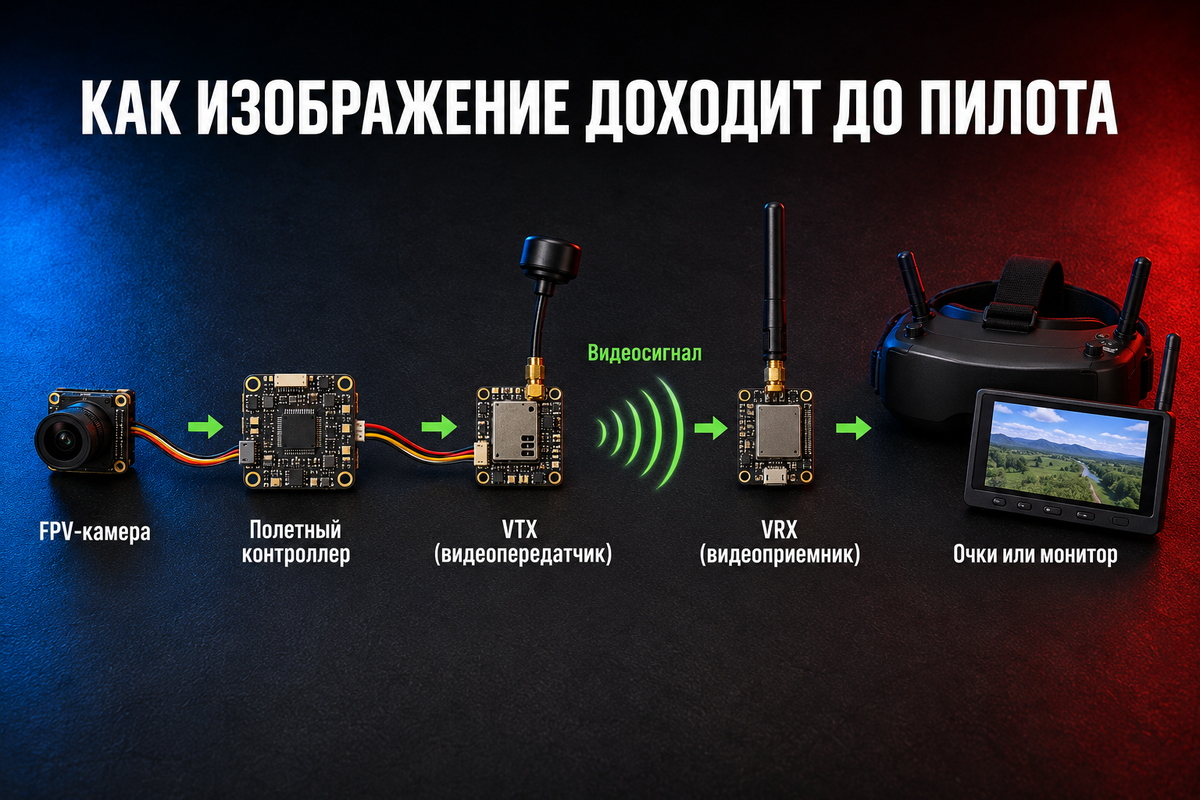
Если описывать путь максимально упрощенно, то он выглядит так: сначала FPV-камера захватывает картинку, затем сигнал поступает на полетный контроллер или цифровой модуль, после чего передается на VTX. Дальше в дело вступает антенна, которая излучает радиосигнал. На земле его принимает VRX — видеоприемник, и уже оттуда изображение попадает в очки или на монитор пилота.
В аналоговых системах сигнал нередко проходит через полетный контроллер, который накладывает на картинку полезную информацию: напряжение аккумулятора, таймер полета и прочие данные OSD. Это очень удобно, потому что пилот видит ключевые параметры прямо перед глазами, не отвлекаясь на дополнительные устройства.
В цифровых системах все устроено несколько иначе. Там камера и видеопередатчик чаще всего работают как единый совместимый комплект. Производитель заранее продумывает их взаимодействие, поэтому пользователю не нужно беспокоиться о совместимости отдельных компонентов. Я заметил, что такой подход упрощает настройку, но требует более внимательного подхода к выбору всей системы целиком.
Что скрывается за цифрами мощности
На корпусах видеопередатчиков и в их характеристиках можно встретить обозначения вроде 25, 200, 400 или 800 мВт. Речь идет о мощности передатчика в милливаттах. Поначалу мне казалось, что чем больше цифра, тем лучше, но со временем я понял: это не совсем так.
Высокая мощность действительно способна сделать видеосвязь более устойчивой в сложных условиях. Однако сама по себе она не улучшает четкость картинки. На итоговое качество влияет множество факторов: тип и расположение антенн, наличие препятствий между дроном и пилотом, уровень помех в эфире, чувствительность приемника. Мощность — лишь один из элементов этой системы.
Кроме того, с ростом мощности увеличивается нагрев передатчика и потребление энергии от аккумулятора. Мощный VTX способен создавать помехи другим пилотам, летающим поблизости. Поэтому я пришел к выводу, что максимальный режим оправдан далеко не всегда. Гораздо разумнее подбирать мощность под конкретные условия полета, а не выкручивать ее на максимум без необходимости.
Аналог и цифра: два разных мира
Разница между аналоговой и цифровой видеосистемой проявляется особенно ярко при ухудшении сигнала. В аналоговом варианте картинка деградирует постепенно: появляются полосы, шум, помехи. Пилот еще может различать очертания препятствий и продолжать полет, хотя качество изображения заметно падает. Это дает определенный запас времени на реакцию.
Цифровая система обычно радует более четкой и детализированной картинкой, но при слабом сигнале поведение меняется. Вместо плавного ухудшения могут возникать пикселизация, задержки или кратковременные зависания. Для меня это стало важным фактором при выборе системы: нужно понимать, какой тип деградации сигнала комфортнее именно для моего стиля полетов.
Еще один принципиальный момент — совместимость. Камера, видеопередатчик и приемное оборудование должны поддерживать одну и ту же видеосистему. Простого совпадения частоты недостаточно. Я сталкивался с ситуациями, когда новички пытались подружить компоненты разных стандартов, ориентируясь только на частоту, и получали полное отсутствие картинки.
Практические правила защиты передатчика
Самое важное правило, которое я усвоил: перед включением необходимо обязательно подключить совместимую антенну. Исключение — только если производитель прямо указал в инструкции, что работа без антенны допустима. Если антенны нет, часть мощности может возвращаться обратно в передатчик и перегревать выходной усилитель. Это одна из самых частых причин выхода VTX из строя.
Кроме того, я всегда проверяю несколько моментов перед каждым запуском. Напряжение питания должно строго соответствовать допустимому диапазону для конкретной модели. Плате необходимо обеспечить обдув, особенно при работе на высокой мощности. Нельзя оставлять дрон с включенным передатчиком надолго стоять на столе без движения — естественного охлаждения от потока воздуха в этом случае нет, и перегрев наступает очень быстро.
Антенный разъем должен быть надежно закреплен. Любое его ослабление чревато ухудшением сигнала и дополнительным нагревом. Также я стараюсь не прижимать передатчик вплотную к карбоновой раме и другим горячим компонентам. Карбон, кстати, проводит ток, поэтому контакт с ним может вызвать короткое замыкание.
Питание VTX может осуществляться разными способами: через полетный контроллер, от отдельного преобразователя или напрямую от батареи. Конкретный вариант зависит от модели. Перед подключением я всегда проверяю допустимые напряжение и ток, чтобы не превысить возможности платы.
Отдельная тема — помехи от регуляторов оборотов и моторов. На аналоговом видео они проявляются в виде полос и искажений. Поэтому расположение плат, прокладка проводов и качество фильтрации питания имеют огромное значение. Иногда достаточно переложить провод подальше от силовой части, чтобы картинка стала заметно чище.
VTX и RX: не путать
Новички часто путают эти два компонента, и я сам поначалу не до конца понимал разницу. RX — это приемник управления, который получает команды от пульта пилота. VTX, напротив, отправляет изображение с дрона на землю. Это две совершенно разные радиосистемы, работающие независимо друг от друга.
Из-за этой независимости возможны интересные ситуации. Видео может пропасть, но приемник управления продолжит получать команды, и пилот сможет попытаться вернуть дрон или хотя бы безопасно посадить его. Возможна и обратная картина: картинка сохраняется, а управление теряется. Понимание этой разницы помогает правильно диагностировать проблемы в полете.
Перед запуском я никогда не ограничиваюсь проверкой только моторов и пропеллеров. Обязательно убеждаюсь, что антенна закреплена, VTX работает на нужном канале, изображение стабильно поступает на монитор, а плата не перегревается. Эти проверки занимают совсем немного времени, но способны предотвратить серьезные проблемы в воздухе.
Полная сборка и настройка FPV-дрона, проверка видеосвязи и уверенное управление аппаратом — навыки, которые приходят с опытом и обучением. Чем глубже я погружаюсь в эту тему, тем яснее понимаю, насколько важна каждая деталь в общей системе.